U.S. Navy Towing Manual 기반 예인 시스템 설계 프로그램

This is an Open-Access article distributed under the terms of the Creative Commons Attribution Non-Commercial License(http://creativecommons.org/licenses/by-nc/3.0) which permits unrestricted non-commercial use, distribution, and reproduction in any medium, provided the original work is properly cited.
Abstract
Marine towing is required for transporting ships and floating structures and for salvage operations of damaged vessels. Safe towing operations require the estimation of towing resistance, selection of an appropriate tug and towing equipment, and verification of the towing system. However, the design procedure based on the U.S. Navy Towing Manual involves repeated manual calculations using tables, curves, and empirical criteria, which can be time-consuming and prone to reading errors. In this study, a towing system design program was developed based on the U.S. Navy Towing Manual. The procedure was divided into four modules: steady-state towing resistance calculation, tug selection, towing equipment selection, and towing system verification. Tabular data were implemented as look up data structures, while graphical data were digitized using polynomial regression and natural cubic spline interpolation. The developed program was applied to a manual example, and the results were consistent with the manual calculation, confirming that the program reproduced the manual-based procedure.
Keywords:
Marine towing, Towing system design, U.S. Navy Towing Manual, Towline tension, Tug selection, Towing equipment selection키워드:
해상 예인, 예인 시스템 설계, 미 해군 예인 매뉴얼, 예인줄 장력, 예인선 선정, 예인 장비 선정1. 서 론
해상에서 예인은 예인선이 rope, wire, chain 등을 사용하여 선박 또는 부유체를 견인하는 작업을 의미하며, 항구 간 이동, 고장 또는 손상 선박의 구조 및 이송 등 다양한 상황에서 수행된다(Fig. 1).
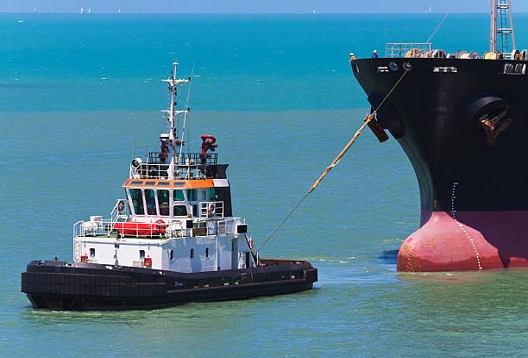
Marine towing operation
해상 예인을 안전하게 수행하기 위해서는 예인 시스템 설계가 필요하다. 예인 시스템 설계는 크게 세 가지 측면에서 중요성을 가진다. 첫째, 모든 구성요소에 작용하는 장력이 허용 범위 이내에 유지되도록 설계하여 사고와 손상을 예방할 수 있다. 둘째, 필요한 성능만 충족시키는 예인선과 장비를 선정하여 과도한 사양을 피하고, 운용 및 교체 비용을 절감할 수 있다. 셋째, 예인선과 장비를 사전에 결정하여 작업 수행을 위한 계획 수립과 준비를 체계적으로 수행할 수 있다.
예인 시스템의 설계는 정적 상태에서의 예인 저항 계산, 예인선 선정, 안전 계수를 적용한 예인 장비 선정, 예인 시스템 검토로 구성된다(Fig. 2). 각 단계의 결과는 다음 단계의 입력값으로 사용되며, 최종 검토 결과가 예인선의 허용 능력, 장비 강도 또는 운용 조건을 만족하지 못하는 경우에는 예인 속도, 예인선 후보, 장비 구성 등의 설계 조건을 변경한 뒤 다시 계산을 수행하여야 한다. 따라서 예인 시스템 설계는 단계별 산출물이 서로 연계되고, 요구 조건을 만족할 때까지 반복 계산해야 하는 특징을 가진다.
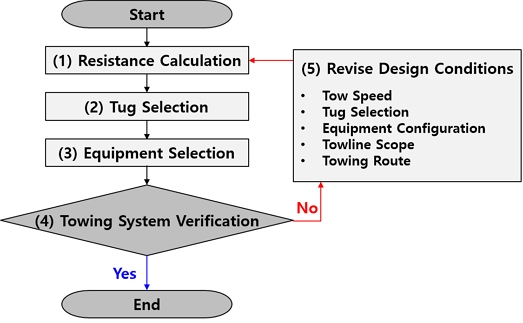
Overview of towing system design procedure
예인력 추정 및 예인 시스템 관련 연구는 주로 손상 선박의 구난 상황을 중심으로 수행되어 왔다. Choi and Kim (2012)은 정수 중 선체 저항과 바람, 파랑 등에 의한 부가 저항을 통계적·경험적 방법으로 계산하는 예인력 추정 프로그램을 개발하고, 미 해군 예인 매뉴얼의 계산 결과와 비교하여 그 타당성을 검증하였다. Kim et al. (2013)은 사고 선박 예인력 계산을 위한 바지선 선체 저항 추정 방법을 검토하여, 바지선과 같은 부유체 예인에서도 선체 저항 산정 방법이 중요한 설계 요소임을 제시하였다. Kim and Choi (2014)는 이를 발전시켜 수면 상부 선체의 투영 면적, 선속, 풍속 및 풍향을 변수로 하는 공기저항 간편 추정법을 개발하여 동 프로그램에 적용하였다. Kim et al. (2014)은 선정된 예인선들의 예인력과 예인 방향을 이용하여 피예인선의 선속과 방향을 추정하는 예인 상태 추정 프로그램을 개발하였다. Choi et al. (2016)은 ISO 15016 해석법을 이용하여 사고 선박 예인 시 파랑 중 부가저항을 추정하는 프로그램을 개발하였다. Park et al. (2021)은 예인선의 횡방향 운동을 고려하여 FPSO의 예인 안정성 및 침로 안정성을 실험적으로 검토하였다. 그러나 이러한 선행 연구들은 주로 손상 선박 또는 부유체에 작용하는 예인력, 예인 상태 및 운동 안정성의 예측에 초점을 두고 있으며, 예인 시스템 설계에 필요한 예인 저항 계산, 예인선 선정, 예인 장비 선정 및 시스템 검토 과정을 하나의 절차로 연계하지는 못하였다. 또한 현재 예인 시스템 설계는 매뉴얼에 기반한 수작업 방식으로 수행되어 반복 계산 과정에서 많은 시간이 소요되고 휴먼 에러가 발생할 가능성이 높다는 한계가 있다.
본 연구에서는 이러한 한계를 극복하기 위해 U.S. Navy Towing Manual(미 해군 예인 매뉴얼, (NAVSEA, 2022))에 기반한 예인 시스템 설계 프로그램을 개발하였다. 개발된 프로그램은 정적 상태 예인 저항 계산, 예인선 선정, 예인 장비 선정, 예인 시스템 검토의 4개 모듈로 구성되며, 설계자가 입력 조건만 변경하면 전체 설계 결과를 일관되게 수행할 수 있도록 하였다.
이어지는 절에서는 예인 시스템의 설계 절차를 살펴보고, 프로그램의 개발과 적용, 결론 및 향후 계획 순으로 기술한다.
2. 예인 시스템 설계 절차
해상 예인 시스템 설계는 U.S. Navy Towing Manual (NAVSEA, 2022)에 제시된 절차를 기반으로 수행된다. 2 장에서는 1장에서 제시한 예인 시스템 설계 절차에 따라 정적 상태 예인 저항 계산, 예인선 선정, 예인 장비 선정과 예인 시스템 검토 방법을 설명한다. 각 단계의 계산 결과는 다음 단계의 입력값으로 사용되며, 설계자는 피예인선 등급, 예인 속도, 예인 코스, 피예인선 배수량 및 풍속 등의 입력 조건을 바탕으로 예인선과 예인 장비의 적합성을 검토한다.
2.1 정적 상태 예인 저항 계산
정적 상태 예인 저항 계산 단계에서는 피예인선에 작용하는 저항 성분을 계산하고, 이를 바탕으로 예인선 선정에 필요한 정적 상태 수평 예인줄 장력 R을 계산한다. R은 정적 상태 예인 저항 RT와 예인줄 저항 RWIRE의 합으로 정의된다 (식 (1)).
| (1) |
RT는 바람 저항 RW, 선체 저항 RH, 해상 상태 저항 RS, 프로펠러 저항 RP의 합으로 계산된다(식 (2)).
| (2) |
바람 저항 RW는 예인 중 피예인선의 수면 상부 구조물에 작용하는 풍압에 의한 저항이다. RW는 전방 투영 면적 AT, 풍력 계수 CW, 상대 풍속 VR, 헤딩 계수 K를 이용하여 계산한다(식 (3)).
| (3) |
AT와 CW는 Fig. 3과 같이 미 해군 선박 등급별 전방 투영 면적, 풍력 계수 등의 특성값을 피예인선 등급을 기준으로 조회하여 사용한다. VR은 예인 속도 VTOW와 풍속 VWIND의 합으로 계산하고, K는 상대 풍향에 따라 Table 1과 같이 결정된다.
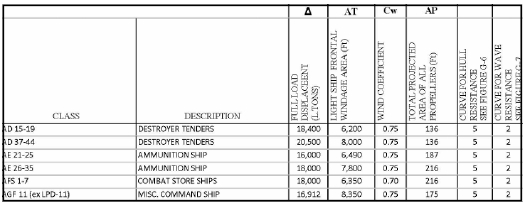
Characteristics of naval vessels (NAVSEA, 2022)

Heading coefficient
선체 저항 RH는 예인 중 피예인선 선체가 수중에서 이동할 때 발생하는 저항이다. RH는 단위 배수량당 선체 저항 RH/Δ와 피예인선 배수량 Δ을 이용하여 계산한다(식(4)).
| (4) |
RH/Δ는 Fig. 4에서 선체 저항 곡선 번호에 해당하는 곡선과 VTOW가 교차하는 지점의 값으로 구한다. 선체 저항 곡선 번호는 Fig. 3에서 피예인선 등급을 기준으로 조회하여 사용한다.
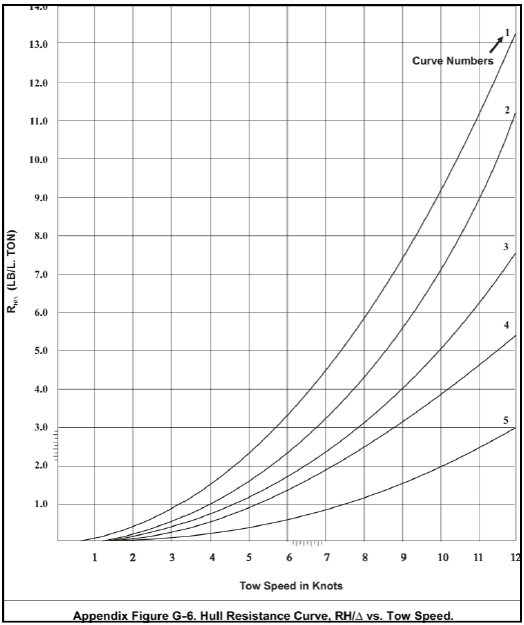
Hull resistance curve (NAVSEA, 2022)
해상 상태 저항 RS는 파랑에 의해 피예인선에 추가로 작용하는 저항이다. RS는 해상 상태 저항 곡선(Fig. 5)에서 Beaufort number에 대응하는 평균 파고(Average Wave Height, Fig. 6)가 교차하는 지점을 통해 구할 수 있다.
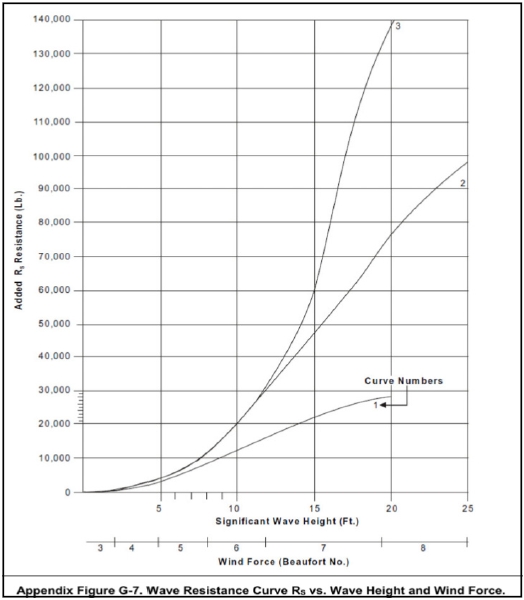
Wave resistance curve (NAVSEA, 2022)
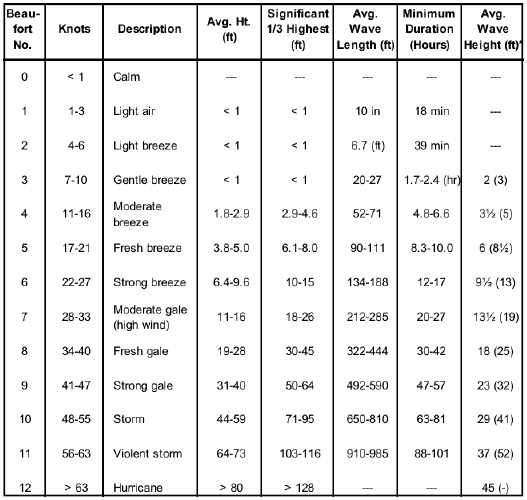
Beaufort scale (NAVSEA, 2022)
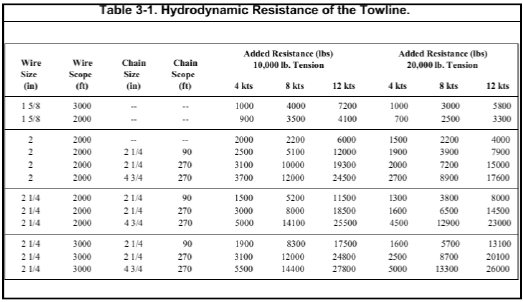
2.2 예인선 선정
예인선 선정 시에는 예인선이 공급해야 하는 추력이 2.1장에서 계산한 수평 예인줄 장력 R보다 커야한다는 조건의 만족여부를 확인한다. 즉, 예인 속도 VTOW에서 예인선이 제공할 수 있는 허용 장력을TAllow(VTOW)라고 할 때 식 (7)을 만족하면 해당 예인선을 사용 가능한 후보로 판단한다.
| (7) |
Fig. 8은 T-ATF 166, ARS 50, ATS 1 3개의 예인선에 대한 예인 속도 별 허용 장력을 나타내고 있다. 만약 7 kn에서 R = 100,000LB라면, T-ATF 166와 ATS 1는 사용 가능하지만, ARS 50는 사용이 불가하다.
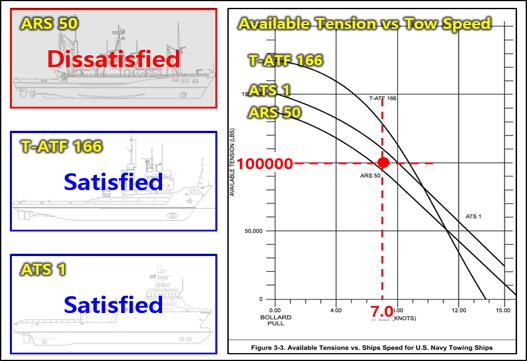
Available tow tension vs. ships speed (Adapted from NAVSEA, 2022)
2.3 예인 장비 선정
예인 장비 선정은 예인 중 tow hawser, chain pendant, wire pendant, shackle, link, chock, padeye 등의 구성요소가 장력을 안전하게 지지할 수 있는지 검토하는 단계이다. 예인선 선정은 수평 예인줄 장력 R을 기준으로 수행하지만, 예인 장비 선정에서는 정적 상태 예인줄 장력 T를 기준으로 한다.
Tow hawser로 synthetic line을 선정한 경우에는 예인줄 장력의 수직 성분 TV를 무시할 수 있다. 반면, tow hawser로 wire rope를 선정한다면 hawser의 하중에 의해 Fig. 9와 같이 catenary(현수 형상)가 형성된다. 이때 T는 R과 TV의 벡터합으로 계산된다(식 (8)).
| (8) |
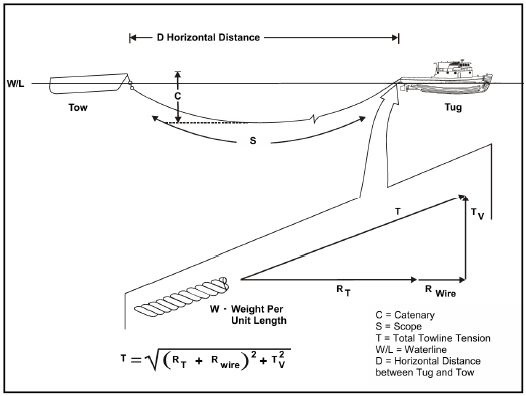
Vector diagram of towline forces (NAVSEA, 2022)
여기서 TV는 tow hawser의 수중 단위 중량 Whawser,water와 tow hawser의 길이 Shawser를 이용하여 계산한다(식 (9)).
| (9) |
계산된 T동적 하중, 기상 조건 등을 반영하기 위해 장비별 안전 계수 SFi를 곱하여 설계 하중을 계산한다. 예인 시스템의 모든 구성요소의 파단 강도 BSi가 설계 하중 이상이면 해당 장비를 사용할 수 있다고 판단한다(식 (10)).
| (10) |
안전 계수는 Fig. 10과 같이 메인 예인줄 종류, 예인 모드, 장비 종류에 따라 달라진다.
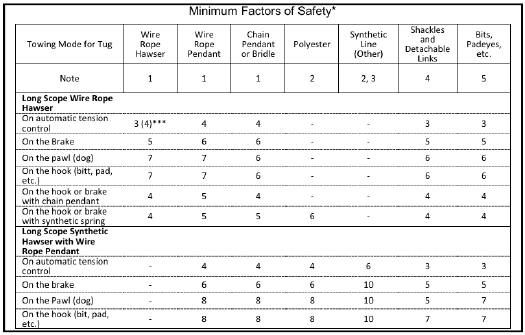
Factors of safety for towing systems (NAVSEA, 2022)
2.4 예인 시스템 검토
예인 시스템 검토는 앞선 단계에서 선정된 예인선, 예인 장비 및 tow hawser 구성이 전체 예인 조건을 만족하는지 최종 확인하고, 조건을 만족하지 않는 경우 재설계 방안을 결정하는 단계이다.
먼저 tow hawser 조건에 따른 catenary depth를 계산하고, 이 값이 예인 해역의 수심 조건을 만족하는지 검토한다. catenary depth C는 towline이 자중에 의해 처지는 수직 깊이를 의미하며, 정적 상태 예인줄 장력 T, towline의 수중 단위 중량 W, 전체 towline scope S를 이용하여 식 (11)과 같이 계산한다.
| (11) |
또한 bitts, padeye 등 예인 연결 장치에 대해서도 다른 예인 장비와 동일하게 안전 계수를 적용한 설계 하중을 계산하고, 해당 연결 장치의 강도가 설계하중 이상인지 확인한다.
만약, 검토 결과 예인선 허용 장력, 예인 장비 강도, catenary depth 또는 예인 연결 장치 강도 조건 중 하나라도 만족하지 않는 경우에는 예인 시스템 재설계가 필요하다. 재설계 방안으로는 예인 속도 감소, 더 강한 예인선 사용, 장비 구성 변경, 항로 변경 등이 있으며 변경된 조건을 바탕으로 다시 계산을 수행한다.
3. 프로그램 구현 및 적용
3.1 매뉴얼 데이터 정리 및 디지털화
2장에서 살펴본 것처럼 예인 시스템을 결정하는 과정은 매우 복잡한 절차를 따라야 하며, 일일이 매뉴얼에 표시된 그래프와 표를 확인하며 수계산을 수행하기에 많은 시간과 노력이 소요된다. 따라서 프로그램 개발을 통한 정리와 디지털화가 필요하다.
본 연구에서는 2장에서 정리한 예인 시스템 설계 절차를 프로그램으로 구현하기 위해 U.S. Navy Towing Manual의 표, 곡선 및 선정 기준을 계산 가능한 형태로 정리하였다. 기존의 Manual 기반 설계 절차에서는 피예인선의 특성값(Fig. 3), 저항 곡선(Fig. 4, 5), 예인선별 허용 장력 곡선(Fig. 8), 장비별 안전 계수(Fig. 10) 등 반복적으로 조회해야 한다. 따라서 본 연구에서는 Manual의 자료를 자료의 형태에 따라 조회형 데이터와 곡선형 데이터로 구분하여 처리하였다.
먼저, 피예인선의 특성값, Beaufort scale, 예인줄 저항 및 장비별 안전 계수 등과 같이 표 형태로 제시된 자료는 프로그램 내부에서 입력 조건에 따라 값을 조회할 수 있도록 key-value 기반의 look up data structure로 구현하였다. 이를 통해 설계자가 Manual의 표를 직접 조회하지 않고도 입력 조건에 따른 계산값을 일관되게 사용할 수 있도록 하였다.
선체 저항 곡선, 해상 상태 저항 곡선 및 예인선별 허용 장력 곡선과 같이 그래프 형태로 제시된 자료는 프로그램에서 직접 활용하기 어렵기 때문에 좌표 데이터를 추출한 후 수치 근사 기법을 적용하였다. 곡선 데이터는 Fig. 11과 같이 픽셀 거리를 실제 거리로 변환하는 방법으로 수집하였다.
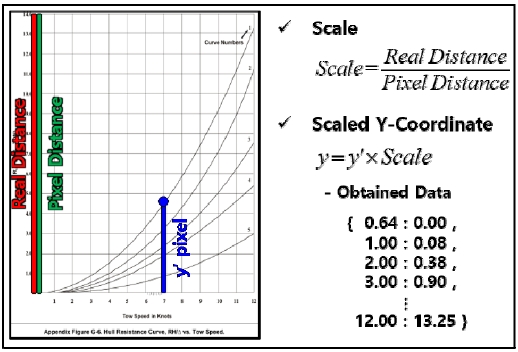
Curve data collection (Adapted from NAVSEA, 2022)
수집된 곡선 데이터는 곡선의 특성에 따라 다항회귀 또는 natural cubic spline 보간법을 적용하여 계산 가능한 형태로 변환하였다. 곡률 변화가 비교적 작은 선체 저항 곡선과 예인선별 허용 장력 곡선에는 다항회귀를 적용하였다. 다항회귀에 사용되는 함수 차수는 곡선별로 결정하였으며, 이를 위해 2차부터 5차까지의 후보 다항함수를 적용한 후 결정계수 (R2), 평균제곱근오차(RMSE) 및 정규화 평균제곱근오차(NRMSE)를 비교하였다. 그 결과, 선체 저항 곡선은 3차 다항함수에서, 예인선별 허용 장력 곡선은 4차 다항함수에서 가장 우수한 성능을 보였다. 따라서 본 연구에서는 선체 저항 곡선에는 3차 다항회귀식을 적용하고, 예인선별 허용 장력 곡선에는 4차 다항회귀식을 적용하였다. 선체 저항 곡선의 회귀식과 성능은 각각 Table 2, 3에, 예인선별 허용 장력 곡선의 회귀식과 성능은 각각 Table 4, 5에 정리하였다.
Fitted polynomial equations for hull resistance curve
Regression performance of fitted hull resistance curve
Fitted polynomial equations for available tow tension curve
Regression performance of fitted available tow tension curve
해상 상태 저항 곡선은 평균 파고 증가에 따라 곡률 변화가 비교적 크게 나타나므로, 전체 구간을 하나의 다항식으로 근사할 경우 일부 구간에서 오차가 증가할 수 있다. 따라서 본 연구에서는 Fig. 5의 해상 상태 저항 곡선으로부터 Table 6과 같이 평균 파고에 따른 curve별 저항값을 추출하고, 추출된 좌표 데이터에 natural cubic spline 보간법을 적용하였다.
Extracted data points for sea state resistance curves
본 연구에서는 C# 기반 프로그램 구현을 위해 Math.NET Numerics 라이브러리의 CubicSpline.InterpolateNatural 함수를 사용하였다. 해당 함수는 입력된 (x,y) 데이터 쌍을 이용하여 natural cubic spline 보간 함수를 생성하며, 양 끝점에서 2차 미분값을 0으로 두는 natural boundary condition을 적용한다(Math.NET Numerics, n.d.). 본 연구는 Table 6의 평균 파고를 입력 데이터 x로, 각 curve별 해상 상태 저항값을 출력 데이터 y로 정의하고 Curve No. 1, 2, 3에 대해 각각 natural cubic spline 보간 함수를 생성하였다. 이후 프로그램에서는 입력 조건에 따른 평균 파고가 주어지면 해당 curve의 보간 함수를 이용하여 해상 상태 저항값을 계산하도록 하였다.
일반적인 cubic B-spline은 기저 함수와 제어점을 이용하여 곡선을 표현하는 방식으로, 별도의 보간 조건을 부여하지 않는 경우 원 데이터를 반드시 통과하지 않을 수 있다. 따라서 본 연구에서는 Manual의 그래프에서 추출한 좌표값을 계산에 재현해야 하므로, 추출된 데이터를 통과하도록 보간하는 natural cubic spline 보간법이 더 적합하다고 판단하였다.
3.2 예인 시스템 설계 프로그램
2장에서 설명한 예인 시스템 설계 절차는 여러 저항 성분의 계산과 Manual 자료의 반복적인 조회를 필요로 한다. 이를 자동화하기 위해 본 연구에서는 C#과 Model-View-ViewModel(MVVM) 구조를 활용하여 다음과 같은 프로그램을 개발하였다(Fig. 12). MVVM은 계산 로직, 사용자 화면, 데이터 전달 기능을 분리하는 소프트웨어 구조를 의미한다.
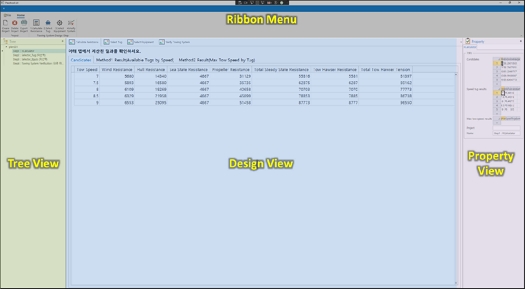
Towing system design program
개발된 프로그램은 설계자가 입력 조건을 변경하면 Fig. 13의 모듈의 계산식과 look up table 등을 통해 각 단계가 순차적으로 계산되도록 구성하였다.
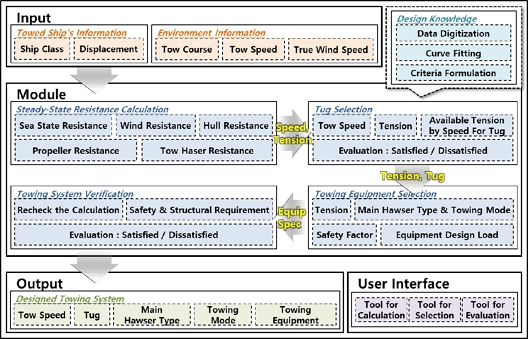
Configuration of the towing system design program
프로그램은 Fig. 13과 같이 네 개의 모듈로 구성된다. 첫 번째 모듈은 정적 상태 예인 저항 계산(steady-state sesistance calculation) 모듈이다. 피예인선 등급, 피예인선 배수량, 예인 코스, 예인 속도, 풍속 등의 입력값을 바탕으로 바람 저항 RW, 선체 저항 RH, 해상 상태 저항 RS, 프로펠러 저항 RP를 계산한다. 이후 예인줄 저항 RWIRE을 반영하여 수평 예인줄 장력 R을 계산한다.
두 번째 모듈은 예인선 선정(tug Selection) 모듈이다. 이 모듈은 3.1장에서 다항회귀를 통해 도출한 예인선별 허용 장력 회귀식을 이용하여 입력된 예인 속도에서의 허용 장력 TAllow를 계산하고, 2.2장의 판정 기준에 따라 후보 예인선의 사용 가능 여부를 평가한다.
세 번째 모듈은 예인 장비 선정(tug equipment selection) 모듈이다. 이 모듈에서는 tow hawser의 종류와 제원을 바탕으로 정적 상태 예인줄 장력 T를 계산하고, 각 장비별 안전 계수 SFi를 적용하여 설계 하중을 계산한다. 이후 tow hawser, chain pendant, wire pendant, shackle, link, chock, padeye 등 각 구성요소의 파단 강도 BSi와 비교하여 사용 가능 여부를 판단한다.
네 번째 모듈은 예인 시스템 검토(towing system verification) 모듈이다. 이 모듈에서는 선정된 예인선과 예인 장비가 요구 조건을 모두 만족하는지 확인하고, 선정된 tow hawser 조건에서 catenary depth를 계산하여 운용 가능성을 함께 검토한다. 만약 요구 조건을 만족하지 않을 때는 해당 항목을 불만족으로 표시하고 예인 속도 또는 장비 구성을 변경하여 재계산할 수 있도록 하였다.
3.3 예제에 대한 적용
3.3장에서는 U.S. Navy Towing Manual에 제시된 예제를 대상으로 개발 프로그램의 계산 결과를 비교하여 적용 가능성을 확인하였다. 예제 조건은 Table 7과 같이 설정하였으며, 피예인선 등급, 예인 속도, 예인 코스, 배수량, 풍속을 프로그램의 입력값으로 사용하였다.
Input conditions for example calculation
입력 조건에 따라 프로그램은 3.1장에서 구축한 조회형 데이터와 곡선 근사 데이터를 이용하여 각 저항 성분을 계산하였다. Table 8에는 계산 결과를 정리하였다. 기존에 사람이 매뉴얼을 보고 작성할 때와는 달리, 간단한 정보 입력 후 자동으로 모든 결과가 계산되어 빠르게 검토 가능하다.
Steady-state towing resistance calculation result
이후 단계에서는 Table 7의 입력 조건과 예인선 및 장비 후보군을 대상으로 2.2장과 2.3장에서 정리한 판정 기준을 적용한다. 우선 계산된 수평 예인줄 장력은 예인선 선정 모듈의 입력값으로 전달된다. 예인선 선정 모듈에서는 입력된 예인 속도에서 예인선별 허용 장력을 계산하고, 허용 장력이 수평 예인줄 장력 이상인 경우 해당 예인선을 사용 가능한 후보로 분류하였다. Fig. 14는 프로그램을 이용한 예인선 선정 결과를 나타낸다. 예인 속도 8 kn에서 T-ATF 166, ARS 50 및 ATS 1은 모두 요구 조건을 만족하여 사용 가능한 후보로 판정되었으며, 본 예제에서는 이후 예인 장비 선정 및 예인 시스템 검토 절차를 설명하기 위한 대표 예인선으로 T-ATF 166을 선정하였다.
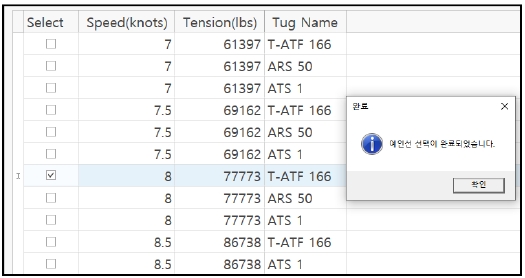
Tug selection result of the program
예인 장비 선정 단계에서는 선정된 tow hawser의 종류와 제원을 기준으로 정적 상태 예인줄 장력 T를 계산한 후, 각 장비별 안전 계수 SFi를 적용하여 설계 하중을 계산한다. 본 예제에서는 tow hawser로 2-1/4 IWRC wire rope를 선정하였으며, 해당 wire rope의 제원을 반영한 정적 상태 예인줄 장력은 78,198 lb로 계산되었다(Fig. 15). 이에 안전 계수 3을 적용한 결과, 설계 하중은 234,594 lb로 계산되었다. 이후 프로그램은 갱신된 정적 상태 예인줄 장력을 기준으로 chain pendant, shackle, link 등 각 예인 장비의 설계 하중을 계산한다. Fig. 16은 이러한 계산 결과를 바탕으로 선정된 예인 장비 구성요소를 나타낸다.
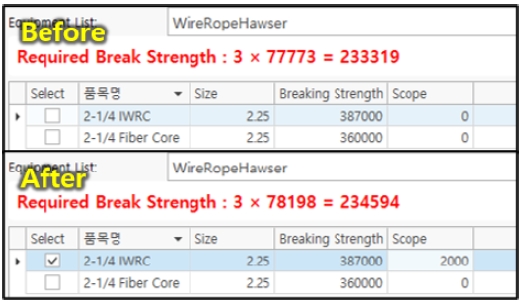
Updated towline tension of the program
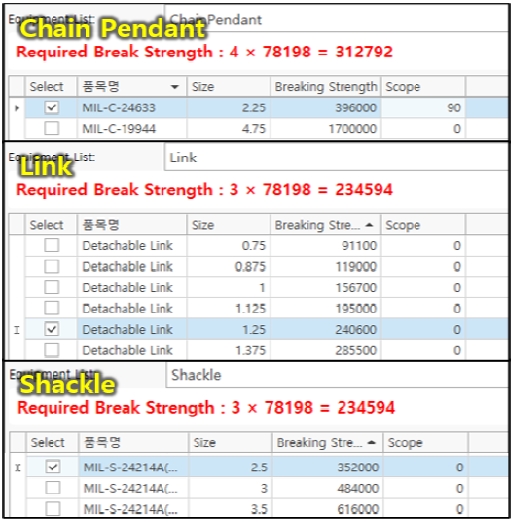
Equipment selection result of the program
마지막으로 예인 시스템 검토 단계에서는 앞선 단계에서 선정된 예인선과 예인 장비가 요구 조건을 모두 만족하는지 종합적으로 확인하였다. Fig. 17은 예인 시스템 검토에 사용된 입력 조건과 계산 결과를 나타낸다. 본 예제에서 예인 속도 8 kn 조건의 수평 예인줄 장력은 77,773lb이고, tow hawser 선정 후 계산된 정적 상태 예인줄 장력은 78,198lb로 계산되었다. 이를 기준으로 선정된 예인선 T-ATF 166은 요구 장력을 만족하는 것으로 확인되었다.
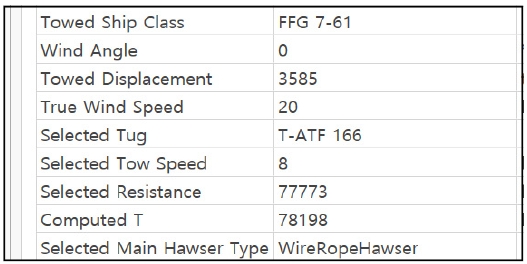
Input data verification result of the program
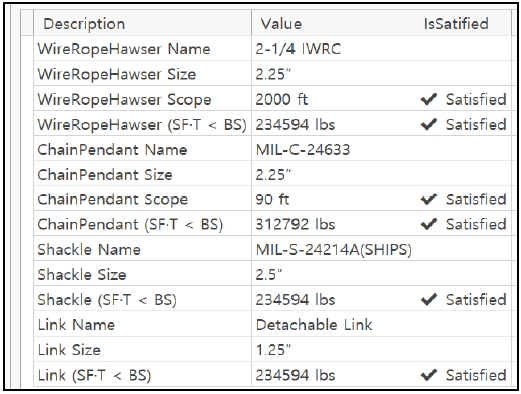
Fig. 18은 선정된 예인 장비의 강도 검토 결과를 나타낸다. Wire rope hawser의 경우 안전 계수 3을 적용한 설계 하중은 234,594lb이며, 선정된 2-1/4 IWRC wire rope의 파단강도 387,000lb보다 작으므로 조건을 만족한다. Chain pendant, shackle 및 link 역시 각 장비별 안전 계수를 적용한 설계 하중과 파단강도를 비교하여 사용 가능 여부를 판단하였다.
Equipment verification result of the program
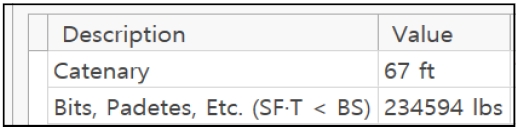
Fig. 19는 catenary depth 및 예인 연결 장치 검토 결과를 나타낸다. 계산된 catenary depth는 67ft이며, 설계자가 실제 예인 해역의 수심과 비교할 수 있도록 요구 수심 조건으로 제시된다. bitts, padeye 등 예인 연결 장치에 대해서도 동일하게 설계 하중과 강도를 비교하여 사용 가능 여부를 판단한다.
Catenary depth and connection verification result of the program
Tug and towing equipment selection results
최종적으로 모든 조건을 만족하였기 때문에 예인 설계가 완료된다. 본 예제에서 결정된 예인선과 장비의 선정 결과는 아래 표와 같다.
4. 결 론
본 연구에서는 U.S. Navy Towing Manual 기반의 예인 시스템 설계 절차를 프로그램으로 구현하였다. Manual의 표 형식 자료는 조회형 데이터 구조로 정리하고, 곡선 자료는 다항회귀와 natural cubic spline 보간을 적용하여 계산 가능한 형태로 변환하였다. 개발된 프로그램은 정적 상태 예인 저항 계산, 예인선 선정, 예인 장비 선정, 예인 시스템 검토 모듈로 구성하였다. Manual 예제와 비교한 결과 최종 수평 예인 장력이 프로그램과 동일하게 계산되어 계산 절차를 적절히 재현함을 확인하였다. 이를 통해 기존 수작업 기반 설계의 반복 계산과 판독 오류 가능성을 줄이고, 예인 시스템 설계 절차를 일관되게 수행할 수 있음을 확인하였다. 향후에는 다양한 예인선 및 장비를 데이터를 확장하고, 다중 예인선 조건과 부유식 드라이독 및 바지선과 같은 다양한 부유체의 예인 시스템 설계가 가능하도록 확장할 계획이다.
Acknowledgments
이 논문은 2026년도 정부(산업통상자원부)의 재원으로 한국산업기술진흥원의 지원을 받아 수행된 연구(RS-2026-25505686, 2026년 산업혁신인재성장지원사업) 및 교육부와 경상남도의 재원으로 지원을 받아 수행된 경상남도 지역혁신중심 대학지원체계(RISE)의 연구결과 입니다.(2026-RISE-16-002)
References
-
Choi, H.J. and Kim, E.C., 2012. Development of ship resistance calculation program for prediction of towing forces for damaged ships. Journal of the Korean Society for Marine Environmental Engineering, 15(2), pp.150-155.
[https://doi.org/10.7846/JKOSMEE.2012.15.2.150]

-
Choi, H.J., Kim, E.C. and Lee, S.G., 2016. Development of prediction program of added resistance due to waves at the towing condition of a disabled ship using ISO 15016 analysis method. Journal of the Korean Society for Marine Environment and Energy, 19(2), pp.159-164.
[https://doi.org/10.7846/JKOSMEE.2016.19.2.159]
-
Kim, E.C. and Choi, H.J., 2014. A study on the simplified prediction method of air resistance for towing force calculation of disabled ships. Journal of the Korean Society for Marine Environment and Energy, 17(3), pp.198-204.
[https://doi.org/10.7846/JKOSMEE.2014.17.3.198]
-
Kim, E.C., Choi, H.J. and Lee, S.G., 2013. A study on the hull resistance prediction methods of barge ship for towing force calculation of disabled ships. Journal of the Korean Society for Marine Environment and Energy, 16(3), pp.211-216.
[https://doi.org/10.7846/JKOSMEE.2013.16.3.211]
-
Kim, E.C., Choi, H.J. and Lee, S.G., 2014. Development of prediction program for the towing condition associated with various towing operations of a disabled ship. Journal of the Korean Society for Marine Environment and Energy, 17(4), pp.318-323.
[https://doi.org/10.7846/JKOSMEE.2014.17.4.318]
- Math.NET Numerics, n.d. CubicSpline – Math.NET Numerics Document, URL:https://numerics.mathdotnet.com/api/MathNet.Numerics.Interpolation/CubicSpline.htm, [Accessed 20 August 2026].
- Naval Sea Systems Command, 2022. U.S. Navy Towing Manual. NAVSEA Document No. SL740-AA-MAN-010, Revision 4.
-
Park, S.H., Lee, S.J., and Lee, S.W., 2021. Experimental investigation of towing- and course-stability of a FPSO towed by a tug-boat with lateral motion. International Journal of Naval Architecture and Ocean Engineering, 13, pp.12-23.
[https://doi.org/10.1016/j.ijnaoe.2020.11.003]
Gyeong-Won Park: Methodology, Software, Validation, Writing – original draft; Seung-ho Ham: Conceptualization, Supervision, Writing – review & editing.