소형 자율운항 해양 이동체의 ICP 기반 지도 정합 측위 기법 개발 및 평가에 관한 연구

This is an Open-Access article distributed under the terms of the Creative Commons Attribution Non-Commercial License(http://creativecommons.org/licenses/by-nc/3.0) which permits unrestricted non-commercial use, distribution, and reproduction in any medium, provided the original work is properly cited.
Abstract
With the recent advancement of autonomous marine mobility, various studies have been conducted focusing on four modules of H/W and S/W architecture: localization, perception, decision/planning, and maneuvering/control. In marine mobility such as large ships and offshore structures, localization technique is often simply constructed solely using signals measured by Global Navigation and Satellite systems (GNSS). However, small autonomous marine mobility designed for surveillance and reconnaissance are developed with constraints on budget, size, and weight, as well as a high risk of loss during mission execution. In this paper, it was aimed to develop a localization technique applicable to small autonomous marine mobility considering a low-cost, low-precision GNSS with a 3D LiDAR point cloud. Furthermore, metrics were proposed for qualitative and indirect quantitative evaluation of the developed localization technique. First, a positioning technique was developed using an Extended Kalman filter (EKF) and Iterative Closest Point (ICP) map matching. Second, residuals were used for the qualitative evaluation of the developed localization technique. Third, the Intersection over Union (IoU) was used for indirect quantitative evaluation. Finally, it was confirmed that localization performance was significantly improved using the proposed indices.
Keywords:
Autonomous marine mobility, Localization, EKF, ICP map matching, Innovation, Intersection over Union키워드:
자율운항 해양 이동체, 측위, 확장칼만필터, ICP 지도 정합, 잔차, 합집합 대비 교집합1. 서 론
최근 해양 이동체 분야에서 자율운항 기술이 발전함에 따라, 자율운항 해양 이동체 개발과 실증에 관한 다양한 연구들이 수행되고 있다. 특히, IMO에서 발표한 자율운항 선박의 자율화 수준(degree of MASS) 4에 해당하는 완전 자율운항 선박(fully autonomous ship)을 개발하는 데 필요한 세부 기술의 정의, 개발 체계 등도 구체화 되고 있다(IMO, 2021). Xu and Soares (2026)는 자율운항 선박이 해운 분야에 적용되는데 필요한 기술, 규정, 운항 요소 등을 명확화하기도 했다. 이외에도, 자율운항 선박의 운항에 필요한 사회, 경제, 인프라 등에 대한 준비도 함께 이루어지고 있다. 먼저, 해운산업 분야에서 자율운항 선박에 관한 전문가 응답을 분석한 결과 연·근해 여객선, 해상 풍력단지 지원선, 자동차 운반선(RO-RO) 등에서 효용성이 클 것으로 전망되었다(Malmquist and Munim, 2024). 또한, 방위산업 분야에서도 자율운항 선박의 개발 목표 및 성과에 관한 계획이 공식화된 바 있다(NATO, 2022). 특히, Task Force X를 통해서 발트해 주변의 감시 및 정찰 목적을 갖는 무인 자율운항 해양 이동체의 시험·평가가 진행되는 것으로 알려져 있다(NAVALNEWS, 2025).
자율운항 해양 이동체가 주어진 과업을 성공적으로 수행하기 위해서, 최소 요구조건에 맞추어 H/W 및 S/W가 설계, 제작되어야 한다. 보통 자율 이동체의 설계 및 제작 특성에 따라, 또는 산업체, 기관, 또는 대학 등에 소속된 연구자 그룹의 특성에 따라 각각 다른 H/W 및 S/W 아키텍처를 가지고 있다(AAWA, 2016; Chae and Yi, 2020). 대표적으로, You (2024)는 모형 스케일 자율운항 해양 이동체를 연구·개발함에 있어 측위, 인지, 판단/계획, 조종/제어 4개 모듈을 중심으로 H/W 및 S/W 아키텍처를 소개한 바 있다(You, 2024). 특히, 측위 모듈은 전역 좌표계(global frame), 즉 해양 이동체에서는 지구고정좌표계(Earth-fixed coordinate)에서 자율운항 해양 이동체의 위치(position)와 침로(course)를 추정하는 역할을 담당하는 핵심 모듈 중 하나이다(Hu et al, 2022; Yao et al., 2023; Sawada and Hirata et al., 2023). 물론, 해상에서 운항하고 있는 대형 선박 또는 해양 구조물에서는 위성항법시스템(GNSS) 신호 수신을 방해하는 물리적 요소가 적고, 선박에 탑재되는 고비용, 고정밀 위성항법시스템의 허용 오차에 비해 플랫폼이 매우 크기 때문에 측위 모듈을 위성항법시스템로부터 계측한 신호만으로 구성하는 경우가 많다. 하지만, 감시 및 정찰 등을 목표로 설계되는 소형 자율운항 이동체는 예산, 크기, 중량의 제약과 임무 수행 중 손실 가능성이 높으므로, 위치 및 침로 추정의 정확도 향상을 위하여 측위 기법을 개발할 필요가 있다.
소형 해양 이동체의 자율운항 기술 개발에 있어, 저비용, 저정밀 위성항법시스템 탑재로 인한 측위 정밀도 저하를 보완할 수 있는 센서 융합에 관한 기법 적용이 필수적이라고 볼 수 있다. Liu et al. (2022)은 바람, 조류 등 환경적 요인으로 인한 무인 수상정(USV)의 위치 추정 오차를 보정하기 위하여 위성항법시스템, 관성측정장치(IMU), 전자 나침반(electronic compass)을 기반으로 한 다중 센서 데이터 융합에 무향칼만필터(UKF)를 적용한 방법론을 제안하였다. 그 결과, 비선형 시스템을 갖는 무인 수상정에서도 측위 성능을 뚜렷하게 향상할 수 있음을 입증한 바 있다. Bucci et al. (2022)은 위성항법시스템 사용이 어려운 자율 수중 운동체(AUV)를 대상으로 도플러 속도 기록계(DVL), 전방감시소나(FLS), 전기광학 카메라(optical camera) 등 다양한 센서를 활용한 항해 기법을 제안하였다. 또한, 다수의 무향칼만필터 기반의 연산 효율성을 고려한 최적의 필터링 구조를 도출하였다. 기술된 연구들은 고비용, 고정밀 장치, 높은 연산 자원을 전제로 하고 있어, 예산, 공간 및 중량의 제약이 있는 소형 자율운항 해양 이동체에 적용하는 데 한계가 있다고 판단하였다. Liu et al. (2024)은 저가형 미세전자기계시스템(MEMS) 관성측정장치, 도플러 속도 기록계, 공분산 기반 수중 시스템(USBL)을 활용한 수중 운동체의 통합 항법 알고리즘을 제안하였다. 또한, 센서 측정 주기의 불일치를 보정하는 순차 필터(sequential filter) 구조 기반의 확장칼만필터를 통해 실시간 연산이 가능한 시스템을 구현했다. 다만, 저비용, 저정밀 장치의 사용에도 불구하고, 다양한 장치로부터 신호 획득이 가능하다는 가정하여 수행된 연구였기 때문에, 예산, 공간 및 중량의 제약이 있는 소형 해양 이동체에 적용하는데 한계가 있다. Kim et al. (2023)은 소형 자율운항 선박에서 적용할 수 있는 자동 접안 제어 시스템을 제안하였는데, 관성측정장치와 전자 나침반 등의 장치로부터 획득한 선수각 계측값에 의존하고 있으므로, 전자기파 교란 및 저가 센서의 해상도 문제를 완전히 극복하기에는 제한적임을 확인한 바 있다(Liu et al., 2022).
최근에는 라이다(LiDAR)를 이용한 주위 환경 인지 및 측위 기술이 자율운항 선박 분야에도 적용되기 시작하였다. Lu et al (2025)은 실시간이동측위(RTK) 위성항법시스템, 라이다, 관성측정장치 등의 다중 센서 신호를 융합하여, 정박 보조 시스템의 성능을 향상하는 방법을 제안하였다. 동시적 위치 추정 및 지도 작성(SLAM) 프레임워크 내에서 오도메트리(odometry) 보정, 적응형 자세 유사도 평가 및 스캔 컨텍스트 기법을 도입함으로써 성능 개선을 도모하였다. Wang et al. (2024) 은 3D 라이다 기반의 동시적 위치 추정 및 지도 작성과 실시간이동측위 신호를 융합하여, 자율운항 선박 정박 시 상대 위치 및 선수각 추정 정확도를 향상하였다. 다만, 대부분의 연구가 고정밀 실시간이동측위 위성항법시스템과 관성측정장치, 3D 점군 기반 라이다 지도를 활용하는 높은 연산 자원을 전제로 한 구조를 채택하고 있어, 소형 자율운항 이동체에 적용하는 데 어려움이 있다. You (2024)는 라이다 점군을 이용한 모형 스케일 자율운항 해양 이동체의 측위 기법을 제시하였으나 라이다 점군에 포함된 잡음(noise)을 효과적으로 처리하지 못했고, 선박의 선수각 보정을 위한 측정값으로만 활용한 바 있다. 따라서, 저비용, 저정밀 측위 장치가 갖는 한계를 극복할 수 있는 새로운 방법론의 필요성을 인식하였다.
본 논문에서는 저비용, 저정밀 위성항법시스템과 라이다 점군을 융합함으로써, 소형 자율운항 해양 이동체에서 적용할 수 있는 경량화된 측위 기법 개발을 목표로 하였다. 또한, 개발된 측위 기법의 측위 성능에 대하여 정성 평가, 간접적 정량 평가하기 위한 지표(metrics)를 제안하고자 했다. 첫째, 라이다 점군의 잡음을 보정하여, 위치와 선수각 정보의 정확도를 향상할 수 있는 전처리 기법을 제안하였다. 특히, 경량화된 라이다 점군을 활용함으로써, 컴퓨터 연산 자원 관점에서 효율성을 높일 수 있었다. 둘째, 계측 갱신 단계에서 위치 정보의 불확실성을 반영하는 방법론을 제시하고자 했다. 셋째, 소형 자율운항 해양 이동체의 온보드(on-board) 센서로 계측된 라이다 점군과 사전 확보된 전역 특징 지도(global feature map) 정보로 생성된 점군 간 지도 정합을 수행한 후, 위치 및 선수각 정보와 융합하여 측위 정밀도를 향상하였다. 넷째, 정성 평가와 간접적 정량 지표를 이용하여 평가를 수행하였다. 먼저, 정성 평가를 위한 기준값으로 잔차(innovation)를 선택하였다. 전역 특징 지도 정보와 3D 라이다로 인지한 지역 지도 정보 간의 교집합 대비 합집합(IoU)을 간접적인 정량 지표로 제안하였다. 해당 지표는 자율주행 차량의 인지 및 측위 모듈의 검증에 널리 활용되는 평가 지표이며, 선행 연구 대비 위치 추정 정확도를 정성적, 정량적으로 분석할 수 있었다. 따라서, 저비용, 저정밀 위성항법시스템, 관성측정장치, 3D 라이다 등을 탑재한, 소형 자율운항 해양 이동체에 제안된 측위 기법의 적용 가능성을 확인하였다.
2. 프레임워크 및 수학 모형
2.1 H/W 아키텍처
Fig. 1은 본 논문에서 활용한 데이터 획득에 이용되었던 소형 자율운항 해양 이동체의 H/W 구성을 보여주고 있다. 대상 해양 이동체는 위성항법시스템, 관성측정장치, 3D 라이다 등의 센서를 탑재하고, 데이터 처리를 위한 소형 산업용 컴퓨터를 내장하였다. 해당 이동체의 세부 사양은 Table 1과 같다. Fig. 1과 같이 하부 선체는 좌현과 우현에 각각 설치되었고, 쓰러스터 및 서보모터는 좌현 및 우현의 선수부와 선미부에 각각 1개씩 총 4개가 배치되어 추력 및 선수각 제어에 활용되었다. 대상 해양 이동체는 2023년 자율운항보트경진대회 규정에 따라 설계, 제작되었기 때문에, 실제 해상보다는 내수면 또는 소형 수조에서 시험하는 것을 고려하여 설계, 제작되었다. 다만, 모델 프리 측위 기법의 개발을 목표했기 때문에, 해양 이동체의 크기가 검증의 신뢰도를 저해하지 않는다고 판단했다.
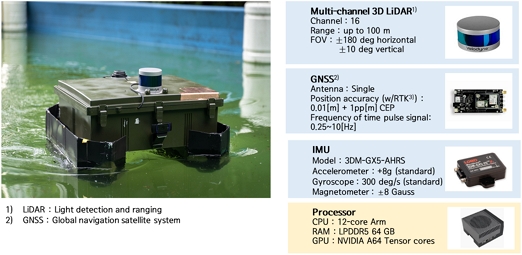
The H/W configuration of the small autonomous marine mobility

Specification of the model-scale autonomous marine mobility (You, 2024)
Fig. 2는 상술한 소형 해양 이동체의 시험에 이용된 시험 환경을 보여주고 있다. 소형 해양 이동체는 직사각형 수조 내에서 장애물을 인지, 회피하며 주어진 과업을 달성하기 위하여 효율적이면서, 안전한 이동을 할 수 있도록 H/W 및 S/W가 설계되었다. 직사각형 수조의 네 모서리에 해당하는 경위도는 사전 측정을 통해서 제공되었다. 제안된 측위 기법은 단순한 형상을 갖는 수조 외에도, 항만, 안벽을 포함하여 고정된 해안선의 경위도가 제공될 때도 활용할 수 있다.
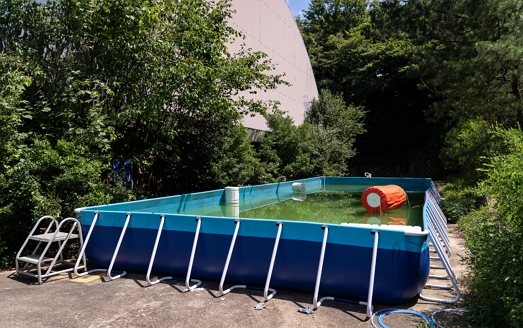
The test environments of small autonomous marine mobility built in the University of Ulsan
2.2 S/W 아키텍처
Fig. 3은 본 논문에서 활용한 데이터 축적에 이용되었던 소형 자율운항 해양 이동체의 S/W 구성을 보여주고 있다. 제안된 측위 기법은 저비용, 저정밀 위성항법시스템, 관성측정장치, 3D 라이다를 포함한 온보드(on-board) 센서를 활용하며, 추정된 위치와 선수각 정보를 출력함으로써 측위 기능을 수행하도록 구성되었다.
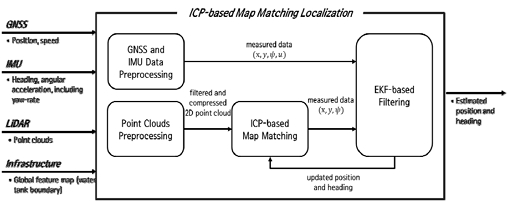
The S/W architecture for small autonomous marine mobility implementing proposed localization
제안된 지도 정합 기반 측위 기법은 총 4개의 세부 모듈로 나누어진다. 첫째, 위성항법시스템 및 관성측정장치 데이터 전처리 세부 모듈은 위성항법시스템 및 관성측정장치로부터 수신한 데이터를 국제횡축메르카토르(UTM) 좌표계로 변환, 전처리한다. 둘째, 3D 라이다 점군 전처리 세부 모듈은 라이다로 스캔한 원시 데이터(raw data)에 잡음 필터를 적용한 후, 2D 점군으로 압축, 경량화하여, 측위 모듈로 전달할 수 있도록 후처리한다. 셋째, ICP 기반 지도 정합 세부 모듈은 후처리된 2D 점군과 추정된 소형 해양 이동체의 위치 및 선수각 정보를 활용하여 지도 정합을 수행, 계측된 위치 및 선수각 정보를 생성한다. 넷째, 확장칼만필터 기반 필터링 모듈은 위성항법시스템, 관성측정장치, ICP 기반 지도 정합 세부 모듈에서 획득한 모든 정보를 융합하여, 최종적으로 소형 해양 이동체의 위치 및 선수각을 추정한다.
3. ICP 기반 지도 정합 측위 기법
3.1 위성항법시스템 및 관성측정장치 전처리 기법
본 논문에서 개발한 소형 자율운항 해양 이동체의 측위 모듈에서는 위성항법시스템으로부터 경위도와 선수각을 획득하며, 관성측정장치로부터는 병진가속도, 각가속도 및 방위각 정보를 획득한다. 다만, 위성항법시스템에서 획득한 경위도는 국토지리정보원에서 제공하는 국토지리정보원 위성기준점서비스(NTRIP)를 이용, 보정함으로써 정밀도를 향상할 수 있었다. 보정된 경위도 좌표를 국제횡축메르카토르에서 정의된 2D 위치 정보로 변환한다. 방위각 정보는 위성항법시스템과 관성측정장치에서 각각 획득할 수 있는데, 안테나가 2개 이상 장착되지 않은 위성항법시스템의 경우 선수각의 신뢰도가 낮으므로, 본 논문에서는 관성측정장치에서 획득한 선수각을 주요 측정값으로 활용하였다. 관성측정장치는 병진가속도, 각가속도, 자기장 측정값을 이용하여 선수각을 산출하므로, 전자기 차폐 및 편향 교정을 거친 후 소형 해양 이동체에 장착하였다. 다만, 관성측정장치 특성상 선수각의 표류(drift)가 빈번하게 일어나기 때문에 추가적인 보정 기법이 필수적으로 요구된다.
3.2 3D 라이다 점군 전처리 기법
위성항법시스템 및 관성측정장치 외 추가적인 계측값으로, 본 연구에서는 3D 라이다에서 계측한 점군을 지도 정합에 사용하였다. 다만, 다채널 3D 라이다로부터 취득한 원시 점군에서 자선 구조물에 해당하는 점군, 관심 영역 외부의 지형 및 지물, 수면 반사 등에 의해 발생하는 점군이 함께 포함될 수 있다. 따라서 지도 정합에 필요한 점군만을 추출하고, 위치 및 선수각 추정에 불필요한 점군을 제거하기 위한 전처리 및 경량화 과정이 필요하다. 본 연구에서 사용한 점군 전처리 과정은 Fig. 4에 표현하였다. 점군 전처리 파라미터는 Table 2에 정리하였으며, Fig. 5는 Table 2의 파라미터를 이용한 점군 전처리 절차를 의사코드(pseudo code) 형태로 나타낸 것이다.
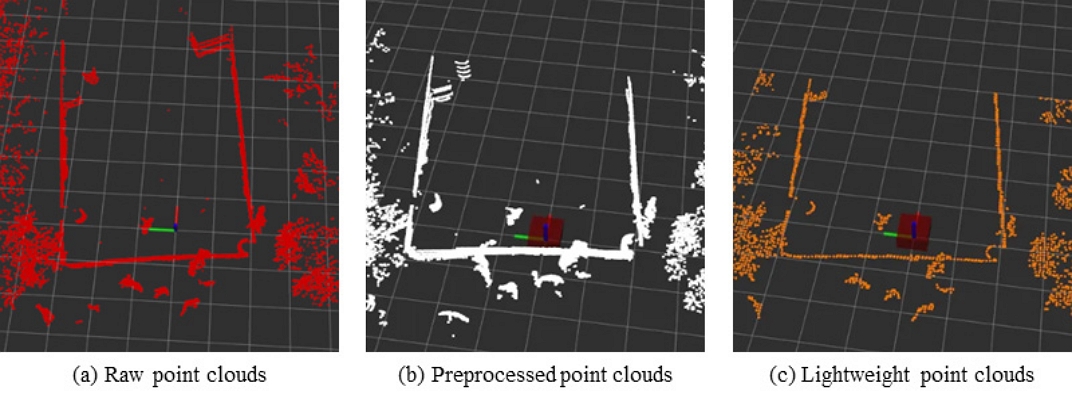
Point cloud preprocessing results obtained from the 3D LiDAR data
Parameters used in LiDAR point cloud preprocessing
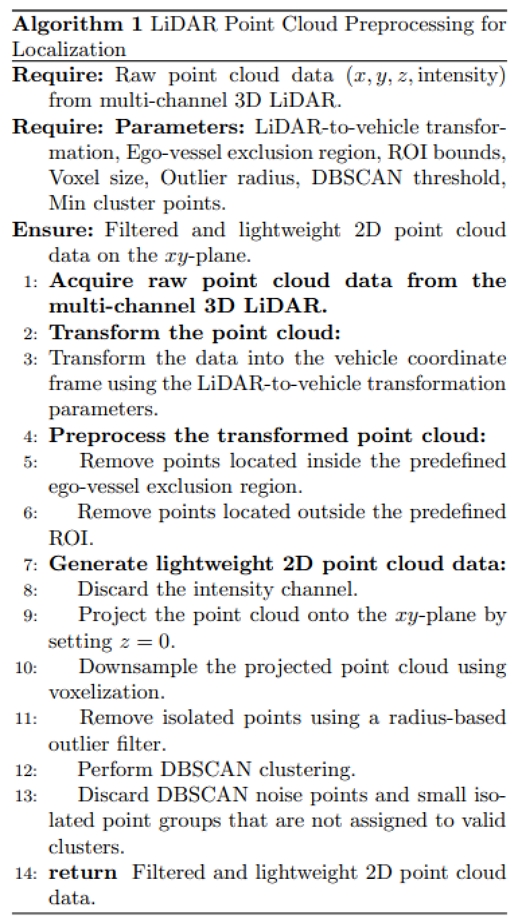
Pseudo code for preprocessing 3D LiDAR point cloud using the parameters defined in Table 2
Fig. 5의 입력 데이터는 다채널 3D 라이다로부터 취득한 3D 원시 점군 데이터이다. 먼저 원시 점군은 Table 2에 제시한 변환 파라미터를 이용하여 라이다 로컬 좌표계에서 선박 좌표계로 변환된다. 이후 선박 좌표계에서 사전에 정의한 영역(Bego) 내부의 점군을 자선 구조물에 해당하는 점군으로 가정하여 제거한다. 다음으로 관심영역(Region of Interest, ROI)으로 정의된 영역(BROI) 외부에 위치한 점군을 제거하고, 지도 정합에 필요한 관심 영역 내부의 점군만을 유지하였다.
ROI 필터링 이후에는 점군의 강도(intensity)를 제거하고, 자유 표면상에서 운항하는 소형 해양 이동체의 위치 및 선수각 추정에 필요한 수평면 정보만을 사용하기 위해 z값을 제거(z=0)하여 점군을 xy 평면으로 투영한다. 투영된 점군은 복셀 격자 필터(voxel grid filter)를 이용하여 다운샘플링 하고, 반경 기반 이상치 제거 필터(radius-based outlier filter)를 이용하여 고립점을 제거하였다. 이후 DBSCAN (Density-Based Spatial Clustering of Applications with Noise) 군집화(clustering)를 수행하고(Ester et al., 1996), 유효 군집(valid cluster)에 포함되지 않는 잡음점(noise point) 및 사전 정의한 임계값(Nmin)보다 점군의 개수가 적은 군집을 제거한다. 최종적으로 잡음 필터링 및 압축된 2D 점군 데이터를 반환함으로써, 3D 라이다 점군 전처리를 완료한다.
본 연구에서 수면 반사에 의해 발생하는 점군은 실제 구조물에서 획득되는 점군과 달리 일시적이고 소규모의 점군으로 나타나는 경우가 많았다. 따라서, 소규모 점군을 제거함으로써 수면 반사로 인한 잡음을 완화하고, 이를 통해 지도 정합에 사용되는 2D 점군의 안정성을 향상시켜 위치 및 선수각 추정에 불필요한 점군의 영향을 저감하고자 하였다.
앞에서 기술한 점군 전처리 과정에 대한 실제 처리 결과는 Fig. 4과 같다. 수조의 네 모서리는 고정되어 있으며, 장애물 부이는 수면에서 바람, 잔물결에 따라 약간의 움직임이 발생하도록 설치되어 있다. 해당 시점에 라이다로부터 획득한 원시 데이터 점군은 Fig. 4(a)와 같다. Fig. 1에서 표기된 것처럼, 16채널 라이다로부터 획득한 점군은 3차원 형상까지 식별할 수 있으며, 강도 정보까지 포함되어 있다. Fig. 4(a)는 전처리되기 전 3D 라이다로부터 획득한 원시 데이터를 보여주고 있으므로, 관심 영역을 초과한 지형, 지물의 점군도 포함되어 있음을 확인할 수 있다. 3D 라이다 점군 전처리를 거친 점군은 Fig. 4(b)와 같다. Fig. 4(a)와 달리, 관심 영역을 벗어난 점군이 제거되었음을 알 수 있다. Figs. 4(a), 4(b)에서는 관심 영역은 10m로 가정하였는데, 이 값은 자율운항 해양 이동체의 최소 요구조건, 운용 환경 등에 따라 조정 가능한 인자이다. 실제 소형 해양 이동체의 시험에 있어서는 Lpp의 4배에 해당하는 값을 사용했다. Figs. 4(a), 4(b) 모두 3차원 정보를 모두 포함하고 있음을 확인할 수 있다. 점군에서 클러스터링을 통해 수면 반사된 데이터를 제거한 결과는 Fig. 4(c)와 같다. Fig. 4(b)와 비교할 때, 수면상에 표시된 복수의 점군이 사라졌음을 확인할 수 있다. 16채널의 라이다 특성상 수면의 잔물결, 또는 반사에 따라 일시적으로 장애물이 있는 것으로 인지하는 오인지가 발생하고, 순간적으로 몇 개의 점군이 나타났다가 사라지는 것이 일반적이다. 여기서는 클러스터링 하는 점군의 개수를, 시행 착오를 통해 7개로 결정하였다.
3.3 ICP 기반 지도 정합 기법
ICP 기반 지도 정합을 수행할 때는 3D 라이다에서 계측한 점군과, 전역 특징 지도에서 생성한 점군 사이의 상대적인 위치 및 선수각 차이를 계산할 수 있다. 이 차이는 전역 좌표계에서 정의된 위치 및 선수각의 추가 계측값을 생성하는데 활용된다. ICP 기반 지도 정합 및 계측값 생성 절차는 Fig. 6에 나타내었다.
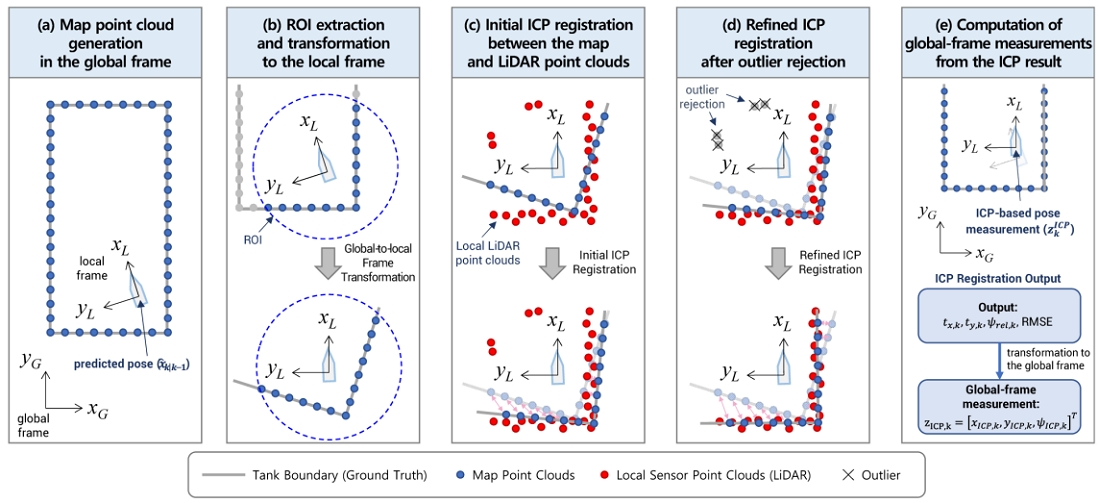
Conceptual illustration of the proposed ICP-based map matching process for LiDAR-based localization
전역 특징 지도는 경위도로 주어지나, 지도 정합에 활용하기 위해 점군 형태로 변환하였다. 따라서, 항만, 안벽을 포함하는 해안선 외에도 위치가 고정된 장애물은 모두 전역 특징 지도로 정의할 수 있다. 2.1절에서 설명한 바와 같이 수조의 네 모서리 경위도는 사전에 주어진 값이기 때문에, 이를 실측 정보(ground truth)로 간주하였다. Fig. 6(a)와 같이, 수조의 경계면을 일정 간격으로 분할하여 전역 좌표계에서 정의되는 점군으로 변환하였다. 점군 생성 간격은 0.02m로 설정하였다. 간격이 작을수록 조밀한 점군을 얻을 수 있지만, 점의 개수가 증가하면 ICP 연산량도 증가한다. 따라서, ICP 수행 시 연산 효율성과 정합 정확도 사이의 균형을 고려하여 해당 값을 선택하였다.
전역 좌표계에서 정의된 특징 지도 점군은 다음과 같이 표현할 수 있다.
| (1) |
여기서 는 전역 좌표계에서 정의된 i번째 지도 점군이며, 위첨자 G는 전역 좌표계를 의미한다.
ICP 기반 지도 정합을 수행하기에 앞서, 전역 특징 지도에서 지도 정합에 사용할 점군을 추출했다. Fig. 6(b)와 같이, 먼저 확장칼만필터의 prediction step에서 추정된 위치 및 선수각을 이용하여 전역 좌표계를 기준으로 기술된 전역 특징 지도 점군을 지역 좌표계로 변환하였다. k번째 time step에서 확장칼만필터 prediction을 통해 추정된 위치 및 선수각은 다음과 같다.
| (2) |
여기서 는 ICP 기반 지도 정합을 수행하기 직전에 필터가 보유한 최신 위치 및 선수각 추정값이다. 위성항법시스템 및 관성측정장치 계측 갱신이 먼저 수행된 경우에는 해당 갱신 결과를 사용하고, 새로운 위성항법시스템 및 관성측정장치 계측값이 없는 경우에는 prediction step의 결과를 사용한다. xest,k, yest,k, ψest,k는 각각 k번째 time step에서 예측된 위치와 선수각이며, 이 값을 이용하여 지역 좌표계에서 전역 좌표계로의 변환행렬은 다음과 같이 구성하였다.
| (3) |
전역 특징 지도 점군은 위 변환행렬의 역행렬을 이용해 지역 좌표계로 변환된다.
| (4) |
여기서 은 homogeneous coordinate으로 표현된 점이며, 위첨자 L은 지역 좌표계를 의미한다. 이 과정을 통해 전역좌표계를 기준으로 기술된 특징 지도 점군을 현재 추정 위치와 선수각을 기준으로 하는 지역 좌표계의 점군으로 변환할 수 있다.
이때, 연산량을 줄이면서 현재 라이다 관측과 직접 비교 가능한 영역만을 사용하기 위해, 자선의 위치 기준으로 관심 영역을 벗어난 특징 지도 점군은 제외하였다. 즉, 기준점 주변 일정 반경(rc) 이내에 존재하는 지도 점군만을 추출하였다.이 반경은 3.5m로 설정하였다.
| (5) |
라이다로부터 획득한 점군을 3.2절의 전처리를 거쳐 획득한 점군도 동일하게 기준점 주변 3.5m 이내에 존재하는 점만을 사용하였다.
| (6) |
여기서 는 지역 좌표계로 변환된 전역 특징 지도 조각이며, 는 동일한 지역 좌표계에서 표현된 라이다 계측 점군이다. 이와 같은 필터링은 ICP 정합에 사용되는 점의 수를 줄여 연산량을 감소시키며, 현재 위치와 관련성이 높은 점군만을 사용하게 하므로 안정적인 위치 및 선수각 추정에 유리하다.
전처리 및 좌표 변환을 거친 후, 지역 좌표계를 기준으로 기술된 전역 특징 지도 조각과 라이다 점군을 이용하여 초기 ICP 정합을 수행하였다. ICP는 두 점군 사이의 대응점을 반복적으로 탐색하고, 대응점 간 정합 오차를 최소화하는 강체 변환을 계산하는 대표적인 point cloud registration 방법이다(Besl and Mckay, 1992). 여기서는 수조 경계와 같이 평면 또는 선형 경계 구조가 지배적인 환경 특성을 고려하여 plane-to-plane ICP 알고리즘을 사용하였다. Plane-to-plane ICP는 두 점군의 대응점 사이의 유클리드 거리를 최소화하는 point-to-point ICP와 달리, 점군 주변의 국소 평면 또는 표면 방향성을 고려하여 평면 간 거리, 즉 plane-to-plane distance를 최소화하는 방식으로 동작한다(Segal et al., 2009; Lucks et al., 2021). 점 간 거리뿐 아니라 평면의 방향성을 함께 고려하므로, 점군이 벽과 같은 평면 구조를 가지는 경우 적합하며, 기하학적 왜곡이나 잡음, 이상치에 대해서도 상대적으로 강건한 정합 결과를 얻을 수 있다.
ICP 정합 결과는 기준 점군에서 측정 점군으로의 변환 행렬로 표현된다. 여기서 기준 점군은 전역 특징 지도에서 생성한 점군이고, 측정 점군은 라이다로 계측한 점군이다. 두 점군은 모두 지역 좌표계에서 정의된 상태로 ICP 정합 연산을 수행하므로, ICP에서 계산된 병진 변위 및 각도 변위 역시 지역 좌표계에서 정의된 값이다. ICP 정합 결과는 다음과 같이 나타낼 수 있다.
| (7) |
여기서 tx,k.ty,k,ψrel,k은 각각 ICP 정합을 통해 얻어진 상대 병진 변위와 상대 회전각이다. 이 변환은 기준 점군인 지도 점군이 라이다 점군과 일치하도록 이동 및 회전하는 관계를 의미한다.
Plane-to-plane ICP 정합 문제는 다음과 같이 표현할 수 있다.
| (8) |
여기서 는 라이다 점군 에 대응되는 지도 점군이며, dpl은 대응점 주변의 국소 평면 또는 표면 방향성을 고려한 정합 오차를 의미한다.
라이다 점군에는 수조 경계 외의 불필요한 반사점이나 잡음이 포함될 수 있기 때문에, 2회에 걸쳐 ICP 정합을 수행하였다. 먼저 Fig. 6(c)와 같이 1차 ICP 정합을 통해 라이다에서 계측한 점군과 전역 특징 지도 점군 사이의 초기 정합을 수행하였다. 이후 Fig. 6(d)와 같이 전역 특징 지도 점군을 기준으로 일정 거리 내에 존재하는 라이다 점군만 남기고, 그 외의 점군은 이상치로 판단하여 제거하였다. 이를 수식으로 표현하면 다음과 같다.
| (9) |
여기서 는 1차 정합 결과이며, dth는 이상치 제거를 위한 거리 임계값이다. 이 과정을 통해 잡음 또는 불필요한 점들을 제거한 후, 최종적으로 남은 라이다 점군 을 이용하여 2차 ICP 정합을 수행하였다. 이를 통해 보다 높은 정확도를 갖는 최종 정합 결과를 얻을 수 있다.
최종 ICP 정합 결과로부터, 두 점군 사이의 상대 위치, 상대 회전 정보, 그리고 평균제곱근오차를 계산하였다. 평균제곱근오차는 다음과 같이 정의된다.
| (10) |
여기서 Nin은 2차 ICP 정합에 사용된 inlier 점군의 개수이다.
최종 정합된 ICP 결과에서 얻어진 상대 위치 및 회전 정보는 측위 필터에서 추가적인 계측값으로 활용하였다.앞서 설명한 것처럼, ICP 결과는 기준 점군에서 측정 점군으로의 변환 행렬을 제공한다. 따라서 ICP에서 계산된 병진 변위 tx,k.ty,k는 지도 점군이 라이다 점군에 정합되기 위해 이동해야 하는 방향을 나타낸다. 반면, 위치 계측값은 라이다 계측 결과를 전역 특징 지도에 맞추어 보정한 위치로 정의해야 하므로, 지역 좌표계에서의 ICP 기반 위치 보정량은 ICP 병진 변위의 반대 방향으로 계산하였다.
| (11) |
이를 지역 좌표계에서의 변위 벡터로 표현하면 다음과 같다.
| (12) |
지역 좌표계에서 계산된 위치 보정량은 확장칼만필터 prediction 결과로부터 구성한 변환행렬 Ttrans,k를 이용하여 지구고정좌표계로 변환하였다.
| (13) |
따라서 ICP 기반 위치 계측값은 다음과 같이 정의된다.
| (14) |
선수각 계측값도 같은 방식으로 계산하였다. ICP 정합을 통해 얻은 상대 회전각 ψrel,k는 지도 점군이 라이다 점군에 정합되기 위해 필요한 회전량이므로, 자선의 선수각 계측값은 확장칼만필터 prediction으로부터 추정된 선수각에서 해당 상대 회전각을 차감하여 계산하였다.
| (15) |
여기서 상대 회전각 ψrel,k는 의 회전행렬 성분으로부터 계산하였다.
최종적으로 ICP 기반 지도 정합으로부터 얻어지는 계측벡터는 다음과 같이 구성된다.
| (16) |
평균제곱근오차 RMSEk는 추가적인 계측값을 이용하여 계측 갱신을 수행할 때, 계측 갱신 수행 여부 판단 및 계측 잡음 공분산 행렬을 설정하는 기준값으로 사용하였다. 즉, RMSEk가 큰 경우에는 두 점군 사이의 정합 품질이 낮은 것으로 판단하고, 해당 time step의 ICP 기반 계측값을 계측 갱신에 사용하지 않는다. 반대로 RMSEk가 충분히 작은 경우에는 ICP 기반 계측값을 확장칼만필터의 계측 갱신에 사용한다. 계측 잡음 공분산 행렬의 설정 방법과 계측 갱신 절차는 3.4절에서 설명한다.
이와 같은 추가 계측값을 사용함으로써, 라이다 점군을 이용한 지도 정합 기반 측위 보정이 가능하다. 또한 저비용, 저정밀 측위 장치로 얻어진 위치 및 선수각 정보를 낮은 메모리 자원을 이용해 보정할 수 있다. 특히, 관심 영역 기반 필터링과 2회에 걸쳐 수행된 ICP 정합을 통해 점군에 포함된 잡음과 불필요한 반사점의 영향을 줄이면서도 안정적이고 효율적인 정합 결과를 얻을 수 있었다.
3.4 확장칼만필터 기반 필터링 기법
소형 해양 이동체의 측위를 위해 확장칼만필터를 적용하였다. 소형 해양 이동체의 유체동역학 모델과 비선형성을 반영할 수 있는 필터링 기법을 도입할 수 있으나, 본 논문의 목적은 상세한 유체동역학 모델이 없거나 시스템 식별법을 통해 유체동역학 모델을 구성하기 어려운 소형 해양 이동체에서도 적용 가능한 측위 기법을 개발하는 것이다. 따라서 저비용, 저정밀 장치와 제한된 연산 자원에서도 효율적으로 사용할 수 있도록 단순 운동 모델과 다중 계측값을 결합하는 확장칼만필터 구조를 사용하였다.
제안된 측위 기법을 위한 확장칼만필터는 위성항법시스템 및 관성측정장치로부터 획득한 계측값과 3.3절에서 설명한 ICP 기반 지도 정합 계측값을 순차적으로 융합한다. 위성항법시스템, 관성측정장치, 3D 라이다는 서로 다른 샘플링 주기와 통신 지연을 가질 수 있으므로, 필터는 10Hz의 고정 샘플링 주기로 설정하되, 각 샘플링 주기에서 새로운 계측값이 수신되는 경우에만 해당 계측 갱신을 수행하도록 구성하였다. 상세한 계산 절차는 Fig. 7의 의사코드에 정리하였다.
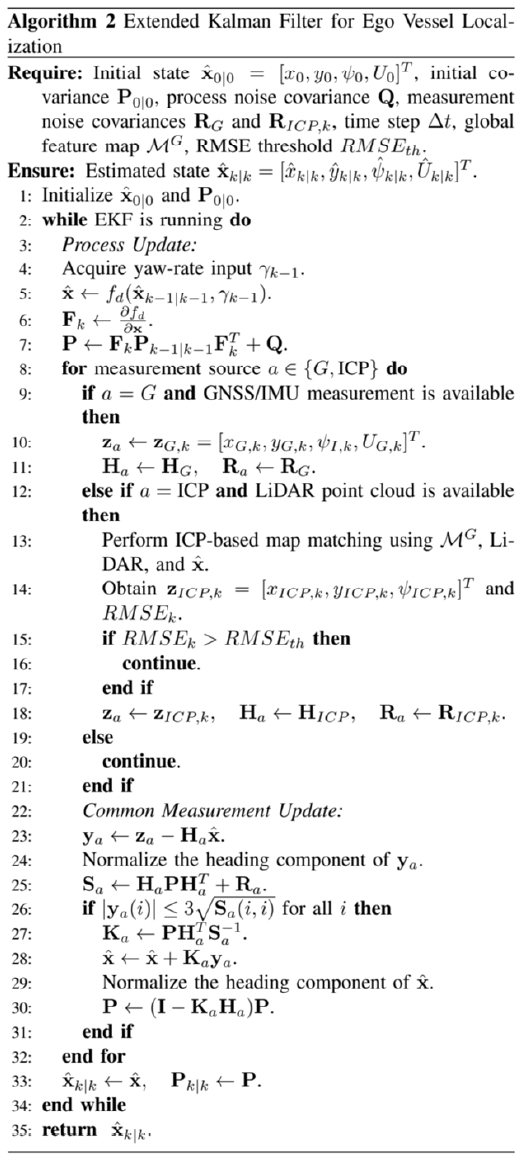
Pseudo code of EKF-based filtering using GNSS/IMU and ICP-based map matching measurements
상태벡터는 전역 좌표계에서 정의된 2차원 위치, 선수각, 종방향 속력으로 구성하였다.
| (17) |
여기서 xk,yk는 전역 좌표계에서의 위치, ψk는 선수각, Uk는 종방향 속력이다.
대상 해양 이동체의 유체동역학 모델이 주어지지 않았으므로, 다음과 같은 단순 운동모델을 공정모델로 사용하였다.
| (18) |
여기서 γk는 선수각속도이며, 관성측정장치로부터 획득된 계측값을 사용하였다.
이 연속시간 시스템 모델을 고정된 샘플링 시간(Δt)을 가정하여, 순방향 오일러 방법을 이용하여 이산화하면 다음과 같다.
| (19) |
공정모델은 소형 해양 이동체의 상세 유체동역학을 직접 반영하지 않는 단순 운동모델이므로, 실제 운동에서 발생하는 모델링 동역학, 선수각속도 입력 오차, 속력 변화, 시간 동기화 오차 등을 공정 잡음으로 고려하였다. 이에 따라 공정 잡음 공분산 행렬은 다음과 같이 대각행렬 형태로 설정하였다.
| (20) |
여기서 Δt는 필터의 샘플링 시간이다. 위 공정 잡음 공분산 행렬은 센서의 계측 잡음을 의미하는 것이 아니라, 단순 공정모델이 설명하지 못하는 운동 불확실성을 반영하기 위한 경험적 튜닝 파라미터이다. 또한 각 상태 성분 사이의 공정 잡음 상관성은 고려하지 않고 독립적인 것으로 가정하였다.
위성항법시스템 및 관성측정장치로부터 획득한 계측벡터는 다음과 같이 정의하였다.
| (21) |
여기서 위치는 및 종방향 속력은 위성항법시스템으로부터 획득한 계측값을 사용하였으며, 선수각은 관성측정장치로부터 획득한 계측값을 사용하였다. 위 계측벡터는 상태벡터와 동일한 순서로 구성되므로, 관측행렬을 다음과 같이 정의하였다.
| (22) |
ICP 기반 지도 정합으로부터 얻은 계측벡터는 3.3절에서 정의한 바와 같이 위치 및 선수각으로 구성된다.
| (23) |
ICP 기반 계측값은 종방향 속력에 대한 직접 계측값을 제공하지 않으므로, ICP 기반 계측값에 대한 관측 행렬은 다음과 같이 정의하였다.
| (24) |
위성항법시스템 및 관성측정장치로부터 획득한 계측 잡음 공분산 행렬은 다음과 같이 정의하였다.
| (25) |
ICP 기반 계측 잡음 공분산 행렬은 2차 ICP 정합 후 얻어진 최종 평균제곱근오차(RMSEk)를 이용하여 가변적으로 설정하였다.
| (26) |
| (27) |
여기서 는 기준 ICP 계측 잡음 공분산 행렬이며, wICP(RMSEk)는 ICP 정합 품질에 따라 계측 잡음 공분산을 조정하기 위한 가중치이다. 설계한 가중치는 Fig. 8과 같다. RMSEk가 작을수록 두 점군 사이의 정합 품질이 높은 것으로 판단하여 작은 가중치를 부여하고, RMSEk가 커질수록 ICP 기반 계측값의 신뢰도가 낮은 것으로 판단하여 큰 가중치를 부여하였다. 또한, RMSEk가 사전에 설정한 임계값 RMSEth보다 큰 경우에는 두 점군 사이의 정합 품질이 충분하지 않은 것으로 판단하여 ICP 기반 계측값을 갱신에 사용하지 않았다.
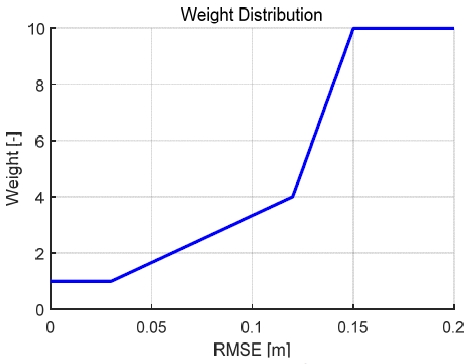
Measurement noise matrix’s weight distribution according to RMSE of ICP-based map matching results
계측값에 포함된 이상치의 영향을 줄이기 위하여, 계측값 모두에 대하여 추정한 공분산에 대한 3 시그마 바운드(3 sigma bound)를 검증 게이트(validation gate)로 사용하였다. 계측 잔차를 ya,k, 잔차 공분산을 Sa,k라고 할 때, 각 계측 성분은 다음 조건을 만족할 때 유효한 계측값으로 판단하였다.
| (28) |
여기서 는 계측 잔차의 i번째 성분이며, 는 잔차 공분산 행렬의 i번째 대각 성분이다. 아래첨자 a는 G 또는 ICP를 의미한다. 따라서 RMSEk 조건과 3 시그마 검증 게이트를 모두 만족하는 경우에만 ICP 기반 지도 정합 결과를 확장칼만필터의 계측 갱신에 사용하였다. 이를 통해 정합 품질이 낮거나 이상치가 포함된 ICP 기반 계측값이 최종 위치 및 선수각 추정값에 과도하게 반영되는 것을 방지하였다.
4. 계산 결과 분석 및 검증
4.1 평가 조건 및 성능 지표
제안된 측위 기법의 성능을 검토하기 위해 Fig. 1에서 설명한 소형 자율운항 해양 이동체의 시험 데이터를 이용하였다. 시험 데이터는 2023년 8월 7일부터 2023년 8월 11일까지 경상남도 창원시 로봇랜드에서 진행된 2023 자율운항보트경진대회(KABOAT) 중 취득한 데이터이며, 자율운항 해양 이동체가 직사각형 수조 내에서 한쪽 외벽에서 반대쪽 외벽까지 이동한 구간을 대상으로 하였다. 해당 시험은 소형 자율운항 해양 이동체의 측위, 인지, 판단/계획, 조종/제어 모듈의 정상 작동 여부를 확인하기 위한 목적으로 수행되었다.
대상 해양 이동체는 저비용, 저정밀 위성항법시스템과 관성측정장치를 탑재하고 있으며, 시험 당시 공간적 제약으로 인해 고정밀 위성항법시스템이나 별도의 외부 측위 장치를 참값으로 설치할 수 없었다. 따라서 위치 및 선수각 추정 결과를 직접적인 실측 정보와 비교하는 방식의 절대 오차 평가는 수행하기 어려웠다. 이러한 제약을 고려하여, 측위 성능은 정성 평가와 간접적 정량 평가로 나누어 검토하였다.
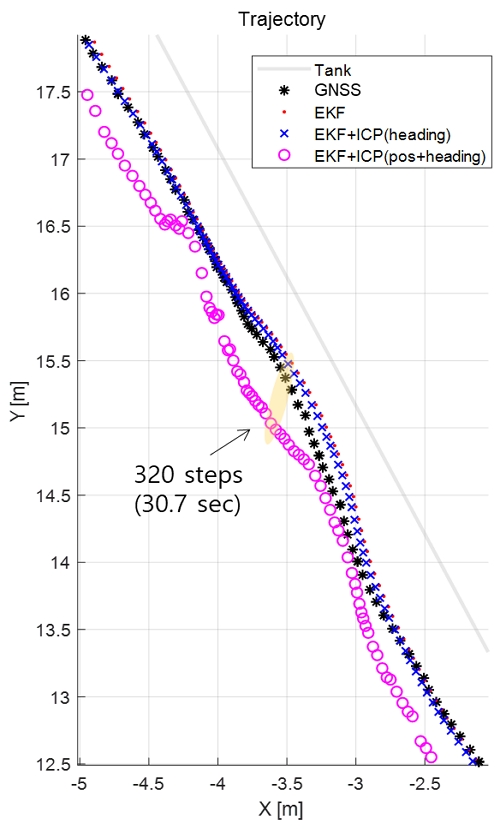
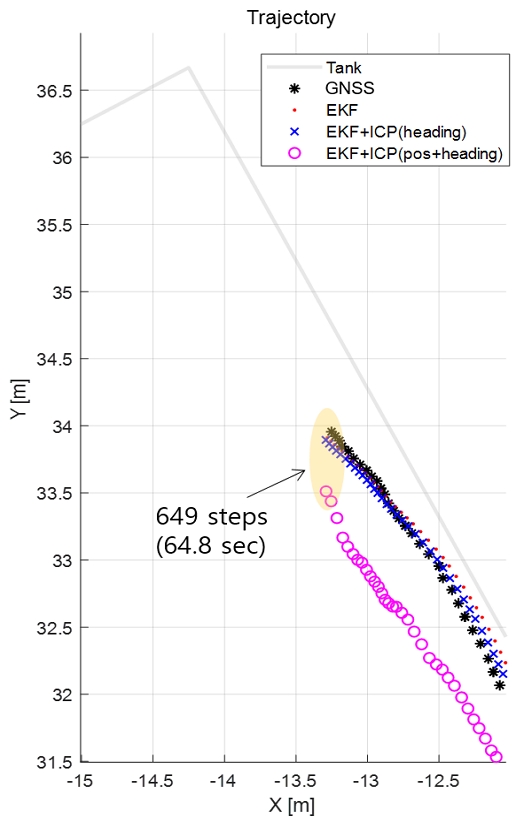
비교 대상은 다음 세 가지 방법으로 설정하였다. 첫 번째 방법은 위성항법시스템과 관성측정장치 계측값만을 이용하여 확장칼만필터를 적용한 경우로써, Figs. 9-14에서 “EKF”로 표시하였다. 두 번째 방법은 확장칼만필터에 ICP 기반 지도 정합 결과를 선수각 보정에만 사용한 경우로써, “EKF+ICP(heading)”로 표시하였다. 세 번째 방법은 3.3절에서 설명한 ICP 기반 지도 정합을 통해 생성한 위치 및 선수각 계측값을 모두 확장칼만필터의 계측 갱신에 사용한 경우로써, “EKF+ICP(pos+heading)”로 표시하였다. 세 번째 방법이 본 논문에서 제안한 측위 기법에 해당한다.
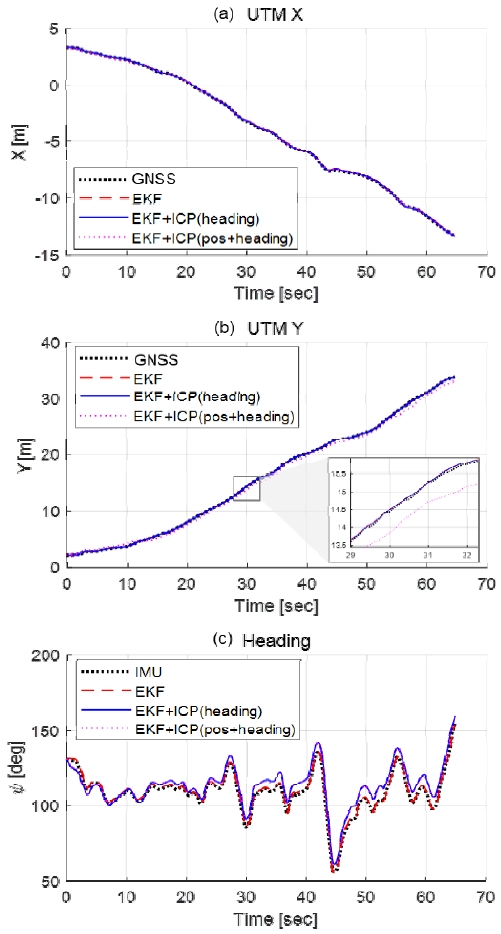
Time series of estimated position and heading angle implementing proposed localization technique
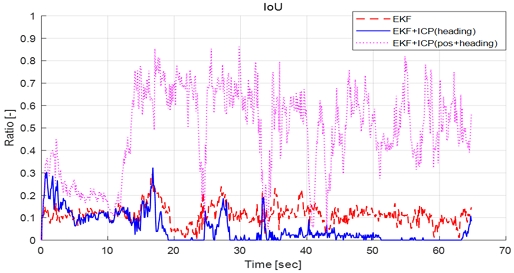
Time series of IoU between the transformed global feature map and LiDAR point cloud
Estimated trajectories and selected snapshot time at trajectory at 30.7 sec
Snapshot of map matching results at 30.7 sec
Estimated trajectories and selected snapshot time at 64.8 sec
Snapshot of map matching results at 64.8 sec
정성 평가 지표로는 위성항법시스템 및 관성측정장치 계측값과 각 방법으로 추정된 상태 사이의 차이를 사용하였다. 이 값은 고정밀 참값에 대한 절대 오차는 아니지만, 저비용 센서에서 획득한 계측값과 각 필터링 결과 사이의 차이를 보여주므로, 각 방법이 센서 계측값에 포함된 편향 또는 표류를 어떻게 보정하는지 분석하는 데 활용할 수 있다.
평가용 잔차는 다음과 같이 정의하였다.
| (29) |
| (30) |
여기서 는 m번째 비교 방법에 대한 평가용 잔차이며, m ∈ {M1, M2, M3}이다. xG,k, yG,k은 위성항법시스템으로부터 획득한 위치 계측값이고, ψI,k는 관성측정장치로부터 획득한 선수각 계측값이다. 는 m번째 방법으로 계산된 최종 상태 추정값이다. 단, 이 잔차는 고정밀 참값에 대한 오차가 아니라, 저비용 센서 계측값과 추정값 사이의 차이이므로 정성 평가 지표로 활용하였다.
간접적 정량 평가 지표로는 교집합 대비 합집합(Intersection over Union, IoU)을 사용하였다. IoU는 두 집합 간의 겹침 정도를 정량적으로 나타내는 지표로, 본 논문에서는 전역 특징 지도 점군과 3D 라이다 계측 점군 사이의 공간적 일치도를 평가하는 데 사용하였다. 제안된 측위 기법을 통해 위치 및 선수각이 정확하게 추정되었다면, 추정 자세를 기준으로 변환된 전역 특징 지도 점군과 라이다 계측 점군이 같은 지역 좌표계에서 더 많이 겹쳐야 한다. 따라서 IoU가 클수록 전역 특징 지도와 라이다 계측 결과 사이의 정합성이 높으며, 이는 위치 및 선수각 추정 정확도가 상대적으로 높다는 것을 간접적으로 의미한다.
IoU 계산을 위해 먼저 각 비교 방법의 추정 자세를 이용하여 전역 특징 지도 점군을 지역 좌표계로 변환하였다. 이는 3.3절에서 설명한 ICP 기반 지도 정합 과정과 동일한 좌표 변환 절차를 따른다. 이후 변환된 전역 특징 지도 점군과 3D 라이다 계측 점군을 동일한 2D 평면 격자에 투영하였다. 격자 해상도는 0.2m로 설정하였으며, 각 격자 내부에 하나 이상의 점군이 존재하면 해당 격자를 점유된 셀로 정의하였다.
세 가지 비교 방법(m)에 대해, 전역 특징 지도 점군으로부터 생성한 점유 격자 집합을 , 라이다 계측 점군으로부터 생성한 점유 격자 집합을 Bk라고 하면, IoU는 다음과 같이 계산된다.
| (31) |
여기서 는 전역 특징 지도 점군과 라이다 계측 점군이 공통으로 점유하는 격자 집합이며, 는 두 점군 중 하나라도 점유한 전체 격자 집합이다. 따라서 가 1에 가까울수록 두 점군의 공간적 일치도가 높고, 0에 가까울수록 두 점군의 불일치가 크다는 것을 의미한다.
정리하면, 본 논문에서는 고정밀 참값을 직접 확보하기 어려운 실험 조건을 고려하여, 위성항법시스템 및 관성측정장치 계측값 대비 추정값의 차이를 정성 평가 지표로 사용하고, 전역 특징 지도 점군과 라이다 계측 점군 사이의 IoU를 간접적 정량 평가 지표로 사용하였다. 이를 통해 제안된 ICP 기반 지도 정합 측위 기법이 위치 및 선수각 추정 결과에 미치는 영향을 분석하였다.
4.2 위치 및 선수각 추정 결과 분석
제안된 측위 기법의 정성 평가를 위해 앞서 기술한 세 가지 방법의 위치 및 선수각 추정 결과를 비교하였다. Fig. 9는 각 방법으로 추정한 위치 및 선수각 시계열을 보여준다. Fig. 9(a)의 x 좌표에서는 위성항법시스템 계측값과 세 가지 추정 결과 사이의 차이가 상대적으로 작게 나타났다. 반면, Fig. 9(b)의 y 좌표는 ICP 지도 정합을 위치 및 선수각 보정에 모두 적용한 경우가 다른 두 방법과 뚜렷하게 구분되는 차이를 보였다. 특히 29초에서 32초 사이의 확대 영역을 보면, EKF 및 EKF+ICP(heading)은 위성항법시스템 계측값과 유사한 경향을 보이는 반면, EKF+ICP(pos+heading)은 다른 위치로 보정되는 것을 확인할 수 있다. 이는 제안된 방법에서 위치 추정이 불안정해졌다는 의미가 아니라, 3.3절에서 설명한 ICP 기반 지도 정합 계측값이 확장칼만필터의 계측 갱신에 반영되면서 위성항법시스템 계측값에 포함된 위치 편향이 보정된 결과로 해석할 수 있다. 즉, ICP 기반 지도 정합을 선수각 보정에만 사용하는 경우에는 위치 상태에 대한 보정이 수행되지 않으므로, 위성항법시스템 계측값에 포함된 위치 편향을 충분히 보상하지 못한다. 반면, 위치 및 선수각을 모두 ICP 기반 계측값으로 보정하는 경우에는 전역 특징 지도와 라이다 점군의 정합 결과가 위치 상태에도 반영된다.
Fig. 9(c)는 선수각 추정 결과를 보여준다. EKF+ICP(heading)과 EKF+ICP(pos+heading)은 서로 유사한 선수각 추정 결과를 나타내며, 이는 두 방법 모두 ICP 기반 지도 정합 결과를 선수각 보정에 사용했기 때문이다. 반면, 관성측정장치 계측값과 EKF만 적용한 결과에서는 일부 구간에서 시간에 따라 변하는 선수각 편향이 확인된다. 특히 31초에서 40초, 45초에서 52초 구간에서 차이가 비교적 크게 나타났다. 이러한 결과는 ICP 기반 지도 정합 결과가 관성측정장치의 선수각 표류 또는 시간에 따라 변화하는 편향을 보정하는 데 활용될 수 있음을 보여준다.
다만, Fig. 9만으로는 어느 방법이 실제 전역 특징 지도와 더 잘 정합되는지를 직접적으로 판단하기 어렵다. 따라서 다음 절에서는 전역 특징 지도 점군과 라이다 계측 점군 사이의 교집합 대비 합집합을 이용하여 각 방법의 지도 정합 성능을 간접적으로 평가하였다.
4.3 IoU 및 지도 정합 결과 기반 간접 정량 평가
제안된 측위 기법의 간접적 정량 평가를 위해 4.1절에서 정의한 교집합 대비 합집합을 계산하였다. Fig. 10은 세 가지 비교 방법에 대한 IoU 시계열을 보여준다. EKF만 이용한 경우 IoU의 평균값은 0.11, ICP 정합을 선수각 보정에만 이용한 경우 IoU의 평균값은 0.05, ICP 정합을 위치 및 선수각 보정에 모두 이용한 경우 IoU의 평균값은 0.49로 나타났다. 따라서 ICP 기반 지도 정합 결과를 위치 및 선수각 보정에 모두 적용했을 때, 전역 특징 지도 점군과 라이다 계측 점군 사이의 공간적 일치도가 가장 높게 나타났다.
Fig. 10에서 측위 모듈의 동작 초기에는 모든 방법이 0.45 이하의 낮은 IoU를 보인다. 그러나 약 12초 이후부터 EKF+ICP(pos+heading)의 IoU가 뚜렷하게 증가하고, 이후에도 교란에 따른 변동은 있으나 다른 두 방법보다 높은 수준을 유지한다. 이는 해당 시점 이후부터 전역 특징 지도 점군과 라이다 계측 점군 사이의 정합성이 향상되었음을 의미한다. 반면, EKF+ICP(heading)은 일부 구간에서 EKF만 적용한 경우보다 더 낮은 IoU를 보인다. Fig. 9(c)에서 확인한 것처럼 선수각 보정 효과는 나타났지만, 위치 편향이 보정되지 않았기 때문에 전역 특징 지도 점군과 라이다 계측 점군이 평행 이동된 상태로 남아 IoU가 낮게 계산된 것으로 해석할 수 있다.
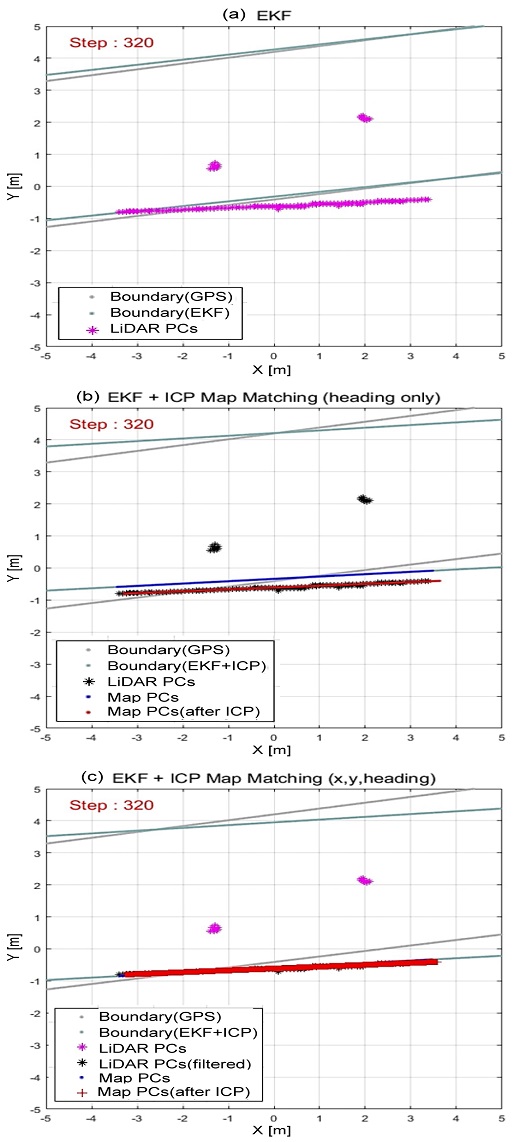
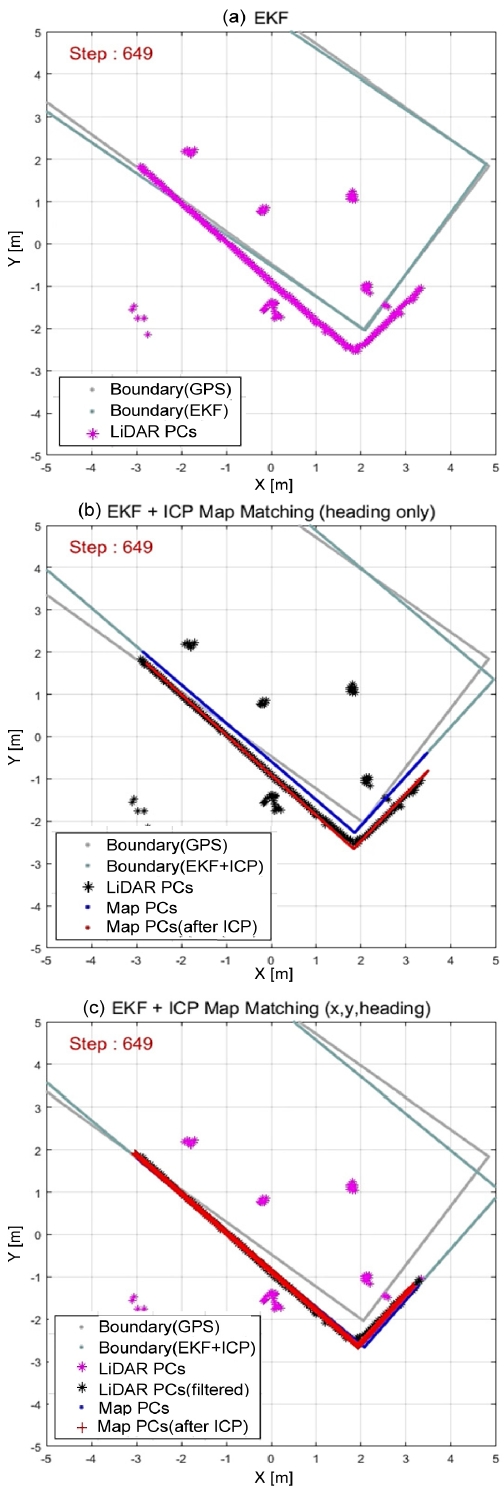
이러한 IoU 결과를 구체적으로 확인하기 위해, Figs. 11–14에 특정 시점에서의 궤적과 지도 정합 결과를 도시하였다. Fig. 11과 Fig. 13은 각각 30.7초와 64.8초 부근에서의 자선 위치 추정 결과를 보여주며, Fig. 12와 Fig. 14는 해당 시점에서 전역 특징 지도 점군과 라이다 계측 점군의 정합 상태를 나타낸다.
Fig. 12는 30.7초에서의 정합 결과를 보여준다. Fig. 12(a)의 EKF만 적용한 경우에는 라이다 계측 점군과 수조 경계가 충분히 겹치지 않는다. Fig. 12(b)의 EKF+ICP(heading)은 선수각은 보정되었으나 위치가 보정되지 않았기 때문에, 라이다 계측 점군과 수조 경계가 서로 평행 이동된 형태로 나타난다. 반면, Fig. 12(c)의 EKF+ICP(pos+heading)은 위치와 선수각이 함께 보정되어 라이다 계측 점군이 전역 특징 지도에서 생성된 수조 경계와 더 잘 겹치는 것을 확인할 수 있다.
Fig. 14는 64.8초에서의 정합 결과를 보여준다. Fig. 14(a)의 EKF만 적용한 경우와 Fig. 14(b)의 EKF+ICP(heading)은 수조 모서리 부근에서 라이다 계측 점군과 전역 특징 지도 점군 사이에 위치 차이가 남아 있다. 반면, Fig. 14(c)의 EKF+ICP(pos+ heading)은 수조의 모서리 형상과 라이다 계측 점군이 비교적 잘 일치한다. 이는 ICP 기반 지도 정합에서 얻어진 위치 및 선수각 계측값이 확장칼만필터의 계측 갱신에 함께 반영되면서, 위성항법시스템 계측값에 포함된 위치 편향과 관성측정장치의 선수각 편향이 동시에 보정되었음을 의미한다.
결과적으로, ICP 기반 지도 정합을 선수각 보정에만 사용하는 경우에는 선수각 추정 개선 효과는 얻을 수 있으나, 위치 편향이 남아 전역 특징 지도와 라이다 점군의 공간적 일치도가 낮아질 수 있다. 반면, ICP 기반 지도 정합 결과를 위치 및 선수각 보정에 모두 사용하는 경우에는 두 점군 사이의 정합성이 향상되며, 이는 Fig. 10의 IoU 증가와 Figs. 12, 14의 snapshot 결과를 통해 확인할 수 있다.
5. 결 론
본 논문에서는 저비용, 저정밀 위성항법시스템, 관성측정장치, 그리고 3D 라이다 점군을 융합함으로써, 소형 해양 이동체에서 적용할 수 있는 경량화된 측위 기법 개발을 목표로 하였다.또한, 개발된 측위 기법의 측위 성능의 정성 평가, 간접적인 정량 평가를 수행할 수 있는 지표를 제안, 평가하고자 했다. 다음과 같이 두 가지 결론을 얻을 수 있었다.
첫째, ICP 지도 정합을 이용하는 측위 기법을 네 가지 세부 모듈로 구성하는 방법론을 개발하였다. 위성항법시스템 및 관성측정장치 데이터 전처리, 원시 데이터 압축, 경량화 후처리, ICP 기반 지도 정합을 통한 위치 및 선수각 정보를 생성, 확장칼만필터 기반 필터링 모듈을 이용하여 향상된 위치 및 선수각 정보를 획득할 수 있음을 확인했다.
둘째, 정성 평가 및 간접적 정량 평가를 위한 지표를 제안함으로써 제안된 측위 기법의 타당성을 확인했다. 확장칼만필터를 이용하여 실제 측정값과 현재 상태의 추정으로 예측된 추정값 간의 차이를 잔차로 정의했고, 측위 성능을 정성적으로 평가할 수 있음을 확인했다. 또한, 교집합 대비 합집합을 지표로 제안한 후, ICP 지도 정합을 통해 보정된 점군과 3D 라이다를 통해 계측한 점군 사이의 유사도를 평가, 적용할 수 있음을 확인했다. 또한, 정성 평가 및 간접적 정량 평가를 통해, 제안된 측위 기법을 이용하여 측위 성능이 뚜렷하게 향상되었음을 확인하였다.
본 논문에서 대상으로 활용했던 소형 해양 이동체의 경우 자체 설계, 제작되었던 이동체로 세부적인 유체동역학 모델이 주어지지 않았다. 최근, 4m급 전기추진 스마트선박의 자율운항 및 자유항주 테스트 셋업 구축을 준비하고 있어, 대상 선박의 유체동역학 모델을 구축, 심화한 후속 연구가 수행될 것으로 예상된다. 또한, 군집 수중 운동체의 측위 기법으로 확대, 편대 유지 및 제어 등에 활용한 후속 연구를 수행할 예정이다.
Acknowledgments
이 논문은 정부(과학기술정보통신부)의 재원으로 한국연구재단의 지원을 받아 수행된 연구임 (RS-2024-00395678, 우수신진연구). 또한, 이 성과는 2026년도 교육부 및 울산광역시의 재원으로 울산 RISE센터의 지원을 받아 수행된 지역혁신중심 대학지원체계(RISE) 사업의 결과임 (2026-RISE-07-001). 2023년도 자율운항보트경진대회에 참여, 모형 스케일 자율운항 해양 이동체를 설계·제작했던 울산대학교 조선해양공학부 학부 과정 강민우, 김수빈, 김승태, 윤성철, 이예찬, 이정훈, 이지후, 장예범 학생에게 감사의 뜻을 전합니다.
References
- Advanced Autonomous Waterborne Applications Partners, 2016. Remote and autonomous ships: The next steps. advanced autonomous waterborne applications project coordination(https://www.rolls-royce.com/~/media/Files/R/Rolls-Royce/documents/%20customers/marine/ship-intel/rr-ship-intel-aawa-8pg.pdf, ).
-
Besl, P.J., and McKay, N.D. 1992. A method for registration of 3-D shapes. IEEE Transactions on Pattern Analysis and Machine Intelligence, 14(2), pp.239-256.
[https://doi.org/10.1109/34.121791]

-
Bucci, A., Franchi, M., Ridolfi, A., Secciani, N., and Allotta, B. 2022. Evaluation of UKF-based fusion strategies for autonomous underwater vehicles multisensor navigation. IEEE Journal of Oceanic Engineering, 48(1), pp.1-26.
[https://doi.org/10.1109/JOE.2022.3168934]
-
Chae, H. and Yi, K., 2020. Virtual target-based overtaking decision, motion planning, and control of autonomous vehicles, IEEE Access, 8, pp.51363-51376 (https://ieeexplore.ieee.org/stamp/stamp.jsp?arnumber=9034121, ).
[https://doi.org/10.1109/ACCESS.2020.2980391]
- Ester, M., Kriegel, H.P., Sander, J., and Xu, X. 1996. A density-based algorithm for discovering clusters in large spatial databases with noise. KDD, 96(34), pp.226-231.
-
Hu, B., Liu, X., Jing, Q., Lyu, H., and Yin, Y. 2022. Estimation of berthing state of maritime autonomous surface ships based on 3D LiDAR. Ocean Engineering, 111131.
[https://doi.org/10.1016/j.oceaneng.2022.111131]
- International Maritime Organization, 2021. Outcome of the regulatory scoping exercise for the use of maritime autonomous surface ships. International Maritime Organization, London, United Kingdom.
-
Kim, S., Kim, J., and Park, J. 2023. Development of an autonomous docking system for autonomous surface vehicles based on symbol recognition. Ocean Engineering, 283, 114753.
[https://doi.org/10.1016/j.oceaneng.2023.114753]
-
Liu, W., Liu, Y., and Bucknall, R. 2022. Filtering based multi-sensor data fusion algorithm for a reliable unmanned surface vehicle navigation. Journal of Marine Engineering & Technology, 22(2), pp.67–83.
[https://doi.org/10.1080/20464177.2022.2031558]
-
Liu, J., Yu, T., Wu, C., Zhou, C., Lu, D., and Zeng, Q. 2024. A low-cost and high-precision underwater integrated navigation system. Journal of Marine Science and Engineering, 12(2), 200.
[https://doi.org/10.3390/jmse12020200]
-
Lu, H. Zhang, Y., Zhang, C., Niu, Y., Wang, Z., and Zhang, H. 2025. A multi-sensor fusion approach for maritime autonomous surface ships berthing navigation perception. Ocean Engineering, 316, 119965.
[https://doi.org/10.1016/j.oceaneng.2024.119965]
-
Lucks, L., Klingbeil, L., Plümer, L, and Dehbi, Y. 2021. Improving trajectory estimation using 3D city models and kinematic point clouds. Transactions in GIS, 25, pp.238-260.
[https://doi.org/10.1111/tgis.12719]
-
Malmquist, S.M. and Munim, Z.H., 2024. Which shipping segments are most suitable for autonomous ships?, IEEE International Conference on Industrial Engineering and Engineering Management (IEEM), Bangkok, Thailand, 2024, pp.137-141.
[https://doi.org/10.1109/IEEM62345.2024.10857142]
- NATO, 2022. Summary of NATO ‘S Autonomoy Implementation Plan, Official tests and resouces in NATO homepage https://www.nato.int/en/about-us/official-texts-and-resources/official-texts/2022/10/13/summary-of-natos-autonomy-implementation-plan, .
- NAVALNEWS, 2025. NATO ACT deploys unmaned vehicles for surveillance in the Baltic Sea, NAVALNEWS https://www.navalnews.com/naval-news/2025/07/nato-act-deploys-unmanned-vehicles-for-surveillance-in-the-baltic-sea/, .
-
Segal, A., Haehnel, D. and Thrun, S. 2009. Generalized-ICP. Robotics: Science and Systems, 2(4).
[https://doi.org/10.15607/RSS.2009.V.021]
-
Sawada, R. and Hirata, K. 2023. Mapping and localization for autonomous ship using LiDAR SLAM on the sea. Journal of Marine Science and Technology (Japan), 28(2), pp.410–421.
[https://doi.org/10.1007/s00773-023-00931-y]
-
Wang, H., Yin, Y., Qianfeng, J. and Cao, Z. 2024. Berthing assistance system for autonomous surface vehicles based on 3D LiDAR. Ocean Engineering, 291, 116444.
[https://doi.org/10.1016/j.oceaneng.2023.116444]
-
Xu, H. and Soares, C.G. 2026. Challenges for the development of maritime autonomous surface ships, Autonomous Transportation Research, In-press (
[https://doi.org/10.1016/j.atres.2026.01.001]
-
Yao, Z., Chen, X., Xu, N., Gao, N. and Ge, M. 2023. LiDAR-based simultaneous multi-object tracking and static mapping in nearshore scenario. Ocean Engineering, 113939.
[https://doi.org/10.1016/j.oceaneng.2023.113939]
-
You, Y. 2024. A study on localization technique using extended Kalman filter for model-scale autonomous marine mobility, Journal of the Society of Naval Architects of Korea, 61(2), pp.98-105.
[https://doi.org/10.3744/SNAK.2024.61.2.98]
Youngjun You: Conceptualization, Data curation, Formal analysis, Funding acquisition, Investigation, Methodology, Project administration, Resources, Software, Supervision, Validation, Visualization, Writing – original draft, Writing – review & editing.