아지무스 추진기를 장착한 선박에 대한 CFD 기반의 조종성능 해석에 관한 연구

This is an Open-Access article distributed under the terms of the Creative Commons Attribution Non-Commercial License(http://creativecommons.org/licenses/by-nc/3.0) which permits unrestricted non-commercial use, distribution, and reproduction in any medium, provided the original work is properly cited.
Abstract
With the increasing use of azimuth thrusters in LNG bunkering vessels, concerns have arisen regarding the influence of duct side area variation on manoeuvring performance. In practice, simplified stock azimuth thruster models without geometric similarity are widely adopted in model tests, yet the resulting uncertainties in the assessed manoeuvrability remain unclear, and free-running model test results are often accepted without any validation procedure. In this study, free-running CFD simulations were performed using STAR-CCM+ by varying the duct side area from –5% to +15% relative to that of the original azimuth thruster. Because a one-to-one comparison of the time histories with the model test was not feasible, the CFD results were compared with the model test in terms of the zig-zag overshoot angles to examine the usefulness of the CFD approach. The results show that the duct side area significantly affects the manoeuvrability of the vessel: a smaller duct side area increased the overshoot angle, whereas a larger area generated greater lateral force during thruster vectoring, resulting in a faster yaw response and reduced overshoot angles by up to approximately 25.9%. These findings indicate that even small variations in duct side area can lead to noticeable differences in manoeuvrability, and that free-running CFD analysis can serve as a useful tool for validating simplified stock azimuth thruster models.
Keywords:
Azimuth thruster, Duct, Manoeuvrability, Zig-zag, CFD키워드:
아지무스 추진기, 덕트, 조종성능, 지그재그, 전산유체역학1. 서 론
선박의 조종성능(Manoeuvrability)은 조선·해양공학 분야에서 선박의 설계단계부터 운항 효율성 및 안전성을 결정짓는 핵심적인 연구 주제로 다루어져 왔다. 최근 해상 물동량 증가에 따른 선박의 대형화 추세와 더불어 주요 항만 및 연안 수역의 교통 혼잡도 상승, 그리고 협수로 운항 빈도의 증가 등 현대의 운항 환경은 과거에 비해 비약적으로 복잡해지고 있다. 이러한 환경 변화 속에서 선박의 조종성능은 단순히 설계사양의 충족 여부를 평가하는 수준을 넘어, 해양 사고를 미연에 방지하고 항해 안전성을 확보하기 위한 능동적인 필수 요소로 확고히 자리 잡았다.
국제해사기구(IMO)는 이러한 시대적 요구와 기술적 필요성에 대응하기 위해 선박의 조종성능 평가 절차를 국제적으로 표준화하고자 노력해왔다. 그 결과물로 A.751(18)을 제정한 바 있으며, 이후 기술적 변화와 실무적 적용성을 면밀히 고려하여 이를 재정비한 MSC.137(76) 기준을 확립하였다. 해당 기준에는 선회시험(Turning circle test), 지그재그 시험(zig-zag test), 정지시험(Stopping test) 등 오랜 기간 검증되어 온 조종성능 평가 방법들이 포함되어 있다. 또한, 과도 선수각이나 전술선회경과 같이 선박의 보침 및 변침 능력을 정량적으로 판단할 수 있는 구체적인 합격 기준을 제시함으로써 전 세계 선박 조종 성능의 최소 가이드라인을 제공하고 있다. 더 나아가 IMO는 Explanatory Notes를 발행하여 시험 조건의 상세화, 실선과 모형시험 간의 상관관계 보정 방법, 수심 효과에 따른 영향 등 실무적인 지침을 보완함으로써 평가의 일관성과 객관성을 지속적으로 제고하고 있다.
동시에 ITTC (International Towing Tank Conference) 또한 PMM (Planar Motion Mechanism) 시험과 자유항주 시험(Free-running test)을 통해 조종 유체력 미계수를 정밀하게 획득하는 절차를 수십 년에 걸쳐 정립해 왔다. 특히 최근에는 수치해석 기술의 고도화에 따라 URANS (Unsteady Reynolds-Averaged Navier-Stokes) 기반의 CFD 해석을 이용한 조종성능 예측 기법이 비약적으로 늘어났으며(Yang et al., 2022; Lee and Yang, 2025), ITTC는 이에 발맞추어 수치해석 권고안을 지속적으로 갱신하며 연구의 신뢰도를 높이고 있다. 그러나 이러한 IMO와 ITTC의 시험 기준 및 권고안은 모두 특정한 공통 전제 하에 구축되어 있다는 근본적인 한계를 지닌다. 즉, 기존의 조종성능 평가 체계는 대부분 단일 프로펠러 및 단일 러더 구조를 표준으로 상정하여 해석 모델이 구성되어 왔으며, 현재 급격히 확산되고 있는 다양한 비전통 추진 시스템의 동역학적 특성을 충분히 반영하지 못하고 있다. IMO Explanatory Notes에서도 이러한 한계를 명시적으로 지적하며, 아지무스 추진기(Azimuth thruster)나 포드 추진기(POD thruster)와 같은 시스템에 대해서는 기존 기준을 무비판적으로 적용하기 어렵고 추가적인 검증 모델이 필요함을 강조하고 있다(Kim et al., 2006; Kim et al., 2013).
현대 조선·해양 산업은 이러한 전통적 기준의 전제를 빠르게 뛰어넘는 변화가 진행 중이다. 대표적으로 아지무스 추진기는 추진 기능과 조타 기능을 하나의 유닛으로 통합한 벡터링(Vectoring) 방식을 채택하고 있다. 360° 전 방향 회전이 가능한 이 시스템은 저속에서의 정밀한 조종은 물론 협수로 운항, 정박 중 자세 유지(Dynamic Positioning) 등에서 기존 러더 시스템으로는 도달할 수 없는 탁월한 성능을 발휘한다. 이러한 장점으로 인해 LNG 벙커링 선박, 예인선(Tug boat), 드릴십, 케이블 부설선 등 고도의 조종 안정성이 요구되는 선종에서 아지무스 추진기의 채택률이 급격히 증가하고 있다. 특히 LNG 벙커링선의 경우, 환경 규제 강화에 따른 LNG 연료선 발주량 증대와 맞물려 좁은 항만 내 정교한 근접 조작이 필수적이므로 Twin-azimuth 기반의 추진 체계를 채택하는 선박이 증가하는 추세이다(Lee et al., 2013; Baek et al., 2015).
그러나 아지무스 추진기의 유동 특성은 전통적인 프로펠러-러더 조합과 물리적으로 판이하다. 특히 2개의 아지무스 추진기가 장착된 선박의 경우 두 추진기 간의 상호 간섭 효과가 발생하며, 이는 선체 후미의 복잡한 유동장과 결합하여 조종성능 예측의 난이도를 비약적으로 상승시킨다. 덕트 내부의 압력 분포 변화, 스트럿 후류와 벡터링 시 발생하는 복잡한 유동은 추진기의 추력, 횡력 및 회두모멘트를 비선형적으로 변화시킨다. 이러한 복합적인 현상은 자유항주 시 지그재그 응답의 주기나 선회 성능에 직접적인 영향을 미치게 된다. 따라서 아지무스 추진기 탑재 선박의 거동은 기존의 단일 러더 기반 조종 모델로는 정밀한 설명이 불가능하며, 신뢰성 있는 성능 예측을 위해서는 추진기의 세부 형상과 그에 따른 유동 특성을 충실히 반영한 해석 모델이 반드시 수반되어야 한다.
하지만 아지무스 추진기와 같은 벡터링 추진기의 경우 선박의 구성품으로 고려되며, 프로펠러-방향타를 장착한 선박의 설계와는 다르게 프로펠러 및 덕트의 형상 최적화는 수행하지 않는 것이 일반적이다. 이는 이들 추진기를 개발하고 납품하는 장비업체에서 자체적인 연구 및 개발을 통해 이미 성능 최적화가 이루어졌다고 고려되기 때문이다. 따라서 아지무스 추진기를 장착한 선박의 경우 기성품 중에서 사양을 만족하는 추진기를 선택하고 필요하다면 최소한의 변경만 고려하기 때문에, 선형을 개발하는 입장에서는 아지무스 추진기의 자체 성능과 관련된 사항은 별개로 선박 성능 설계를 진행하게 된다.
특히 선박의 조종성능 관점에서는 이러한 사항이 더욱 중요해지는데, 이는 기존 기성품 사용이라는 제약 때문에 선형에 최적화된 아지무스 추진기를 설계하지 못해 모형시험 단계에서 스톡(stock) 아지무스 추진기를 사용하게 되기 때문이다. 이는 자항시험 시 스톡 프로펠러를 사용하는 개념과 유사한 접근으로 볼 수 있으나, 조종성능 관점에서 스톡 아지무스 추진기의 사용은 성능 검증에 있어 다소 오류를 발생시킬 수 있다. 즉, 설계 단계에서 검토된 실제 아지무스와 모형시험에 사용될 스톡 아지무스의 기하학적 상사를 맞추지 않은 상태에서 모형시험을 수행할 경우 조종성능을 과대 또는 과소 평가할 여지가 있다. 스톡 아지무스의 측면적이 실제 장착될 아지무스 추진기의 측면적보다 넓다면 제어력이 더 좋은 추진기를 사용하는 셈이 되어 선박의 보침성능을 실제보다 우수하게 평가하는 오류를 범하게 된다. 반대로 스톡 아지무스의 측면적이 실제보다 작다면 보침성능을 열악하게 평가하므로, 한편으로는 보수적으로 성능평가를 수행한 것으로 볼 수 있어 개선의 여지를 가진다.
이러한 배경 하에 본 연구는 실제 장착될 아지무스 추진기의 측면적과 성능 검증 단계에서 사용될 스톡 아지무스의 덕트 측면적 차이에 기인하여 발생하는 선박의 조종성능(보침성능) 차이를 정량적으로 규명하는 것을 목적으로 한다. 이를 위해서는 측면적 변화에 따른 아지무스 덕트, 스트럿 및 하우징의 크기 등이 최적으로 설계되어야 하지만, 앞서 언급한 바와 같이 이에 대한 검토는 아지무스 제작사의 영역이므로 본 연구에서는 실제 장착될 아지무스를 기준으로 측면적 변경 관점에서 특정 축방향으로의 확대/축소 비율만을 적용하였다. 특히 다양한 형상 요소 중에서도 조종 유체력 발생에 가장 직접적이고 지배적인 영향을 미치는 덕트의 측면적 변화에 주목하였다. 구체적으로는 덕트의 측면적 변화가 선박의 지그재그 성능(10°/10° 및 20°/20°)에 미치는 영향을 CFD 기반의 수치해석을 통해 면밀히 분석하였다. 만약 덕트 측면적이라는 단일 형상 요소의 변경만으로도 조종 응답이 민감하게 변동한다면, 이는 실제 추진기와 상이한 스톡 아지무스를 사용하는 것 자체가 조종성능 해석의 신뢰성을 크게 저해할 수 있는 요인임을 시사한다. 본 연구는 이러한 덕트 측면적 변화가 조종성능 지표에 미치는 구체적인 영향 수치를 제시함으로써, 향후 모형시험 및 CFD 기반 조종성능 평가 과정에서 스톡 아지무스 추진기 모델을 적용할 때 반드시 고려해야 할 물리적 한계와 실무적 주의사항을 제안하고자 한다.
2. 대상 선박 및 수치해석
본 연구에서는 2개의 아지무스 추진기가 장착된 LNG 벙커링 선박을 대상으로 수치해석 및 조종성능 분석을 수행하였다. 대상 선박은 삼성중공업에서 건조된 7.5k급 LNGC로 실제 운항 중인 선박이며, 상업적·보안적 제한으로 인해 세부 제원은 제한적으로만 공개한다.
2.1 대상 선박 및 아지무스 추진기
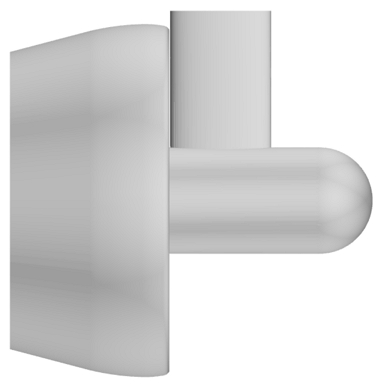
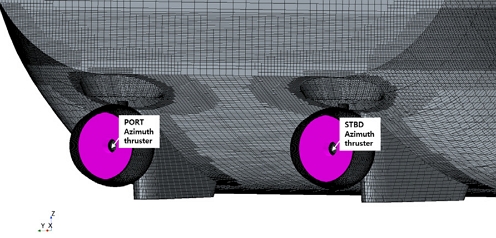
대상 선박의 주요 제원은 Table 1에 정리하여 제시하였으며, 본 연구의 수치해석에 사용된 아지무스 추진기의 형상 개요는 Fig. 1에 나타내었다. 대상 선박에는 동일 제원의 아지무스 추진기 2개가 선미에 설치되어 있다.

Principal particulars
Geometry of the Azimuth thruster
2.2 덕트 형상 변형 및 해석 조건 설정
아지무스 추진기의 경우 덕트의 직경, 덕트의 단면형상 및 덕트의 두께 등의 변경이 저항 및 자항성능에 영향을 미치는 중요한 설계 요소이다. 하지만 앞서 언급한 바와 같이 아지무스 추진기는 선박을 구성하는 하나의 구성품으로 취급되어, LNG 벙커링 선박 및 드릴십과 같은 특수선의 설계 단계에서 아지무스 추진기의 최적화에 대한 설계 검토보다는 기성품의 사양을 검토한 후 특수선에 요구되는 추력 등의 성능만을 확인하여 채용하는 방식으로 사용된다. 따라서 이러한 파라미터를 모두 형상 변수로 설정하는 것은 본 연구에서 검토하고자 하는 범위를 벗어난다고 판단하였다.
본 연구에서는 임의의 스톡 아지무스 추진기가 이미 존재한다고 가정하고, 이를 기준으로 덕트 형상 차이가 조종성능 해석 결과에 미치는 영향을 분석하기 위하여 덕트 측면적 변화를 형상 변수로 설정하였다. 따라서 덕트 측면적 변화에 따른 영향을 독립적으로 비교하기 위하여 덕트의 상세한 설계 요소의 변화를 가능한 한 배제하고자, 덕트 단면의 곡률 및 두께 분포는 유지한 상태에서 측면에서 바라본 전체 외형을 기하학적으로 균일하게 확대 또는 축소하였다. 이러한 변화는 덕트 단면을 변경시키지만, 본 연구에서는 그 영향이 조종성 관점에서 미미하다고 판단하여 무시하였다.
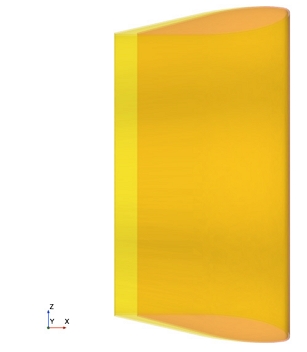
해석 조건으로는 기존에 존재하는 스톡 아지무스의 덕트 형상을 기준으로 덕트 측면적을 –5%, +5%, +10%, +15%로 변화시켜, 기준 형상을 포함한 총 5가지로 설정하였다. 각 조건에서 덕트 단면의 앞날(leading edge) 위치는 고정하였으며, 이를 제외한 외곽 형상 좌표에 동일한 스케일 비율을 적용하였다. 덕트 측면적 변화에 따른 형상 차이는 Fig. 2에 제시하였으며, 이 중 –5%와 +15% 조건만을 대표로 나타내었다.
Variation of azimuth duct area
정의된 다섯가지 덕트 형상 조건에 대해 자유항주 지그재그 시뮬레이션을 수행하여 각 해석 조건별 조종 성능을 비교하였다.
2.3 수치해석 조건 및 격자계 구성
본 연구에서는 상용 유체 해석 프로그램인 STAR-CCM+ ver16.06을 사용하여 LNG 벙커링 선박의 조종성능에 대한 자유항주 수치해석을 수행하였다. 자유항주 해석에서는 선체의 6자유도 운동과 아지무스 추진기의 회전 운동이 동시에 고려되므로 해석 좌표계 및 계산 영역의 정의가 중요하다.
Fig. 3은 본 연구의 수치해석에 사용된 좌표계를 나타내고 있다. 그림에서 O-XYZ 는 지구고정 좌표계, G-xyz 는 선체고정 좌표계를 나타내고 있다. 여기서, x, y, z는 선체의 길이방향, 좌현방향 및 연직 상 방향을 양(+)로 설정하였고, O, G, N 및 Ψ 는 각각 지구고정 좌표계의 원점, 무게중심, 회두모멘트 및 회두각을 나타낸다. 한편, 본 연구의 CFD 해석에서 사용된 선체고정 좌표계는 일반적으로 조종분야에서 사용되고 있는 조종운동 좌표계와 상이함에 주의를 요한다.
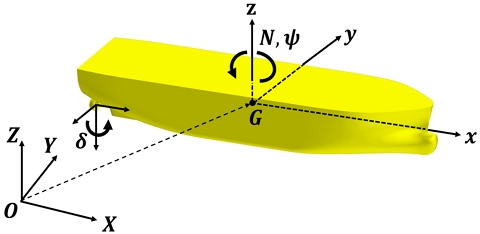
Coordinate system for manoeuvring motion
아지무스 추진기의 회전운동을 모사하기 위해 각 추진기에 독립적인 회전 좌표계를 적용하였다. 추진기 회전 좌표계는 자유항주 시 아지무스 추진기의 스트럿 중심을 기준으로 회전하도록 설정하였다. 후처리 과정에서 선박 회두각 및 아지무스 추진기 회전각 데이터의 일관성을 유지하기 위하여, 추진기 로컬 좌표계의 z축은 선체 고정 좌표계와 반대 방향인 선저 방향으로 정의하였다. 여기서, δ 는 아지무스의 회전각도를 의미한다. 아지무스 추진기 좌표계 설정은 Fig. 4에 나타내었다.
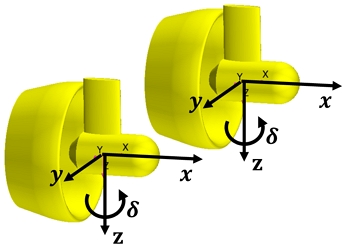
Local coordinate system of the azimuth thruster used in CFD Analysis
해석에 사용한 계산 영역은 Fig. 5와 같이 선박 Lpp를 기준으로 전방 1.8Lpp 후방 2.4Lpp, 좌우 1.5Lpp, 상하 방향 각각 1.9Lpp및 1.0Lpp의 범위를 갖도록 설정하였다. 계산 영역의 경계 조건은 Table 2에 정리하였다.
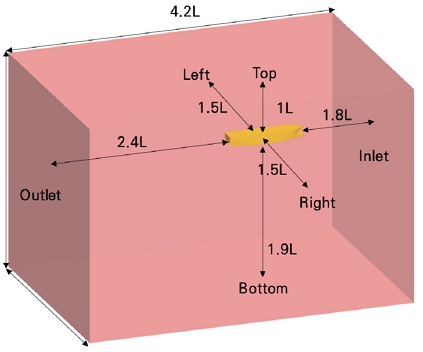
Background domain size
Boundary conditions applied to the background domain
자유항주 해석에서는 선체와 두 개의 아지무스 추진기가 복합적인 병진 및 회전 운동을 수행하므로, 단일 격자계로는 이를 모사하기 어렵다. 이를 위해 본 연구에서는 계산 영역을 Background domain과 Hull overset, Azipod1 overset, Azipod2 overset의 총 네 개의 영역으로 분리하여 중첩 격자(Overset mesh) 기법을 적용하였다. 이러한 격자 구성을 통해 격자 재생성 없이 선체의 6자유도 운동과 아지무스 추진기의 회전 운동을 동시에 고려할 수 있도록 하였다.
자유항주 시뮬레이션에 사용된 전체 격자 수는 약 654만개이며 Background Domain 및 Overset mesh 구성은 Fig. 6에 나타내었다. 본 연구에 적용된 주요 수치해석 조건 및 난류 모델은 Table 3 에 정리하여 제시하였다.
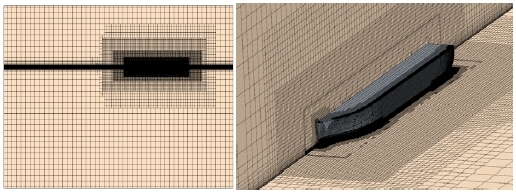
Computational grid used in analysis
Simulation conditions
2.4 추진기 모델링
본 연구에서는 아지무스 추진기의 실제 프로펠러 블레이드 형상을 직접 모델링하지 않고 STAR-CCM+에서 제공하는 가상 디스크(Virtual Disk) 기법을 이용하여 추진기의 추력을 모사하였다. 가상 디스크 기법은 프로펠러 블레이드를 해석 영역에 직접적으로 구성하지 않고, 디스크 형태의 체적 영역에서 체적력(body force)를 발생시키는 방식으로 프로펠러에 의한 추력 및 토크를 간접적으로 구현한다. 본 연구에서 적용한 가상 디스크의 구성은 Fig. 7에 나타내었다.
Application of the virtual disk to the azimuth thruster
가상 디스크 기법에서는 프로펠러 성능 곡선(Propeller Open Water curve)을 기반으로 디스크 영역 내에서 발생하는 축 방향 추력과 토크가 계산된다. 즉, 프로펠러 회전수, 직경, 전진비 등을 이용하여 디스크 영역에 분포되는 체적력이 산정되며, 이를 통해 추진기의 추력이 구현된다.
가상 디스크 영역에서 발생하는 추력 및 토크를 계산하기 위해서는 프로펠러에 유입되는 유속의 산정이 필요하다. 이를 위해 본 연구에서는 STAR-CCM+에서 제공하는 Inlet velocity plane 기능을 사용하였다. Inlet velocity plane은 가상 디스크 전방에 위치한 임의의 속도 측정면으로, 해당 위치에서의 유입 유속을 이용하여 전진비를 계산하고 이를 바탕으로 가상 디스크 영역에서 발생하는 추력과 토크를 결정한다. 본 연구에서는 Inlet velocity plane을 가상 디스크 영역 기준 선수 방향으로 0.1R 위치에 배치하였으며, 디스크면과 동일한 직경을 갖도록 설정하였다. Inlet velocity plane의 배치 구성은 Fig. 8과 같다.
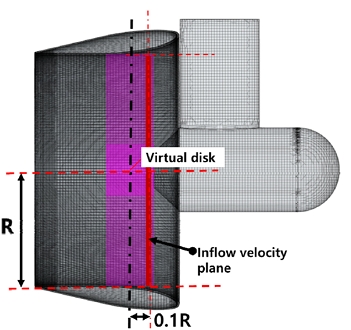
Inlet velocity plane configuration
아지무스 추진기는 벡터링 추진기로서 추진기 회전각에 따라 추력 방향이 변화하므로, 본 연구에서는 가상 디스크 영역 또한 아지무스 추진기의 회전각과 동일한 각도로 회전하도록 좌표계를 구성하였다. 이를 통해 자유항주 해석 시 아지무스 추진기가 회전함에 따라 가상 디스크와 Inlet velocity plane이 동일한 방향으로 회전하도록 설정하였다.
3. 수치해석 결과 및 분석
3.1 지그재그 해석 결과 및 분석
덕트 측면적 변화가 선박의 조종 응답에 미치는 영향을 분석하기 위하여, 모든 해석 케이스에 대해 자항점 도달 이후 동일한 조건에서 10°/10° 및 20°/20° 지그재그 자유항주 해석을 수행하였다. 조종 응답 평가는 회두각 시계열과 1차 및 2차 오버슈트각(overshoot angle)을 기준으로 수행하였으며, 모든 결과는 기준 덕트 측면적 조건 대비 차이를 비교하였다.
한편, 본 연구에서 참조한 MARIN 모형시험 결과는 상업적·보안적 제한으로 인해 회두각 시계열 원자료의 확보에 제약이 있어, 모형시험과 CFD 해석을 시계열 차원에서 1대1로 직접 비교하기는 어려웠다. 이에 본 연구에서는 시계열 전체를 비교하는 대신, 모형시험에서도 공통적으로 제공되는 지그재그 조종지표인 1차 및 2차 오버슈트각만을 이용하여 모형시험 결과와 CFD 해석 결과를 비교함으로써 CFD 해석의 유용성을 검토하였다. 또한, 이후 언급되는 모든 시계열 결과에서 회두각과 관련된 값은 앞서 언급한 동일한 제약으로 구체적으로 제시하지 않고 경향성 파악을 위해 그림으로만 표시하였음을 참고 바란다.
Table 4는 오버슈트각들에 대하여 MARIN 모형시험 결과와 기준 아지무스 추진기를 장착한 CFD 자유항주 해석 결과를 모형시험을 기준(기준값 0)으로 한 상대 오차로 비교하여 나타낸 것이다. 비교 결과, 10°/10° 지그재그의 경우 1차 및 2차 오버슈트각이 모형시험 대비 각각 약 15.4%, 27.3% 크게 나타났으며, 20°/20° 지그재그의 경우 1차 오버슈트각은 약 4.2% 크게, 2차 오버슈트각은 약 22.1% 작게 나타났다. 네 개의 지표 중 20°/20° 지그재그의 1차 오버슈트각이 약 4.2%로 모형시험과 가장 근접한 값을 보인 반면, 나머지 지표에서는 상대적으로 큰 오차가 확인되었다.
Relative comparison of the overshoot angles between model test results and CFD results (A : model test, B : CFD results, diff. : (B - A)/A ×100
이러한 오차는 MARIN 모형시험에 사용된 아지무스 추진기의 정확한 기하학적 형상이 반영되지 못하고, 도면으로 제공된 수치를 이용해 복원한 아지무스 추진기를 CFD 해석에 적용함에 따라 발생한 것으로 판단된다. 또한 오버슈트각의 절대적인 차이가 아니라 상대 비율로 제시하고 있어, 기준값 자체가 작은 경우 상대 오차가 실제보다 다소 크게 보이는 측면도 존재한다. 이러한 점을 감안하면, 본 연구의 CFD 해석은 오버슈트각의 절대값을 정량적으로 정확히 예측하는 데에는 한계가 있으나, 덕트 측면적 변화에 따른 조종성능의 상대적 변화 경향을 파악하는 정성적 분석 도구로는 유용하다고 판단된다.
Fig. 9는 덕트 측면적 변화에 따른 10°/10° 지그재그 수행 시 회두각의 시계열을 나타낸 것 이다. Fig. 9로부터 확인할 수 있는 바와 같이 덕트의 면적이 감소함에 따라 선박의 오버슈트각은 증가하고 덕트의 면적이 증가함에 따라 오버슈트각은 감소하는 경향을 보이고 있어 서언에서 언급한 바와 같이 덕트의 측면적 변화가 선박의 변침 및 보침성능에 중요한 요소로 작용하고 있음을 보이고 있다. Table 5는 기준 아지무스를 장착한 선박의 지그재그 성능대비 각 조건별 지그재그 성능을 비교한 것 이다. Table 5로부터 본 연구에서 대상으로 한 대상선의 경우 기준 덕트의 측면적 대비 5% 감소의 경우 기준 대비 1차 및 2차 오버슈트각이 각각 9.9% 및 6.5% 증가하였으며 5% 증가의 경우 기준 대비 1차 및 2차 오버슈트각이 각각 8.1% 및 3.6% 감소하였다. 또한, 덕트 측면적 변화가 5~10% 증가까지는 선형적으로 1차 및 2차 오버슈트각이 감소하지만 10~15% 증가되면 면적 증가의 효과가 다소 둔화되는 경향을 보이고 있다. 이는 10~15%의 덕트 측면적 변화 시 발생하는 덕트 단면 형상의 변화가 원인 중 하나로 사료된다. 이에 대해서는 충분한 검토가 필요할 것으로 판단된다.
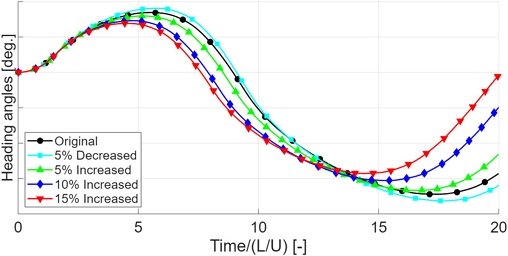
Time history of heading angle during 10°/10° zig-zag motion for different duct areas
Overshoot angle differences relative to the original duct area during 10°/10° zig-zag motion (A : original, B : modified, diff. : (B - A)/A ×100
Fig. 10은 덕트 측면적 변화에 따른 20°/20° 지그재그 수행 시 회두각의 시계열을 나타낸 것이다. 전반적인 응답 형태는 10°/10° 지그재그 결과와 유사하다. 덕트 측면적이 5% 축소된 조건에서는 회두각 증가율이 상승하며 기준 조건 대비 더 큰 오버슈트각이 발생한 반면, 측면적이 증가할수록 회두각 증가가 완만해지며 오버슈트각이 감소하고 조종응답 또한 빠르게 되는 경향을 확인되었다.
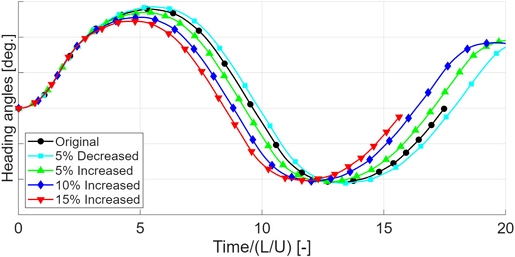
Time history of heading angle during 20°/20° zig-zag motion for different duct areas
Table 6은 20°/20° 지그재그 수행 시 기준 덕트 측면적 조건 대비 오버슈트각의 차이를 정리한 것이다. 덕트 측면적이 5% 축소된 경우 1차 및 2차 오버슈트각은 기준 대비 각각 5.45%, 1.47% 증가하였다. 반면 덕트 측면적을 5%, 10%, 15% 증가시킨 경우 1차 오버슈트각은 각각 4.89%, 12.8%, 19.09% 감소하였으며, 2차 오버슈트각 역시 각각 2.69%, 3.65%, 5.25% 감소하였다. 제어 입력이 증가함에 따라 아지무스 추진기 벡터링 시 발생하는 횡력과 회두 모멘트가 증가하여, 10°/10° 지그재그 대비 측면적 변화에 따른 조종 응답의 변동 폭이 더욱 크게 나타난 것으로 판단된다.
Overshoot angle difference relative to the original duct area during 20°/20° zig-zag motion (A : original, B : modified, diff. : (B - A)/A ×100
3.2 덕트 주변 압력 분포 및 횡력 특성
앞 절에서 확인한 바와 같이 덕트 측면적의 변화는 지그재그 조종 시 오버슈트각에 뚜렷한 차이를 발생시켰다. 이러한 조종 응답의 차이가 발생하는 원인을 살펴보기 위하여, 조종운동 중 덕트 주변의 압력 분포와 덕트에 작용하는 횡력 특성을 추가적으로 비교하였다. 이후 검토될 내용에 대한 이해를 돕기 위해 본 연구에서 검토하고 있는 중점 부분을 Fig. 11에 나타내었다. Fig. 11은 본 연구에서 검토하고 있는 대상선을 선저에서 상부방향으로 바라본 모습을 나타내고 있다. Fig. 11로부터 알 수 있듯이 선미에는 2기의 아지무스 추진기가 장착되어 있으며 이들 아지무스 추진기가 발생시키는 조종제어력을 각각 Ty 및 Ducty로 표시하였다. 여기서, Ty 는 아지무스 추진기의 프로펠러가 발생시키는 추진력의 y축 방향성분을 나타내며, Ducty 는 덕트가 발생시키는 양력과 항력의 y축 방향 성분의 합성분을 나타낸다. 또한, 아지무스 추진기의 하우징 및 스트럿도 조종제어력을 발생시키지만 본 연구에서는 이미 언급한 바와 같이 덕트 측면적에 변화에 따른 조종성능의 변화를 검토하는 것이 목적이므로 이들에 대한 검토는 생략한다.
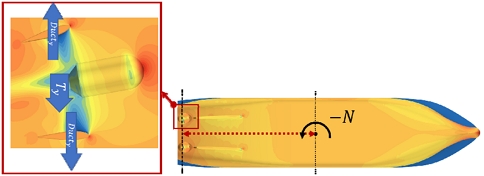
Force components for the manoeuvring motion
앞서 언급한 내용을 고려하여, 덕트 측면적 변화에 따른 덕트 주변의 압력장과 덕트에 작용하는 압력 분포를 비교하였다. Fig. 12는 압력장을, Fig. 13은 아지무스 추진기 축방향 속도성분을 기준 덕트(그림에서 original로 표기)와 덕트 측면적을 15% 증가시킨 경우(그림에서 15% increased로 표기)에 대하여 각각 비교한 결과이다. 두 경우 모두 10°/10° 지그재그 조종운동 중 선박의 회두각과 아지무스 추진기의 선회각이 동일하게 10°에 도달하는 순간의 압력장 및 속도장을 비교한 것이다. Fig. 12와 Fig. 13의 (a), (b)를 비교하면, 덕트 측면적을 15% 증가시킨 경우 기준 형상 대비 덕트 내측면의 부압 영역이 축소되고 덕트와 하우징 사이의 중간 압력 영역(노란색 영역)이 확대되었으며, 하우징 노즈 전방의 고압 영역이 더 뚜렷하게 나타났다. 속도장에서는 덕트 내측의 고속 영역이 축소된 반면, 하우징 후단 직후에 역류 코어가 형성되고 저속 후류 영역의 폭이 증가하였다. 이러한 압력장과 속도장의 변화는 동일한 위치에서 서로 대응되어 나타났다. 이러한 현상과 그 원인을 명확히 규명하기 위해서는 아지무스 추진기 관점에서의 심도 있는 검토가 필요할 것으로 판단된다.
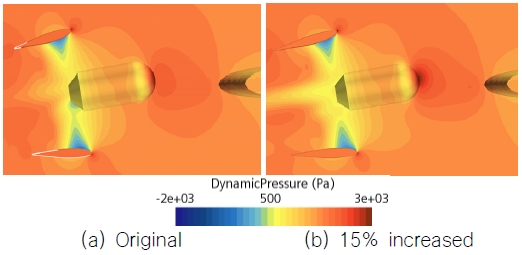
Comparison of pressure contour between the original and 15% increased duct areas during 10°/10° zig-zag motion (angle of azimuth thruster : 10°)
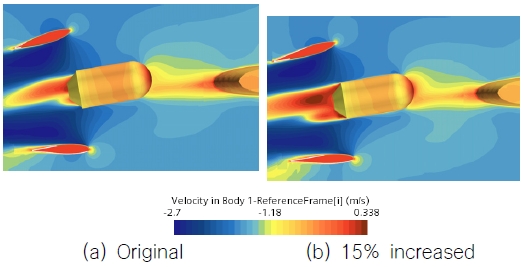
Comparison of the axial velocity component contour between the original and 15% increased duct areas during 10°/10° zig-zag motion (angle of azimuth thruster : 10°)
Fig. 14는 덕트 측면적 증가에 따른 조종성능의 차이를 좀 더 자세히 분석하기 위하여, 기준 덕트와 덕트 측면적을 15% 증가시킨 경우의 10°/10° 지그재그 운동을 비교한 결과를 나타낸 그림이다.
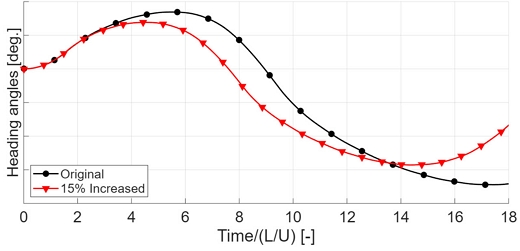
Time histories of the heading angles during 10°/10° zig-zag motion
Fig. 15는 10°/10° 지그재그 조종 과정에서 덕트(좌현)에 작용하는 횡방향 힘(Ducty), 아지무스 추진기 추력의 횡방향 성분(Ty), 이 두 힘의 합력(Ducty + Ty), 그리고 아지무스 추진기 선회각의 시계열을 기준 덕트와 측면적 15% 증가 덕트에 대하여 비교한 결과이다. Fig. 15의 ①과 ②는 특정 상황에서 상기 힘들의 변화를 살펴보기 위해 표시한 시점이다. ①은 선박의 회두각이 목표값인 10°에 도달한 후 진행 방향을 전환하기 위해 아지무스 추진기를 반대 방향인 –10°로 전환한 직후의 시점이며, ②는 선회각 전환 후의 상태가 일정 시간 동안 유지된 시점을 나타낸다.
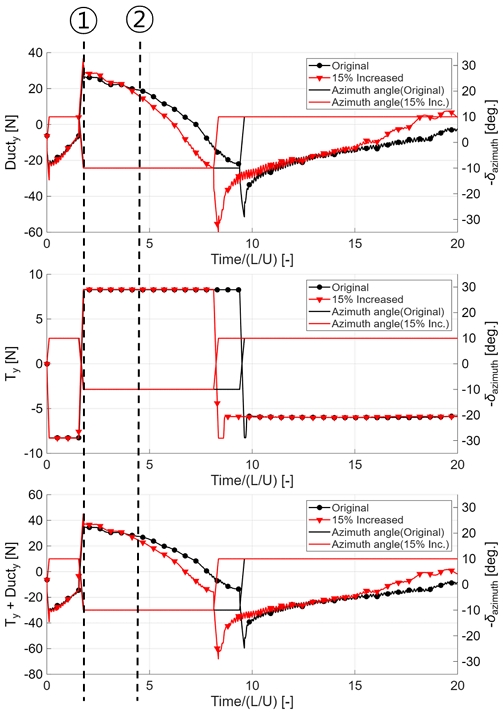
Time histories of the lateral forces acting on the duct only (Ducty), the lateral component of thrust (Ty) and the net force(Ducty + Ty) during the 10°/10° zig-zag motion
먼저 ① 시점에 도달하기까지 Ducty는 두 경우 모두 약 –22.5 N에서 점차 증가하여 각각 26.3 N과 28.8 N에 이르고, Ty는 두 경우 모두 0 N에서 시작하여 –8.30 N까지 발달한 후 그 값을 유지하다가 ① 시점에서 각각 8.00 N과 8.31 N으로 변화한다. Ducty가 초기에 특정 횡력 값(본 연구에서는 –22.5 N)을 가지는 이유는 아지무스 추진기가 스케그와 미소 각도로 정렬되어 있기 때문이며, 쌍축선임을 감안하면 좌·우현의 초기 덕트 횡력은 서로 상쇄된다. 따라서 최종 합력은 두 경우 모두 약 –30.8 N에서 각각 34.6 N(기준)과 37.2 N(측면적 15% 증가)에 이르게 된다. 즉, ① 시점까지는 미소한 변화만 발생하며, 이는 Fig. 14에서 무차원 시간 약 1.8까지 두 경우가 유사한 회두각 이력을 보이는 것으로 확인된다.
다음으로 ①~② 구간의 변화를 동일한 관점에서 살펴보면, 시간이 경과함에 따라 선박은 반시계 방향으로 계속 선회하며, 이때 Ty의 변화 경향은 두 경우가 거의 동일한 반면 Ducty는 뚜렷한 차이를 보인다. 덕트 측면적을 15% 증가시킨 경우 기준 덕트보다 Ducty의 변화가 급격하게 일어나며, 이는 선박의 조종 반응성을 향상시키는 요인으로 작용함을 알 수 있다.
측면적이 증가된 덕트가 기준 덕트와 다른 크기의 횡력을 발생시키는 원인에 대해서는 심도 있는 종합적 검토가 필요할 것으로 판단된다. 다만 본 연구에서는 덕트의 측면적 증가가 방향타 면적 증가와 유사한 효과를 나타낸다는 점을 확인하였다.
앞서 살펴본 바와 같이, 아지무스 추진기의 경우 덕트의 측면적 변화가 선박의 조종성능에 직접적인 영향을 미치는 것을 확인하였다. 아울러 아지무스 및 POD 추진기와 같은 벡터링 추진기를 사용할 때 자칫 간과되기 쉬운, 조종제어력 관점에서 이들 추진기가 방향타와 갖는 기하학적 형상의 상사성에 대해서도 검토하였다. 이상의 결과로부터, 덕트를 포함한 벡터링 추진기의 형상 요소 가운데 측면적의 변화는 선박의 조종성능 관점에서 반드시 고려되어야 할 중요한 인자임을 알 수 있다.
4. 결 론
본 연구에서는 아지무스 추진기가 장착된 선박에서 덕트 측면적의 변화가 조종성능에 미치는 영향을 분석하기 위하여, 측면적을 −5%~+15% 범위에서 5% 간격으로 변화시켜 자유항주 CFD 해석을 수행하였다. 기준 덕트 형상을 중심으로 측면적을 축소 및 확대한 해석 조건을 구성하고, 10°/10° 및 20°/20° 지그재그 조종 해석을 통해 조종 특성의 차이를 비교하였다.
지그재그 조종 해석으로부터 덕트 측면적 변화에 따라 오버슈트각에서 뚜렷한 차이가 확인되었다. 10°/10° 조건에서 측면적을 5% 축소한 경우 1차 오버슈트각은 기준 형상 대비 약 9.9% 증가하였으며, 반대로 10% 및 15% 증가시킨 경우에는 각각 약 19.0% 및 25.9% 감소하였다. 20°/20° 조건에서도 동일한 경향이 나타났으나, 덕트 형상 변화에 따른 제어력 증가로 오버슈트각의 변화 폭은 더욱 크게 나타났다. 이러한 결과는 벡터링 추진기의 기하학적 형상, 특히 측면적이 선박의 조종성능 관점에서 자칫 간과되기 쉬우나 매우 중요한 인자로 작용함을 의미한다.
벡터링 추진기가 장착된 선박의 초기 설계 단계에서 모형시험으로 조종성능을 평가할 때 스톡 추진기를 불가피하게 사용해야 한다면, 이에 대한 검증 해석이 반드시 수반되어야 하며, 이때 CFD 기반의 자유항주 해석이 유용한 방법으로 활용될 수 있다. 특히 상업적·보안상의 제약으로 모형시험과의 시계열 1:1 비교가 어려운 경우에도, 지그재그 오버슈트각과 같은 조종지표를 매개로 한 비교를 통해 해석의 신뢰성을 확보할 수 있다. 구체적인 절차는 다음과 같다. 먼저 모형시험에 사용된 스톡 추진기와 동일한 형상으로 CFD 해석을 수행하여 해석의 타당성을 검증한다. 이후 실제 설계에서 고려 중인 추진기 형상을 해석에 반영하여 그 결과를 최종 설계에 활용한다.
끝으로, 아지무스 및 POD와 같은 벡터링 추진기를 적용한 선박의 설계 시 기하학적 형상에 대한 조종성능 관점에서의 세심한 고려가 필요하며, 본 연구 결과는 덕트 형상 설계 및 조종성능 평가를 위한 기초 자료로 활용될 수 있을 것으로 기대된다.
References
-
Baek, B.G., Park, Y.H., Kim, K.S., Kim, J.I. & Na, Y.C., 2015. Model tests on a 5.5 MW-class azimuth thruster in a large cavitation tunnel. Journal of the Society of Naval Architects of Korea, 52(1), pp.34–42.
[https://doi.org/10.3744/SNAK.2015.52.1.34]

- International Maritime Organization (IMO), 1993. Interim standards for ship manoeuvrability (Resolution A.751(18)). IMO, London.
- International Maritime Organization (IMO), 2002a. Standards for ship manoeuvrability (MSC.137(76)). IMO, London.
- International Maritime Organization (IMO), 2002b. Explanatory notes to the standards for ship manoeuvrability (MSC/Circ.1053). IMO, London.
- International Towing Tank Conference (ITTC), 2014. Recommended procedures and guidelines: Free running model tests (7.5-02-06-04). ITTC, Copenhagen.
- International Towing Tank Conference (ITTC), 2017. Recommended procedures and guidelines: Captive model tests – PMM (7.5-02-06-01). ITTC, Copenhagen.
-
Yang, K.G., Kim, Y.C., Kim, K.S. & Yeon, S.M., 2022. Maneuvering performance analysis of KCS in calm water using virtual free running simulation. Journal of the Society of Naval Architects of Korea, 59(1), pp.1-8.
[https://doi.org/10.3744/SNAK.2022.59.1.1]
-
Lee, S.H. & Yang, K.G., 2025. Numerical comparison of two rudder configurations for underwater vehicle maneuverability. Journal of the Society of Naval Architects of Korea, 62(6), pp.363-372.
[https://doi.org/10.3744/SNAK.2025.62.6.363]
-
Lee, Y.J., Yoo, S.S., Seo, J.S. & Ryu, J.M., 2013. Development and application of an open water test system for azimuth thruster. Journal of the Society of Naval Architects of Korea, 50(4), pp.199-205.
[https://doi.org/10.3744/SNAK.2013.50.4.199]
-
Kim, Y.G., Kim, S.Y., Park, Y.H., Yoo, B.S. & Lee, S.W., 2006. A study on the maneuverability estimation of a ship with a POD propulsion system. Journal of the Society of Naval Architects of Korea, 43(2), pp.164-170.
[https://doi.org/10.3744/SNAK.2006.43.2.164]
-
Kim, Y.G., Yoon, G.H., Kim, S.Y. & Son, N.S., 2013. A study on the characteristics of the mathematical model for manoeuvring motion of a twin-POD passenger ship. Journal of the Society of Naval Architects of Korea, 50(6), pp.429-435.
[https://doi.org/10.3744/SNAK.2013.50.6.429]
Jin Geun Bae: writing-original draft; Sungwook Lee: writing-review & editing; Ki Bum Kim: Resources, Funding acquisition; Heejoon Yang: Resources, Funding acquisition; Heejung Kim: Resources, Funding acquisition.