횡방향 힘을 고려한 KLNG2 선형의 변침 조종성능에 대한 실험적 연구

This is an Open-Access article distributed under the terms of the Creative Commons Attribution Non-Commercial License(http://creativecommons.org/licenses/by-nc/3.0) which permits unrestricted non-commercial use, distribution, and reproduction in any medium, provided the original work is properly cited.
Abstract
The application of wind-assisted propulsion systems(WAPS), such as rotor sails and wing sails, has gained increasing attention as an effective solution for reducing fuel consumption and greenhouse gas emissions in the maritime industry. While these systems generate beneficial longitudinal thrust that contributes to ship propulsion, they simultaneously produce unintended lateral force acting on the ship. From a ship manoeuvring perspective, these longitudinal and lateral forces can interfere with the ship’s ability to maintain the desired course and alter the ship's attitude, including the drift angle. These unintended attitude variations can change the hydrodynamic resistance characteristics of the ship, potentially reducing the overall energy-saving benefits of wind-assisted propulsion. Furthermore, externally generated lateral forces may significantly affect ship manoeuvrability, particularly course-keeping characteristics. In this study, free running model tests, including straight-line and zigzag manoeuvre tests, were conducted using the KLNG2 hull form to experimentally investigate the influence of lateral forces associated with wind-assisted propulsion devices on ship manoeuvrability. In addition, a mathematical manoeuvring model capable of representing the effects of external lateral forces was employed to study the influence of the initial attitude on course-changing performance.
Keywords:
KLNG2, Manoeuvre, WAPS, Lateral force, Free running model test키워드:
조종, 풍력보조추진장치, 횡력, 자유항주모형시험1. 서 론
선박의 저항추진, 조종운동 성능과 같은 유체역학적 특성에 관한 연구는 모형시험과 수치해석, 그리고 이론 해석 및 데이터베이스 분석 등의 상호 비교연구를 통하여 발전해 왔다. 선박해양플랜트연구소(Korea Research Institute of Ships & Ocean engineering (KRISO)(2026))에서는 이러한 연구의 신뢰성 확보를 위하여, 연구자들이 공통적으로 사용할 수 있는 공개 표준선형과 해당 선형을 대상으로 수행된 여러 실험 및 해석 결과들을 공개하여 왔다. 대표적으로 KCS(KRISO Container Ship) 및 KVLCC2(KRISO Very Large Crude Carrier 2) 선형이 각각 고속 상선 및 저속 비대선의 기준 선형으로 국제적으로 널리 활용되었다(International Towing Tank Conference (ITTC)(2026); Workshop on Verification and Validation of Ship Maneuvering Simulation Methods (SIMMAN)(2023); Workshop on CFD in Ship Hydrodynamics (2025)). 특히 한국 조선산업에서 LNG 운반선의 중요성이 증대됨에 따라 최근 KLNG2(KRISO LNG Carrier 2) 선형이 제안되었으며, 해당 선형에 대한 설계자료와 해석 및 실험 결과가 발표되고 있다(Oh et al., 2026).
한편, 국제해사기구(IMO)에서는 2050년경까지 국제 해운 부문의 탄소중립 실현을 위하여 온실가스 감축 전략을 채택, 개정하여 왔으며, 이에 따라 선박의 배출가스를 줄이기 위한 다양한 친환경 선박 및 기자재의 설계와 개발이 조선소 등에 의하여 진행되었다. 최근에는 연료 절감 등의 이유로 유럽을 중심으로 로터세일, 윙세일과 같은 풍력보조추진장치가 큰 관심을 받고 있으며, 국내외 다양한 기관과 조선소에서도 풍력보조추진장치와 풍력보조추진선박의 운항성능해석(Alexandersson et al., 2025; Sauder and Alterskjaer, 2022) 및 실증 기술을 활발히 개발하고 있다.
이러한 흐름에 따라, 선박해양플랜트연구소에서는 풍력보조추진장치와 풍력보조추진선박의 성능과 효용성을 신뢰성 있게 해석하고 그 평가 절차를 구축하기 위한 첫 단추로, 최신의 KLNG2 공개선형을 활용하여 연구용 선형을 선정하였다. 이를 통해 향후 신개념 친환경 선박의 성능해석 분야에서 실험 결과와 수치해석 결과 간의 체계적인 비교, 검증이 다양한 연구자들에 의해 수행될 수 있는 기반을 마련하고, 나아가 각 성능해석 기법의 신뢰성, 정확도 및 재현성 향상에 기여하고자 한다.
이러한 배경 아래, 본 논문에서는 풍력보조추진장치가 선박의 직진 및 지그재그 조종성능에 미치는 영향을 확인하기 위하여 수행된 기초 자유항주모형시험 결과를 분석하고, 시뮬레이션을 통하여 해당 조종특성이 적절한 수학모델로 표현될 수 있음을 확인하고자 하였다. 본 연구를 통하여 제시되고 개선되는 선박의 조종 수학모델은 향후 풍력보조추진선박의 연료 절감 운항 시뮬레이션 등을 위해 활용될 것이며, 이를 통하여 정밀한 시뮬레이션기법 확립에 기여할 것으로 기대된다.
2. 조종모형시험 조건
2.1 KLNG2 공개용 모형선
본 연구에서는 Table 1에 제시된 제원의 KLNG2 선형을 이용하여 Fig. 1과 같은 풍력보조추진선박의 기준 선형을 선정하였고, 실험 및 해석을 위한 축척비는 자유항주모형시험의 수행을 위해 1/80.0으로 결정하였다. Fig. 2는 이에 따라 제작된 모형선의 실험 모습을 나타낸다.

Principal dimensions of KLNG2
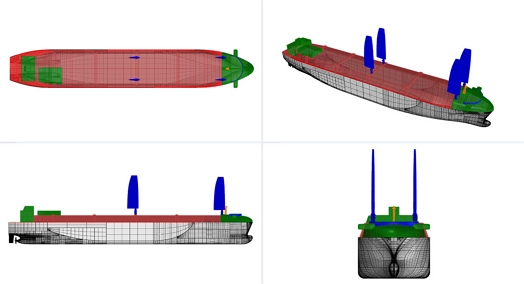
Design of KLNG2 for WAPS-ship
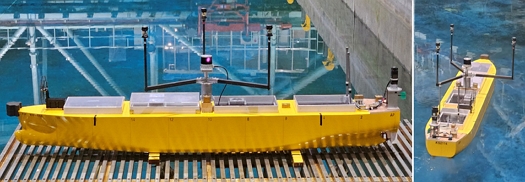
KLNG2 model ship for free running model tests
Fig. 2의 모형선 내부에는 모형선의 운항정보를 계측하고 기록하기 위한 각종 센서와 제어기가 설치되어 있으며, 실내에서의 위치와 자세계측을 위한 반사형 마커가 상부에 3기 설치되어 있다(Kim et al., 2024). 특히 선박에 작용하는 외력을 모사하기 위한 1기의 풍력모사장치가 선수부 또는 선미부에 설치될 수 있도록 구성하여, 종방향 또는 횡방향으로 작용하는 단일 풍하중 또는 보조추력을 간단하게 모사할 수 있도록 하였다.
Fig. 3은 자유항주모형시험이 수행된 해양공학수조의 시험 구성과 모형선의 좌표계를 나타낸다.
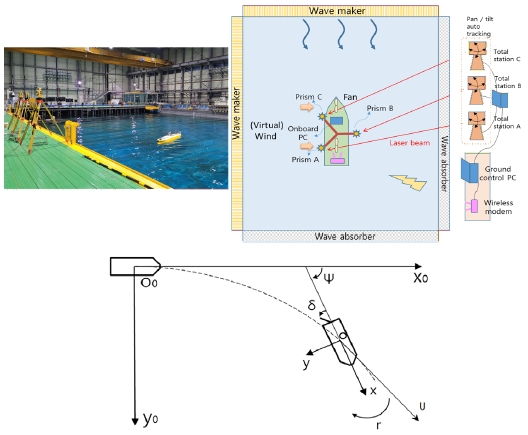
Coordinate systems for model tests and analysis
2.2 시험조건
본 연구에서는 풍력보조추진장치에 의해 발생하는 보조추력 중, 선박의 종방향이 아닌 횡방향으로만 작용하는 힘이 선박의 조종성능에 미치는 영향을 분석하고자 하였다. 즉, 운용 중 의도하지 않게 발생할 수 있는 횡방향 힘을 그 크기와 작용 위치에 따라 변수화하였으며, 이를 선박의 직진성능 및 변침성능과 연계하여 Table 2 및 Table 3과 같이 실험을 구성하였다. Table 2에 제시된 보조추력의 크기에서 괄호 안의 숫자는 저항추진모형시험에서 추정된 실선 15노트 대비 모형선의 저항값(4.35N)에 대한 보조추력의 비율을 의미하고, 횡방향 힘의 영향력을 명확하게 식별하기 위하여 그 크기를 다소 크게 설정하였다.
Position & Magnitude of wind generating device
Manoeuvre tests details
풍력모사장치의 설치 위치는 모형선 선체 중앙부를 원점으로 정의한 종방향(x) 좌표이다. Fig. 2와 같이 선수부(F, 18번 스테이션 근처) 또는 선미부(A, 6번 스테이션 근처)에 설치된 풍력모사장치의 횡방향 발생 힘은 모두 우현 방향으로 작용하도록 해당 장치를 운용하였다.
풍력모사장치의 경우, 모형시험에 앞서 회전수와 발생 추력 간의 관계를 사전에 파악하였으며, 본 시험에서는 목표 힘에 대응하는 회전수로 고정하여 장치를 운용하였다. 또한 주변 장애물의 존재 여부, 입사각 및 유속 변화가 미치는 영향을 평가하기 위한 사전시험을 수행하였고, 그 결과 본 시험조건에서는 해당 영향이 무시 가능한 수준임을 사전에 확인하였다.
즉, 모형선의 운동이 발생하더라도 풍력모사장치의 회전수가 일정할 경우, 발생되는 횡방향 힘은 일정하게 유지되는 것으로 간주하였다. Table 3의 시험 구성 중 좌우현 지그재그시험은 해양공학수조의 크기 제한으로 인하여, 풍력모사장치가 작동할 경우 첫 번째 오버슈트각이 커지는 한 방향으로만 진행되었다. 즉, 풍력모사장치가 선수부에 설치된 경우 우현 지그재그시험, 선미부에 설치된 경우 좌현 지그재그시험만 진행되었다. 또한 직진시험의 경우, 제어 이득값(control gain) 중 미분 이득을 상대적으로 크게 설정하여, 선수동요각속도가 최소화되도록 실험을 수행하였다.
3. 조종모형시험 결과
3.1 직진시험 결과
Table 4는 KLNG2 모형선에 대한 직진시험 결과를 요약한 것이다. 이 시험은 초기 설정 선수동요각에서 선수동요각속도가 0으로 수렴하도록 PD제어 기반의 자동조타기(auto-pilot)를 통해 수행되었다. 시험은 풍력모사장치가 작동하지 않는 조건과, 선수 또는 선미에서 작동하는 조건에서 진행되었다. 풍력모사장치가 작동하는 경우, 해양공학수조의 크기 제한으로 인해 직진 상태의 수렴 구간이 충분하지 않으나, 표에서 보듯이 장치 작동이 선박 자세 변화에 미치는 경향성은 확인할 수 있다.
Results of straight-line tests at model-scale
먼저, 풍력모사장치가 작동하지 않는 경우를 살펴보면, 선수동요각속도와 횡동요각이 0에 근접하여 선박이 제어를 통하여 직진운항함을 확인할 수 있다. 이때 편류각과 타각은 매우 작은 값을 나타내며, 반복시험에 의해서도 유사한 결과가 관찰되었다. 이러한 수치는 모형제작 및 설치, 실험 과정에서 발생할 수 있는 불확실성의 영향으로 해석될 수 있으며, 동시에 해당 선형의 고유한 직진 불안정성 특성에 일부 기인한 결과로 판단된다.
풍력모사장치로부터 발생하는 우현 횡방향 힘이 증가함에 따라, 미동작 상태 대비 모형선의 선수동요각속도와 편류각이 점진적으로 증가하는 것으로 나타났다. 또한 직진운항 유지를 위해 요구되는 타각 역시 횡방향 힘의 증가에 따라 동일한 증가 경향을 보였다. 횡동요각의 경우, 모형선 상부에서 우현 방향으로 힘이 발생하기에 +방향의 횡경사가 나타나는 것을 확인할 수 있다. 또한 장치의 선수부 또는 선미부 설치 위치와 관계없이, 횡방향 힘이 증가함에 따라 횡경사도 함께 증가하는 경향이 예측대로 관찰되며, 그 크기는 1도 이내로 해당 선형에서는 매우 제한적인 수준임을 알 수 있다.
풍력모사장치의 작동 위치에 따른 모형선의 상태변수를 동일한 횡방향 힘 크기 조건에서 비교하면 다음과 같은 특징이 나타난다. 선수에서 장치가 작동되어 횡방향 힘이 발생한 경우, 선미에서 작동될 때에 비해 선수동요각속도는 상대적으로 작고 편류각은 큰 것으로 계측되었다. 이는 모형선의 회전 중심점(pivot point)이 선체 중앙 앞쪽에 위치하고, 풍력모사장치와 타에서 발생되는 y방향 합력을 고려할 때 타당한 것으로 판단된다. 이로 인해 직진운항을 유지하기 위해 필요한 타각이 상대적으로 작은 경우는 풍력모사장치가 선수에서 작동될 때임을 확인할 수 있다.
이러한 상관관계는 풍력보조추진장치를 실선에 적용하여 배치할 때, 선박의 수평면 운동 및 제어로 발생할 수 있는 저항 증가 요인(편류각, 타각 증가 등)을 최소화하는 설계적 관점에서 그 의미를 가진다.
3.2 소각도 지그재그시험 결과
풍력보조추진선박의 변침성능은 풍력에 의해 발생하는 횡방향 힘과 선수동요모멘트가 선박 조종특성에 미치는 영향을 정밀하게 평가하기 위한 중요한 성능 지표 중 하나이다. 이는 풍력보조추진장치가 추진 효율을 향상시키는 동시에 외란으로도 작용하여 소각도 변침 시 조종 응답의 지연 또는 과도한 오버슈트각을 유발할 수 있기 때문이다. 따라서 통상적인 각도에서의 변침성능 외에도 10도 미만의 소각도 변침성능은 풍력보조추진선박의 직진성능과 더불어 항로 유지 능력, 운항 안전성 및 연료 효율 확보를 위해 필수적으로 고려되어야 한다.
이를 고려하여 본 연구에서는 기존의 20/20, 10/10 표준 지그재그시험(Park et al., 2026)에 더하여 5/5 및 3/3 소각도 지그재그시험을 추가적으로 수행하였다. Table 5는 풍력모사장치가 작동하지 않는 조건에서 KLNG2 선형의 지그재그시험 좌우현 평균 결과이다. 해양공학수조의 크기 제한으로 소각도 지그재그시험은 첫 번째 오버슈트각까지만 계측되었다. 첫 번째 오버슈트각을 비교한 결과, 타각 사용량이 작을수록 오버슈트각은 감소하였고 도달시간은 증가한 것으로 관찰된다.
Zigzag indices at full-scale without lateral force
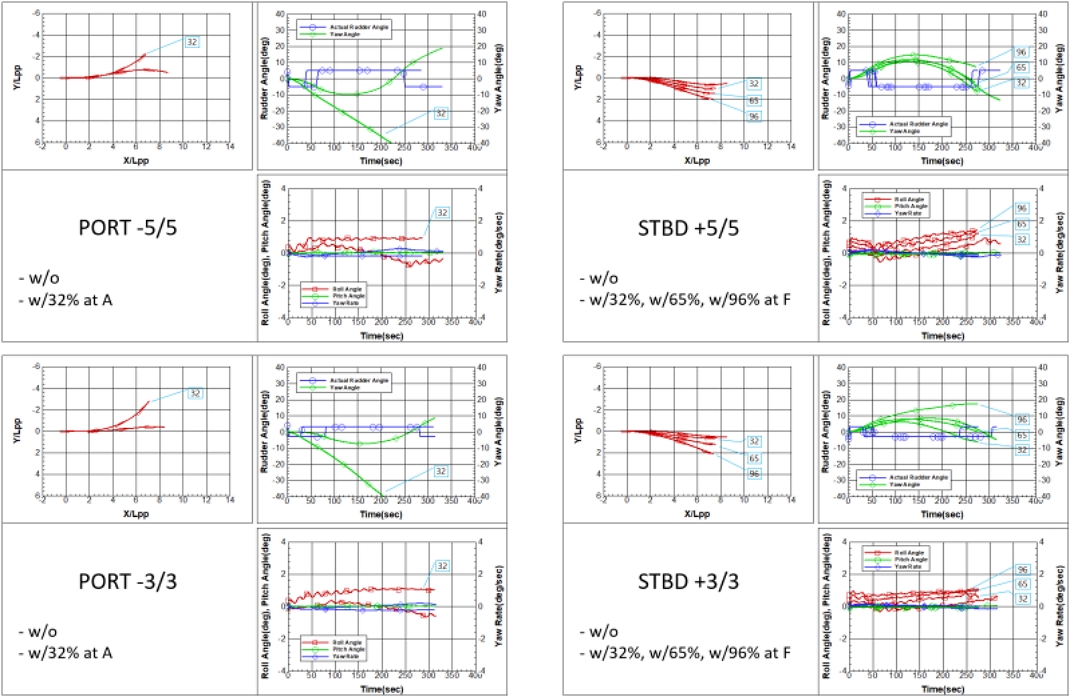
Tables 6~9는 풍력모사장치가 작동한 조건에서 KLNG2 모형선의 지그재그시험 결과이다. 우현 지그재그시험의 경우 풍력모사장치가 선수부에 설치되어 있고, 좌현 지그재그시험의 경우 풍력모사장치는 선미부에 설치되어 있다. Fig. 4는 20/20, 10/10 지그재그시험에서의 선박궤적과 주요 상태변수 정보이고, Fig. 5는 5/5, 3/3 소각도 지그재그시험에서의 동일한 결과이다.
PORT –20/20, -10/10 zigzag indices at full-scale (wind generating device at A position)
PORT –5/5, -3/3 zigzag indices at full-scale (wind generating device at A position)
STBD +20/20, +10/10 zigzag indices at full-scale (wind generating device at F position)
STBD +5/5, +3/3 zigzag indices at full-scale (wind generating device at F position)
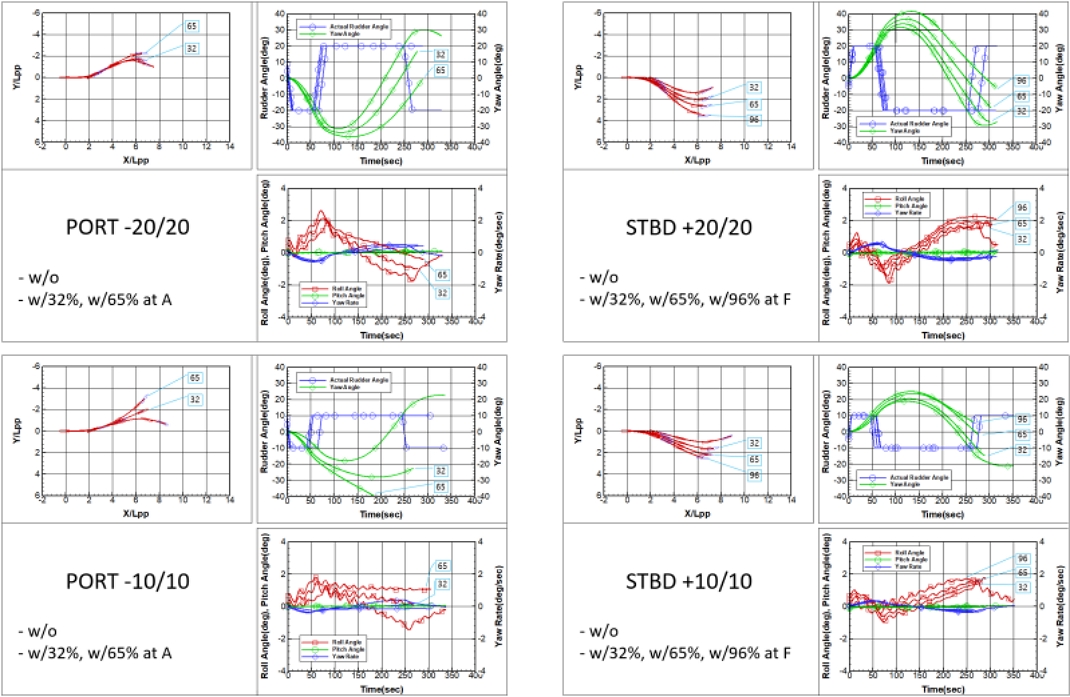
20/20, 10/10 zigzag tests
5/5, 3/3 zigzag tests
동일한 횡방향 힘 크기의 조건에서 풍력모사장치의 설치 위치 변화에 따른 KLNG2 모형선의 변침성능을 먼저 분석해보면, 선미부에서 힘이 작용하는 경우 첫 번째 오버슈트각이 상대적으로 더 증가하는 경향이 나타났다. 이에 따라 일부 소각도 지그재그시험에서는 Table 7 및 Fig. 5와 같이 변침이 불가한 사례도 관찰된다. 이러한 변침성능은 횡방향 힘과 타력에 의해 각각 생성되는 선수동요모멘트의 합, 그리고 운항자세에 따라 선체유체력에 의해 유도되는 선수동요모멘트의 영향이 종합적으로 반영된 결과로 판단되며, 앞서 제시한 모형선의 회전 중심점 관점에서 직진시험 결과와 유사한 경향으로 판단된다.
또한, 소각도 변침 시 나타난 조종 응답의 지연 또는 과도한 오버슈트각은 Fig. 4와 Fig. 5의 선박궤적에서 보듯이 Y방향으로의 이격거리(Yun et al., 2021)를 증가시키는 것을 관찰할 수 있다. 횡동요각 변화를 살펴보면, 풍력모사장치에서 발생하는 힘의 크기에 따라 횡동요각에 차이가 나타나며, 그 차이가 유지된 상태로 변화하는 경향을 확인할 수 있다. 최대 횡동요각은 3도 이내로 나타나며, 변침이 불가한 경우에는 해당 횡동요각이 지속적으로 유지되는 양상이 관찰된다. 종동요각의 변화는 미미한 수준에 그친다.
지그재그시험에서 선수 또는 선미에 횡방향 힘이 작용하는 경우, Table 6 및 Table 8에 나타난 바와 같이 힘의 크기가 증가할수록 첫 번째 오버슈트각이 증가하는 경향이 확인된다. 최소 조건인 32% 작동 조건을 살펴보면, 미작동 조건 대비 좌우현 평균 기준 오버슈트각이 20/20 시험에서는 약 20%, 10/10 시험에서는 약 70% 증가하는 것으로 나타났다.
Table 9에 나타난 바와 같이 기준 타각이 작은 경우에도 횡방향 힘이 증가할수록 첫 번째 오버슈트각이 커지는 경향이 관찰된다. 그러나 그 절대적인 크기 측면에서는 Table 5에 제시된 미작동 시험의 오버슈트각보다 유사하거나 더 작은 경우도 일부 확인된다. 이는 풍력모사장치 작동 시 변동되는 KLNG2 모형선의 초기 운항 자세의 차이에 기인한 것으로 판단되며, 이에 대한 분석은 다음 절의 초기 자세값에 따른 시뮬레이션 결과 비교를 통해 추가 논의하고자 한다.
4. 조종시뮬레이션 결과 비교
4.1 수학모델 및 기본 조종시뮬레이션
2개의 타와 추진기가 설치된 2축 2타 선박에 대한 4자유도 조종운동 방정식은 식 (1)과 같다(Kim et al., 2026). 또한 자유항주모형시험에서 사용된 풍력모사장치의 횡방향 힘을 시뮬레이션에 반영하기 위해서 수학모델에 외력(lateral force)항을 식 (2)와 같이 단순하게 추가하였다.
| (1) |
| (2) |
여기서, H, P, R, LF 는 각각 선체, 프로펠러, 타에 작용하는 유체력과 풍력모사장치에 의한 외력을 의미한다. FLF는 풍력모사장치에 의한 횡방향 힘, xLF, zLF는 각각 좌표축 원점으로부터 풍력모사장치의 선체 종방향 및 수직방향 거리를 나타낸다.
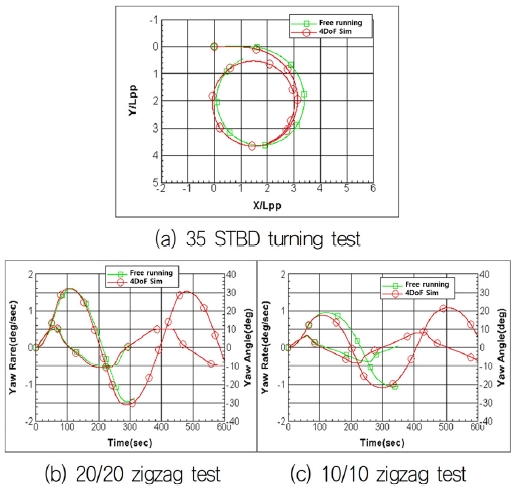
수학모델에 사용되는 조종유체력 계수들은 선박해양플랜트연구소의 예인수조에서 1/41 축척 모형선을 이용하여 실선 속도 15노트에 대하여 획득된 값을 사용하였다. 풍력모사장치가 없는 15노트에 대한 조종시뮬레이션 결과를 자유항주모형시험 결과와 비교하였으며, 그 결과는 Fig. 6 및 Table 10에 나타나 있다(Kim et al., 2026).
Comparison of simulation and manoeuvre tests
Comparison results of manoeuvre indices
35도 우현 선회와 20/20 지그재그 시뮬레이션의 경우 전체적으로 자유항주모형시험 결과와 잘 일치하고 있으며, 10/10 지그재그에서도 선수동요각의 크기는 잘 일치하고 있는 것을 볼 수 있다. 다만 시간 응답 측면에서는 시뮬레이션 결과가 다소 빠르게 변침이 진행되는 경향이 관찰되었다.
조종성능 비교 단순지수(Manoeuvrability Comparing Simple Index, MCSI)는 2.7%p로 계산되어 KCS선형의 4.8%p(Yun et al., 2022)보다 좀 더 낮은 수치를 보이며, 이는 시뮬레이션의 유사도가 더 높은 것을 의미한다.
4.2 횡방향 힘을 고려한 조종시뮬레이션
자유항주모형시험에서 사용된 풍력모사장치의 횡방향 힘을 고려한 실선 크기의 조종시뮬레이션을 수행하였다. 자유항주모형시험에서는 선회 및 지그재그 등의 기동이 시작되기 전까지 자동조타기가 작동되어, 모형선이 최대한 직진 상태를 유지한 이후 타가 작동된다. 이러한 특성에 따른 영향을 시뮬레이션에서 검토하기 위하여 아래와 같이 세 가지 방법으로 시뮬레이션을 수행하였다. 또한, 선수에 작용하는 세 가지 크기의 횡방향 힘을 모형시험과 동일한 비율의 크기로 실선 시뮬레이션에 적용하였다(32%, 65%, 96%).
- (a) 초기 자세값을 0으로 설정하여 시뮬레이션 수행(Sim1)
- (b) 자유항주모형시험에서 계측된 초기 자세값을 적용하여 시뮬레이션 수행(Sim2)
- (c) 자유항주모형시험과 동일한 자동조타기를 시뮬레이션에 적용하여 초기 자세값을 구하고 시뮬레이션 수행(Sim3)
자유항주모형시험과 시뮬레이션에 사용된 자동조타기는 PD제어에 기반하고 있으며, 모형선에 적용된 비례 및 미분 제어 이득값을 실선 타각 크기와 일치하도록 변환하여 실선 시뮬레이션에 적용하였다. Table 11에 자유항주모형시험과 시뮬레이션에서 얻어진 초기 타각, 횡동요각, 선수동요각속도 및 편류각이 비교되어 있다. 선수동요각속도의 경우 실선에 대한 값으로 환산하여 비교하였다.
Comparison results of initial state value
Table 11에서 자동조타기의 타각 제어를 통해 선수동요각속도가 0에 수렴하는 작은 값을 나타냄을 시뮬레이션 결과로 확인할 수 있다.
횡방향 힘이 작용하는 상황에서 선박이 직진운항을 유지하기 위하여 발생하는 선박의 상태 변수로서 타각과 편류각, 횡동요각은 최종적으로 선박의 저항특성에도 영향을 미칠 수 있으므로, 그 비교는 중요한 의미를 가진다. 시뮬레이션에서 구해진 타각, 편류각, 횡동요각은 자유항주모형시험에서 계측된 값의 경향성을 잘 따르는 것을 확인할 수 있으며, 정량적으로는 유사한 수준임을 확인하였다.
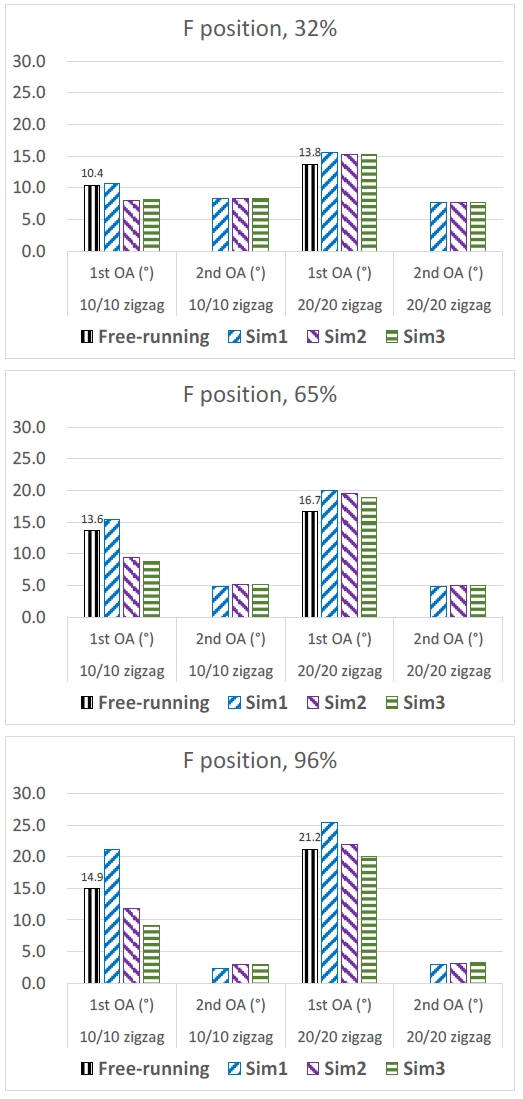
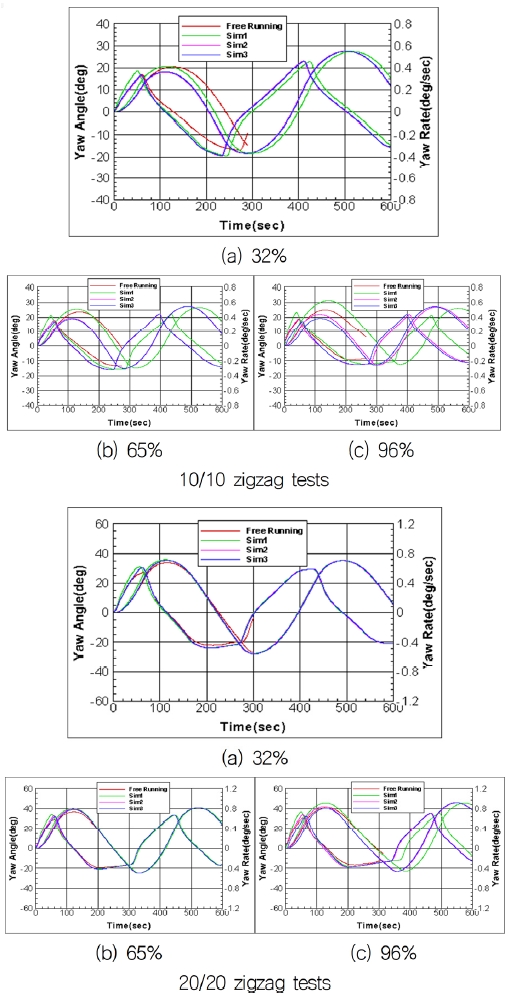
횡방향 힘이 작용하고 있는 상태에서의 지그재그 자유항주모형시험 결과와 변침 조종시뮬레이션 결과의 오버슈트각 비교 결과는 Fig. 7에 정리하였다. 또한 시간에 따른 선수동요각 및 선수동요각속도 변화 이력은 Fig. 8에 나타내었다. 해당 결과를 먼저 Table 10의 풍력모사장치 비작동 결과와 다시 한번 비교하면, 횡방향 힘이 변침성능에 유사한 영향을 미치는 것을 확인할 수 있다.
Comparison results of simulation methods
Comparison results of zigzag tests with lateral forces
시뮬레이션 방법에 의한 결과를 비교하여 살펴보면, 초기 상태를 고려하지 않은 시뮬레이션(Sim1)은 횡방향 힘이 증가할수록 자유항주 시험결과와의 차이가 커지는 것을 볼 수 있으며, 특히 타각 사용 크기가 작은 10/10 지그재그시험에서 그 차이가 더 크게 나타났다. 또한 Sim1의 경우, 다른 시뮬레이션 방법 대비 오버슈트각이 크게 예측되는 것을 볼 수 있다. 자유항주모형시험으로부터 초기 상태를 적용하여 수행한 시뮬레이션(Sim2)은 자동조타기를 적용한 시뮬레이션(Sim3)보다 모형시험 결과와 더 높은 유사성을 보였다. 이는 Table 11에서 확인할 수 있듯이, Sim3의 경우 자동조타기 기반 시뮬레이션 결과로부터 초기 편류각이 상대적으로 크게 나타남에 따라 오버슈트각이 작게 계산된 것에 기인하는 것으로 판단된다.
결과적으로 선박의 초기 자세값을 시뮬레이션의 초기 조건으로 적용하여 조종시뮬레이션을 수행하는 것이 보다 정밀하게 선박의 변침 조종성능을 예측할 수 있는 것으로 판단된다. 또한 외력 등에 의해 변화하는 선박의 초기 자세를 보다 정확하게 추정할 수 있도록 외력 및 선체 수학모델의 일부 개선이 필요할 것으로 판단된다.
그럼에도 불구하고 종합적으로 볼 때, 본 연구에서 제시된 구속모형시험으로부터 도출된 시뮬레이션용 기본 수학모델은 설계 초기단계에서 풍력보조추진장치가 설치된 대상선박의 운항 상태를 예측하고, 조종성능을 시뮬레이션하는 데 적절한 것으로 판단된다.
5. 결 론
본 연구에서는 풍력보조추진장치 및 선박의 성능평가를 위한 방법 중 하나로, 횡방향 풍력모사장치가 설치된 KLNG2 모형선의 자유항주모형시험을 수행하였다. 횡방향 힘을 변수화하여, 해당 힘이 선박의 직진성능과 변침성능에 미치는 영향을 평가하기 위한 기초 실험을 진행하였다. 이를 통해 횡방향 힘 변화에 따른 선박의 거동 특성을 정량적으로 분석하고, 풍력보조추진장치 설계 및 운용에 필요한 기초 자료를 확보하고자 하였다.
본 실험 결과, 풍력보조추진장치가 선수부에 설치되어 작동하는 경우가 선미부에 설치된 경우에 비해 직진운항 유지를 위한 타각이 감소하는 경향이 나타났다. 특히 횡방향 힘에 의한 선수동요모멘트가 과도하게 발생할 경우 변침성능이 크게 저하되는 상황도 관측되었다. 또한 동일 조건에 대해 수행한 조종시뮬레이션을 통해 풍력보조추진선박의 조종성능을 정성적 수준에서 잘 재현할 수 있음을 확인하였다.
향후 연구에서는 풍력모사장치를 단일 장치가 아닌 다중 장치의 조합으로 구성하여, 설정된 외부 바람 조건에 따라 지구고정좌표계에서 선박에 작용하는 풍향 및 풍속에 따른 풍하중을 구현하고, 풍력보조추진장치의 작동힘을 모사할 예정이다. 이를 통해 풍력보조추진선박의 통합 모형시험 기법을 구축하고, 선박 관점에서의 운항성능 평가를 수행하고자 한다.
Acknowledgments
이 연구는 2026년도 산업통상부 및 한국산업기술기획평가원(KEIT) 연구비 지원에 의한 연구임(풍력 보조추진시스템 적용 선박 성능평가 및 제어 기술개발, RS-2024-00424392, PNS5690)
References
-
Alexandersson, M., Mao, W., Ringsberg, J.W. and Kjellberg, M., 2025. Identification of maneuvering models for wind-assisted ships with large rudders using virtual captive tests. International Journal of Naval Architecture and Ocean Engineering, 17, 100664.
[https://doi.org/10.1016/j.ijnaoe.2025.100664]

- International Towing Tank Conference (ITTC), 2026. Available at: https://www.ittc.info/benchmark-repository, [Accessed 1 June 2026]
-
Kim, D.J., Yun, K., Kwon, C.S., Kim, Y.G. and Hwang, S.H., 2024. Forward Speeds and Turning Trajectories of a KSUPRAMAX Model Ship in Long-Crested Irregular and Equivalent Regular Waves. Journal of the Society of Naval Architects of Korea, 61(4), pp.258-266.
[https://doi.org/10.3744/SNAK.2024.61.4.258]
-
Kim, Y., Kim, D.J., Hwang, S. and Yun, K., 2026. Study on the Prediction of Maneuverability of KLNG2 with the Variation of Propulsion Loading. Journal of the Society of Naval Architects of Korea, 63(3), pp.141-148.
[https://doi.org/10.3744/SNAK.2026.63.3.141]
- Korea Research Institute of Ships & Ocean engineering (KRISO), 2026. Available at: https://kriso.re.kr/menu.es?mid=a10307000000, [Accessed 1 June 2026].
-
Oh, S., Kim, J., Kim, K., Moon, I.S., Kwon, C., Hwang, S., Ahn, H. and Lee, Y., 2026. Development of Open Standard Hullform for KRISO 170K CBM Class Twin-skeg LNG Carrier (KLNG2). Journal of the Society of Naval Architects of Korea, 63(2), pp.115-123.
[https://doi.org/10.3744/SNAK.2026.63.2.115]
-
Park, H., Yun, K., Kim, D.J. and Hwang, S.H., 2026. An Experimental Study on the Manoeuvrability of the KLNG2 with Different Speeds by Free Running Model Tests. Journal of the Society of Naval Architects of Korea, 63(5), pp.295-302.
[https://doi.org/10.3744/SNAK.2026.63.5.295]
-
Sauder, T. and Alterskjaer, S.A., 2022. Hydrodynamic testing of wind-assisted cargo ships using a cyber-physical method. Ocean Engineering, 243, 110206.
[https://doi.org/10.1016/j.oceaneng.2021.110206]
- Workshop on CFD in Ship Hydrodynamics, 2025. Available at: https://w2025.nl/announcement, [Accessed 1 June 2026]
- Workshop on Verification and Validation of Ship Maneuvering Simulation Methods (SIMMAN), 2023. Available at: https://simman2020.kr/contents/Ship_data_summary.php, [Accessed 1 June 2026].
-
Yun, K., Choi, H. and Kim, D.J., 2021. An Experimental Study on the Manoeuvrability of KCS with Different Scale Ratios by Free Running Model Test. Journal of the Society of Naval Architects of Korea, 58(6), pp.415-423.
[https://doi.org/10.3744/SNAK.2021.58.6.415]
-
Yun, K., Kim, D.J., Yeon, S., Kim, Y.C., Kim, Y.G. and Yang, K.K., 2022. A Study on the Manoeuvrability of 1/42.0 Scaled KCS. Journal of the Society of Naval Architects of Korea, 59(5), pp.262-270.
[https://doi.org/10.3744/SNAK.2022.59.5.262]
Kunhang Yun: Conceptualization, Data curation, Formal analysis, Investigation, Methodology, Software, Writing – original draft; Yeongyu Kim: Methodology, Validation, Visualization, Writing – original draft; Dong-Jin Kim: Conceptualization, Investigation, Validation, Writing – review & editing.