자유항주모형시험을 이용한 KLNG2 선형의 속도별 조종성능에 관한 연구

This is an Open-Access article distributed under the terms of the Creative Commons Attribution Non-Commercial License(http://creativecommons.org/licenses/by-nc/3.0) which permits unrestricted non-commercial use, distribution, and reproduction in any medium, provided the original work is properly cited.
Abstract
This study evaluates the manoeuvring performance of the KRISO LNG carrier (KLNG2) using a 1/80 scale model in Free Running Model Tests (FRMT) at full-scale speeds of 5, 15, and 19.5 knots. The programme included 35° turning-circle and 10/10, 20/20 zigzag tests. Turning results showed that advance and tactical diameter remained stable and showed only minor variation with speed, remaining below the IMO limits used for reference comparison. In zigzag tests, overshoot angles generally increased with speed. Notably, overshoot angles in the 20/20 tests showed a trend similar to that of the 10/10 tests despite the difference in rudder angle. The speed-dependent variations were normalized by the corresponding IMO limits : the tactical diameter showed a minimal variation of 4.6% against the IMO limit, while the first overshoot angles in the 20/20 and 10/10 tests varied by 28.9% and 24.8%, respectively. The findings provide a reliable benchmark for large LNG carrier design and the validation of numerical simulations.
Keywords:
Free running model test, KLNG2, Turning circle test, Zigzag manoeuvring test키워드:
자유항주모형시험, KRISO LNG 운반선, 선회 시험, 지그재그 조종시험1. 서 론
선박의 조종성능은 안전 운항과 직접적으로 연관되는 핵심 성능 지표로서, 설계 초기 단계부터 충분히 고려되어야 한다(IMO, 2002). 국제해사기구(International Maritime Organization, IMO)는 결의안 MSC.137(76)에서 선박의 선회 시험(turning circle), 지그재그 시험(zigzag manoeuvring), 정지시험(stopping test) 등에 대한 최소 성능 기준을 제시하고 있으며, 해당 기준은 선박 조종성능 평가를 위한 권고 기준으로 널리 활용되고 있다.
KRISO(Korea Research Institute of Ships and Ocean Engineering)에서 개발한 표준 컨테이너선(KRISO Container Ship, KCS), 초대형 원유운반선(KRISO Very Large Crude Carrier 2, KVLCC2), LNG 운반선(KRISO LNG Carrier, KLNG) 선형은 ITTC(International Towing Tank Conference)와 SIMMAN 워크숍 등에서 광범위하게 학술적 목적으로 활용되어 왔으며, 다양한 시험 조건에 따른 조종성능 데이터가 축적되어 있다(Sung and Park, 2015; Kim et al., 2019; Hasnan et al., 2020; ITTC, 2014).
반면, 동일 기관에서 최근 공개된 표준 LNG 운반선인 KLNG2 선형의 경우(Oh et al., 2026) 저항추진 및 조종운동 성능에 대한 공개된 실험 결과가 상대적으로 부족한 실정이다. LNG 운반선의 조종성능에 관한 연구는 기관 고장 등 특수 운항조건을 중심으로 일부 수행된 바 있으나(You and Choi, 2017), 정상 운항조건에서 속도 변화에 따른 조종성능 데이터는 여전히 미흡한 상황이다. 한편, 자율운항선박, 풍력보조추진선박 등 신개념 선박의 등장에 따라 기존의 설계 및 운항 방식과는 다른 관점에서의 조종성능 평가가 요구되고 있으며, 특히 자율운항선박의 효율적인 항로 추종과 충돌 회피를 위해서는 전 운항 영역에서의 선속별 조종 특성 데이터가 필수적이다(Okuda et al., 2023).
풍력보조추진선박의 경우에도 보조추진장치에 의한 선속 변화 및 이에 따른 유입류 변화를 고려해야 하므로 다양한 속도 조건에서의 조종성능 분석이 필요하다. 따라서 선속별 조종성능에 대한 연구는 단순히 IMO 기준 충족 여부를 확인하는 것을 넘어, 실제 다양한 운항 조건에서의 동적 응답을 포괄적으로 이해하고 예측하는 기초 자료를 제공한다는 점에서 중요한 의의를 가진다.
일반적으로 선박의 조종성능을 추정하기 위한 모형시험은 크게 구속모형시험(Captive Model Test, CMT)과 자유항주모형시험(Free Running Model Test, FRMT)으로 구분된다(Kim et al., 2011; Shin and Choi, 2011). 이 중 자유항주모형시험은 실선 조종성능을 가장 직관적이고 신뢰성 있게 예측할 수 있는 방법으로, 실제 운항 조건과 유사한 결과를 제공한다(ITTC, 2014; ABS, 2017). 한편, 자유항주모형시험, 구속모형시험, 전산유체역학 해석 결과를 정량적으로 상호 비교하기 위한 방법론도 제안된 바 있으며, 동일 모형선을 대상으로 한 적용 사례에서 세 방법 간 조종성능 지수 차이가 약 5% 내외로 나타나 자유항주모형시험의 신뢰성이 뒷받침된 바 있다(Yun et al., 2022). 특히 LNG 운반선은 방형계수(CB)가 큰 비대선(full-form ship)의 특성을 가짐과 동시에 기존 표준 선형과 달리 쌍축 추진 체계를 갖추고 있다. 이러한 선형적 특징과 추진 시스템의 차이는 기존 표준 선박과 상이한 조종 특성을 유발한다. 그러므로 KLNG2와 같은 표준 LNG 운반선의 속도별 조종성능 데이터를 확보하는 것은 차세대 선박의 설계 및 유체역학적 성능 특성을 비교/평가하는 데 중요한 기초자료가 될 것이다. 본 연구에서는 축척비 1/80의 KLNG2 모형선을 대상으로, 실선 5, 15, 19.5노트 대응 속도 조건에서 자유항주 조종 모형시험을 수행하였다. 시험 항목은 35° 선회 시험과 20/20 및 10/10 지그재그 시험으로 구성되었으며, 이를 통해 IMO 조종성능 기준 충족 여부를 분석하고 속도 변화에 따른 조종 특성을 고찰하였다.
2. 시험 개요
2.1 KLNG2 모형선
모형시험은 선박해양플랜트연구소 해양공학수조(길이 56m × 폭 30m × 깊이 4.5m)에서 수행되었다(Fig. 1). 본 연구에 사용된 KLNG2 모형선의 주요 제원과 형상은 Fig. 2와 Table 1에 나타내었다. 모형선의 축척비는 배수량 및 수조의 시험 가능 영역을고려하여 1/80로 선정하였다. 육상 제어실에서 모형선 내부 PC에 원격으로 접속하여 운항을 제어하였다. 또한, 모형선 내부에는 자이로 센서, 경사계, 추력 및 조타 제어기, 무선 통신 모듈 등을 탑재하여 실시간 데이터 수집 및 전송이 가능하도록 구성하였다(Fig. 2). 또한, 실내 수조 환경의 특성상 GPS 사용이 제한되므로 자동 추적 레이저 계측 장비(total station)를 활용하였다.
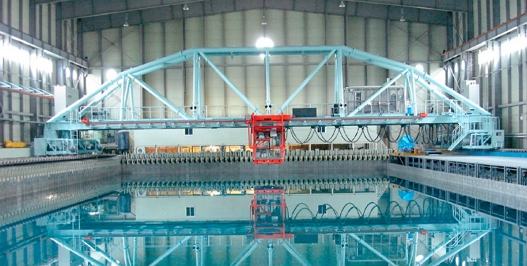
Ocean Engineering Basin at KRISO
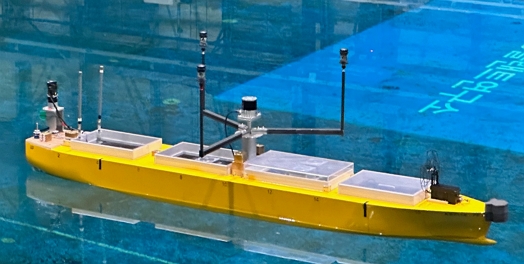
KLNG2 model ship

Main dimensions of full-scale and model ship
이를 통해 모형선 상부에 부착된 3개의 프리즘 위치를 각각 계측하고 계산하여 모형선의 위치 좌표 및 자세 정보를 실시간으로 추정하였다. 이러한 계측 및 제어 시스템은 기존에 제시된 방법을 기반으로 적용하였다(Kim et al., 2024; Kim et al., 2026). Table 1에서 모형선의 GM, Kxx, Kzz 값은 각각 경사시험, 횡동요시험, 관성테이블 등을 이용하여 실제 계측된 값이다.
2.2 시험 항목
자유항주모형시험은 IMO 표준조종시험 절차(IMO, 2002)와 ITTC 지침서(ITTC, 2014)에 따라 진행하였다. 사용된 좌표계와 부호 체계는 Fig. 3과 같으며, 지그재그 시험 해석의 편의를 위해 타각의 부호는 선체의 회전과 반대 방향을 양(+)으로 설정하였다.
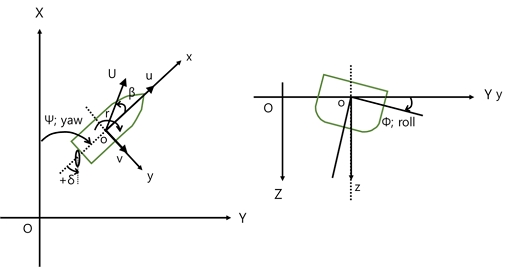
Coordinate systems of free running model test
시험 항목은 35° 선회 시험과 20/20, 10/10 지그재그 시험으로 구성되었으며, 각 시험은 실선 5, 15, 19.5노트 대응 속도 조건에서 좌/우현 방향에 대하여 각각 수행되었다. 계측된 조종성능 지표는 속도, 전진거리(advance), 전술직경(tactical diameter), 오버슈트각(overshoot angle), 선수동요각속도(yaw rate), 횡동요각(roll angle) 등을 포함한다. 각 시험은 3회 이내로 반복 수행하여 결과의 재현성을 확인하였으며, 대표 시험에서 측정된 모든 물리량은 프루드 상사 법칙에 따라 실선 대응값으로 환산하여 정리하였다(Park et al., 2020).
3. 시험 결과 및 분석
3.1 선회 시험 결과 및 분석
KLNG2 모형선에 대해 실선 5, 15, 19.5노트 대응 속도 조건에서 35° 선회 시험을 수행하였으며, 주요 평가지표인 전진거리(advance), 전술직경(tactical diameter), 선수동요각속도 및 횡동요각 등을 산출하여 비교 분석하였다(Table 2, Table 3).
+35° STBD turning indices with approach speed
-35° PORT turning indices with approach speed
선회 궤적의 크기를 나타내는 전진거리와 전술직경을 Fig. 4에 제시된 좌/우현 평균값을 기준으로 분석하였다. 5노트에서 15노트 구간(속도 차 10노트, 프루드수 차 ΔFn 0.097)에서는 전진거리가 2.99에서 3.29로, 전술직경이 3.37에서 3.59로 각각 증가하며 선속 상승에 따라 선회 궤적이 확대되는 경향을 보였다. 그러나 15노트와 19.5노트 속도 조건(속도 차 4.5노트, ΔFn 0.044)에서는 두 지표가 모두 비슷한 수치를 나타내었다.
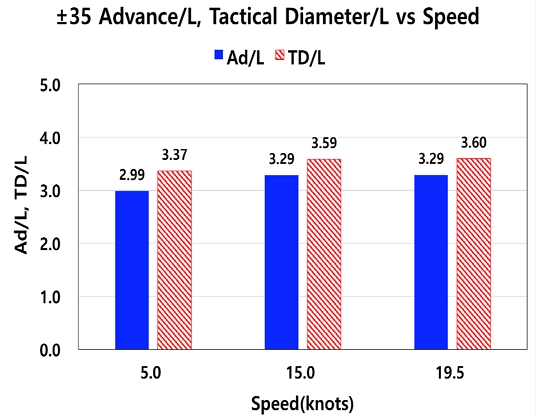
±35° Advance/L, Tactical Diameter/L according to approach speed in turning circle tests
즉, 15노트 이상의 주요 속도 운용 조건에서 무차원화된 선회 조종 응답은 시험된 속도 범위 내에서 큰 변화를 보이지 않았으며, 이는 선형 조종 이론에서 가정하는 바와 같이 무차원 조종 성능이 선속 변화에 대해 1차적으로 독립적일 수 있음을 시사한다(Crane et al., 1989; Ueno et al., 2014). 한편, 이러한 경향은 비선형 유체력이 지배적인 상대적으로 낮은 속도 운용 조건에서는 유지되지 않을 가능성도 함께 관찰된다. 결과적으로 KLNG2는 15노트 이상의 고속 조건에서도 전진거리와 전술직경의 변화가 크지 않았으며, 안정적인 선회 성능을 유지함이 확인되었다.
특히 선회 성능의 대표 지표인 전술직경의 경우, 전 속도 구간에서의 최대 편차는 0.23L 수준으로 산출되었다. 이는 IMO 조종성 기준치(5.0L 이하) 대비 약 4.6%의 변화율에 해당하며, 이러한 결과는 본 선형의 선회 궤적 거동이 선속 변화에 대해 큰 영향을 받지 않음을 다시 한번 의미한다. 최대 및 최종 선수동요각속도는 선속 및 이에 따른 타력의 증가로 인하여, 속도 증가에 따라 증가하였다. 이를 식 (1)을 이용해 무차원화한 선수동요각속도(r')로 환산하면, 5노트일 때 약 0.35, 15노트일 때 0.32, 19.5노트일 때 0.31으로 속도가 증가할수록 무차원 선수동요각속도가 소폭 감소하는 경향을 보였다.
| (1) |
여기서 r은 최종 선수동요각속도, L은 선박의 길이(Lpp), V는 시험 진입 속도를 의미한다(Yasukawa and Yoshimura, 2015).
이는 앞서 Fig. 4에서 확인된 바와 같이 좌/우현 평균 전술직경이 5노트에서 15노트까지 소폭 증가하고, 15노트와 19.5노트에서는 유사하게 나타난 경향과 함께 해석할 수 있다. 이러한 결과는 속도 증가 시 선체의 선회 특성이 선형적 범위를 크게 벗어나지 않으며, 전체 시험 속도 범위에서 선회 성능이 안정적이고 일관되게 유지됨을 시사한다.
선회 중 속도 감소 비율은 모든 속도 조건에서 유사하게 나타났으며, 정상 상태에서의 최종 속도는 초기 진입 속도의 약 52~55% 수준으로 계측되어 초기 선속에 관계없이 일정한 감속 특성을 보였다. 이는 선수동요각속도와 함께 선회 성능의 약한 속도 종속성을 설명해준다.
횡동요 응답의 경우, 선속 증가에 따라 전반적으로 확대되는 양상을 보였다. Fig. 5와 Fig. 7의 시계열 결과에서 확인할 수 있듯이, 5노트 조건에서는 최대 횡동요각이 1° 미만으로 매우 미미하였으나, 19.5노트 조건에서는 선속 증가에 따라 약 3.5° 수준까지 증가하는 경향을 나타냈다. 구체적으로 Fig. 6과 Fig. 8에 제시된 19.5노트 조건의 시계열 결과를 살펴보면, 선회 진입 초기 과도 응답 구간에서 최대 횡동요각(3.47°)이 계측되었다. 이는 정상 선회 상태의 최종 횡동요각(1.69°) 대비 큰 수치이나, 발생한 횡동요각의 절대적인 크기 자체는 미미한 수준인 것으로 판단된다. 다만, 비록 절대적인 각도는 작더라도 고속 선회 시 초기에 발생하는 횡동요가 선체 및 타력 등 조종 운동에 미치는 유체역학적 상관관계를 보다 정밀하게 해석하기 위해서는, 횡동요를 자유도에 포함한 4자유도(4-DOF) 수학적 모델을 사용한 시뮬레이션이 바람직할 것으로 사료된다(Okuda et al., 2023; Yasukawa et al., 2019).
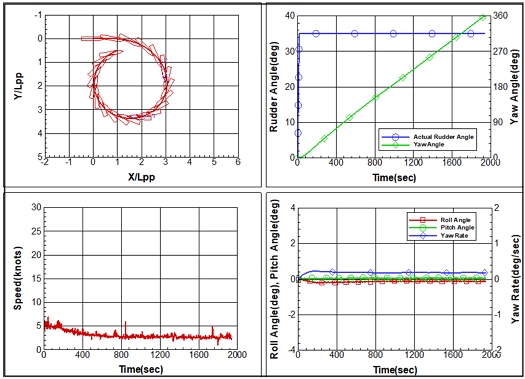
+35° STBD turning test data at 5 knots
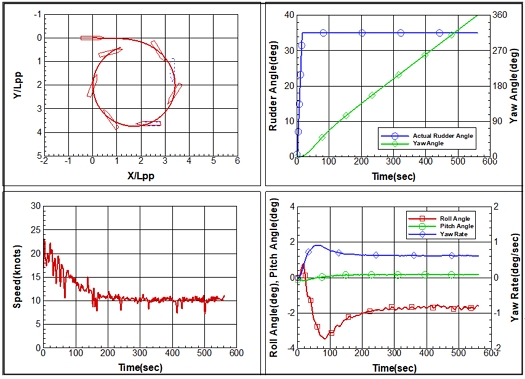
+35° STBD turning test data at 19.5 knots
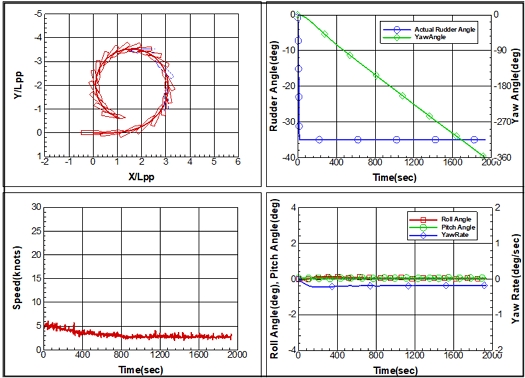
-35° PORT turning test data at 5 knots
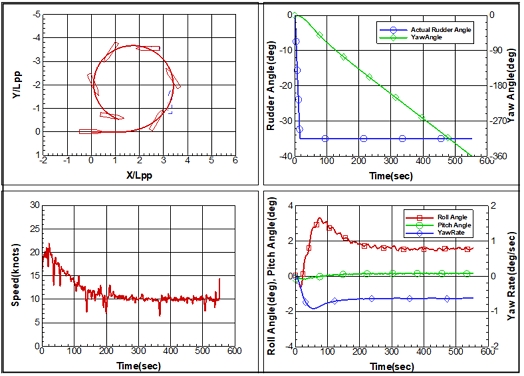
-35° PORT turning test data at 19.5 knots
3.2 지그재그 시험 결과 및 분석
KLNG2 모형선에 대해 실선 5, 15, 19.5노트 대응 속도 조건에서 20/20 및 10/10 지그재그 시험을 수행하였으며, 주요 평가지표인 제1차 및 제2차 오버슈트각(overshoot angle)과 도달 시간(time to reach OA)을 산출하여 비교 분석하였다(Table 4~7).
+20/20 STBD zigzag indices with approach speed
-20/20 PORT zigzag indices with approach speed
+10/10 STBD zigzag indices with approach speed
-10/10 PORT zigzag indices with approach speed
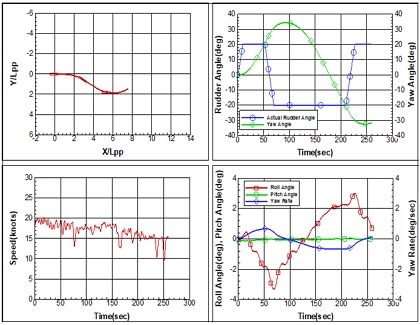
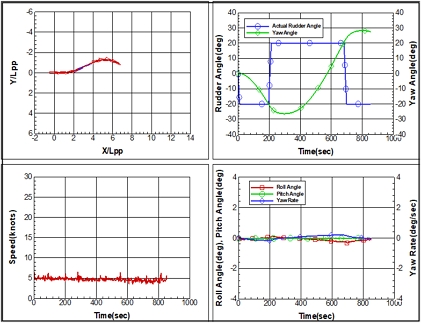
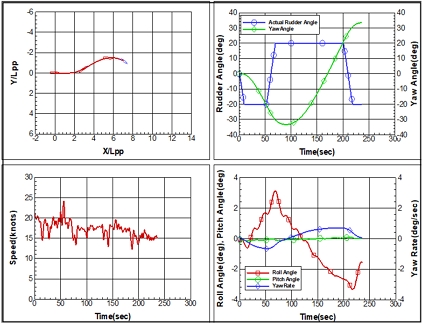
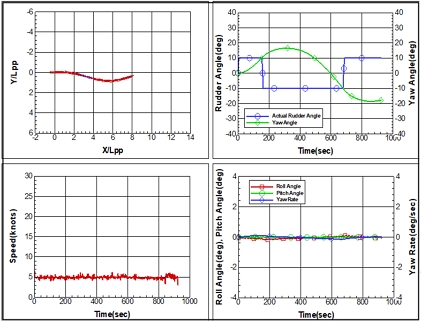
Fig. 11부터 Fig. 18에 제시된 조타 및 선수각 시계열 데이터에서 확인할 수 있듯이, 지그재그 시험의 오버슈트각은 전반적으로 선속이 증가함에 따라 커지는 경향을 나타냈다(Fig. 9, 10).
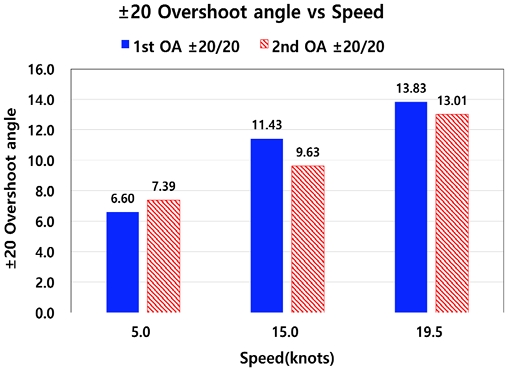
±20/20° 1st and 2nd Overshoot angle according to approach speed in zigzag tests
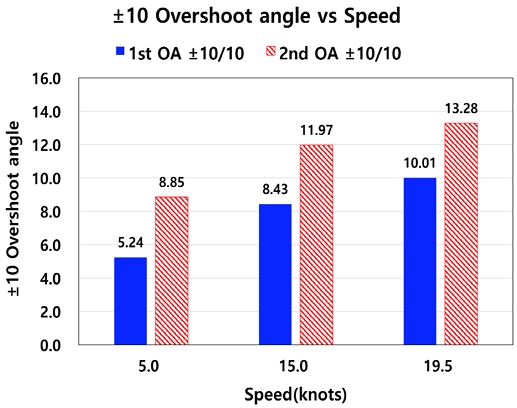
±10/10° 1st and 2nd Overshoot angle according to approach speed in zigzag tests
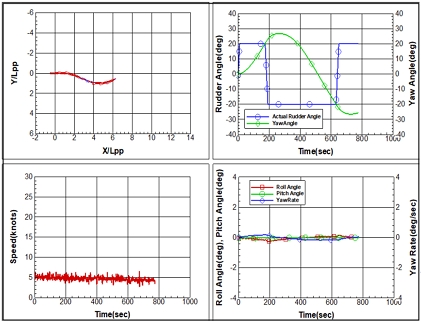
+20/20° STBD zigzag test data at 5 knots
+20/20° STBD zigzag test data at 19.5 knots
-20/20° PORT zigzag test data at 5 knots
-20/20° PORT zigzag test data at 19.5 knots
+10/10° STBD zigzag test data at 5 knots
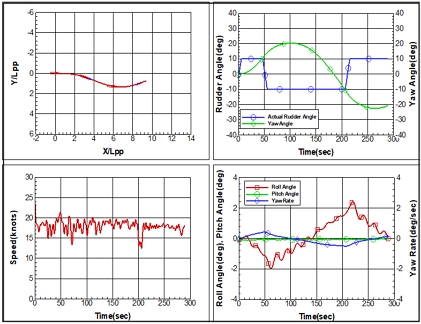
+10/10° STBD zigzag test data at 19.5 knots
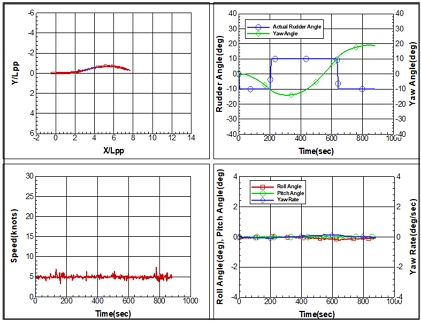
-10/10° PORT zigzag test data at 5 knots
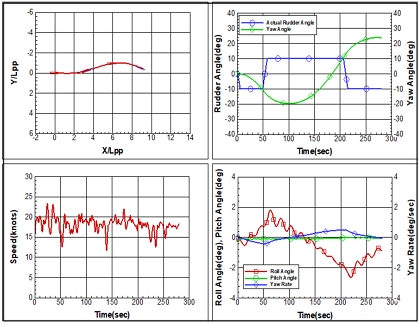
-10/10° PORT zigzag tests data at 19.5 knots
이는 35° 선회 시험의 경우 비교적 큰 타각을 사용하고, 선박이 정상상태에 가까운 상황에서 해당 지수가 도출되기에 선속의 영향이 상쇄되는 반면, 10° 및 20° 조타를 수행하는 지그재그 시험에서는 상대적으로 타력이 작고, 비정상상태에서 가속도 변화 등이 속도에 따라 민감하게 영향을 주고 있기 때문인 것으로 판단된다.
또한 속도에 따른 직진 안정성의 차이도 지그재그 특성에는 추가적인 영향을 미칠 것으로 판단된다. 타각에 따라 타각 대비 오버슈트각의 크기에는 차이가 나타났다. 구체적으로 Fig. 15부터 Fig. 18에 나타난 10/10 지그재그 시험의 시계열을 살펴보면, 전 속도 조건에 걸쳐 타각 대비 오버슈트각이 상대적으로 크게 나타났다.
한편, Fig. 11부터 Fig. 14에 제시된 20/20 지그재그 시험 시계열 결과에서도 선속 증가에 따른 오버슈트 증폭 경향이 10/10 시험과 유사하게 나타났다.
각 조종지표의 속도별 변동폭을 IMO 조종성 기준치에 대해 정규화하여 비교하였다. 앞선 선회 시험에서의 전술직경 변동폭은 IMO 기준치 대비 약 4.6%였으며, 지그재그 시험의 제1차 오버슈트각은 IMO 기준치 대비 변동폭이 더 크게 나타났다. 20/20 조건에서 속도별 최대 편차(7.23°)가 IMO 기준치(25° 이하) 대비 약 28.9%의 확연한 차이를 보였으며, 타력이 가장 작은 10/10 조건의 최대 편차(4.77°)는 19.5노트 조건의 IMO 기준치(약 19.25° 이하) 대비 약 24.8%에 달하는 변화율을 기록하였다.
조종성능 평가 결과, KLNG2 선형의 경우, 모든 시험 속도 구간에서 제1차 오버슈트각이 비교 기준으로 사용한 IMO 상한값(20/20: 25°; 10/10: 5 및 15노트에서 20°, 19.5노트에서 약 19.25°)보다 작게 나타났다(IMO, 2002).
4. 결 론
본 연구에서는 LNG 운반선(KLNG2)의 자유항주모형시험을 통해, 실선 5, 15, 19.5노트 대응 속도 조건에서 조종성능을 규명하였다. 주요 연구 결과는 다음과 같다.
첫째, 선회 시험 결과, 선회 성능은 속도별로 급격한 변화 없이 고속 영역에서도 일정한 수준으로 수렴하며 안정적으로 유지되었다. 횡동요의 경우, 19.5노트 고속 조건의 초기 과도 응답(Transient Response) 구간에서 최대 횡동요각이 다소 확대되는 경향을 보였으나, 발생한 횡동요각의 절대적인 크기 자체는 미미한 수준인 것으로 확인되었다.
둘째, 지그재그 시험의 오버슈트각은 선속 증가에 따라 커지는 경향을 보였으나, 19.5노트에서도 비교 기준으로 사용한 IMO 상한값을 상회하지 않고 일정 수준의 조종 응답성을 유지하는 것으로 확인되었다. 본 연구의 결과는 KLNG2 운반선의 속도별 조종 특성을 규명하는 기초 자료로서, 향후 CFD 해석 검증 및 시뮬레이션 결과와의 연계 분석을 통해 선박의 조종성능 향상 설계를 고도화하는 데 기여할 것으로 기대된다.
Acknowledgments
이 연구는 2026년도 산업통상부 및 한국산업기술기획평가원(KEIT) 연구비 지원에 의한 연구임(풍력 보조추진시스템 적용 선박 성능평가 및 제어 기술개발, RS-2024-00424392, PNS5690). 또한 본 논문의 실험자료는 향후 선박해양플랜트연구소 홈페이지를 통하여 공개될 예정임(https://kriso.re.kr).
References
- American Bureau of Shipping (ABS), 2017. Guide for vessel maneuverability. American Bureau of Shipping, Houston, TX, USA.
- Crane, C.L., Eda, H. and Landsburg, A.C., 1989. Controllability. In: E.V. Lewis, ed. Principles of Naval Architecture, Vol. III: Motions and Controllability. Jersey City, NJ: SNAME, pp.191-422.
-
Hasnan, M.A.A., Yasukawa, H., Hirata, N., Terada, D. and Matsuda, A., 2020. Study of ship turning in irregular waves. Journal of Marine Science and Technology, 25, pp.1024-1043.
[https://doi.org/10.1007/s00773-019-00698-1]

- IMO, 2002. Standards for ship manoeuvrability, IMO Resolution MSC.137(76) (adopted on 4 December 2002).
- ITTC, 2014. Recommended procedures and guidelines, Free running model tests, pp.3-4.
-
Kim, D.H., Yun, K., Choi, S.W., Kim, J.H., Yeo, C.Y., Son, H.H., Kim, D.K. and Park, J.Y., 2024. Development of a 6-degrees-of-freedom measurement system using a robotic total station for a free-running model test. Ocean Engineering, 313(Part 2), 119485.
[https://doi.org/10.1016/j.oceaneng.2024.119485]
-
Kim, D.J., Yun, K., Park, J.Y., Yeo, D.J. and Kim, Y.G., 2019. Experimental investigation on turning characteristics of KVLCC2 tanker in regular waves. Ocean Engineering, 175, pp.197-206.
[https://doi.org/10.1016/j.oceaneng.2019.02.011]
-
Kim, S., Yun, K., Kim, D., Kim, J., Im, S., Kang, H., Jung, S., Seo, J. and Park, J., 2026. A GNSS-denied precise LiDAR SLAM system for 6-DOF motion tracking in free-running model tests. Ocean Engineering, 358, 125728.
[https://doi.org/10.1016/j.oceaneng.2026.125728]
-
Kim, Y.G., Yeo, D.J., Son, N.S., Kim, S.Y., Yun, K. and Oh, B.I., 2011. Prediction of maneuverability of KCS with 4 degrees of freedom. Journal of the Society of Naval Architects of Korea, 48(3), pp.267-274.
[https://doi.org/10.3744/SNAK.2011.48.3.267]
-
Oh, S., Kim, J., Kim, K., Moon, I.S., Kwon, C., Hwang, S., Ahn, H. and Lee, Y., 2026. Development of open standard hullform for KRISO 170K CBM class twin-skeg LNG carrier (KLNG2). Journal of the Society of Naval Architects of Korea, 63(2), pp.115-123.
[https://doi.org/10.3744/SNAK.2026.63.2.115]
-
Okuda, R., Yasukawa, H. and Matsuda, A., 2023. Validation of maneuvering simulations for a KCS at different forward speeds using the 4-DOF MMG method. Ocean Engineering, 284, 115174.
[https://doi.org/10.1016/j.oceaneng.2023.115174]
-
Park, J., Seo, J., Lee, T., Lee, D., Park, G., Yoon, H. and Lee, S., 2020. Uncertainty assessment of outdoor free-running model tests for evaluating ship maneuverability. Journal of the Society of Naval Architects of Korea, 57(5), pp.262-270.
[https://doi.org/10.3744/SNAK.2020.57.5.262]
-
Shin, H.K. and Choi, S.H., 2011. Prediction of maneuverability of KCS using captive model test. Journal of the Society of Naval Architects of Korea, 48(5), pp.465-472.
[https://doi.org/10.3744/SNAK.2011.48.5.465]
-
Sung, Y.J. and Park, S.H., 2015. Prediction of ship manoeuvring performance based on virtual captive model tests. Journal of the Society of Naval Architects of Korea, 52(5), pp.407-417.
[https://doi.org/10.3744/SNAK.2015.52.5.407]
- Ueno, M., Yasukawa, H. and Hirata, N., 2014. A study on manoeuvrability of very large ships. Journal of Marine Science and Technology, 19(3), pp.331-343.
-
Yasukawa, H. and Yoshimura, Y., 2015. Introduction of MMG standard method for ship maneuvering predictions. Journal of Marine Science and Technology, 20(1), pp.37-52.
[https://doi.org/10.1007/s00773-014-0293-y]
-
Yasukawa, H., Sakuno, R. and Yoshimura, Y., 2019. Practical maneuvering simulation method of ships considering the roll-coupling effect. Journal of Marine Science and Technology, 24(4), pp.1280-1296.
[https://doi.org/10.1007/s00773-019-00625-4]
-
You, Y.J. and Choi, J.W., 2017. A numerical study on the maneuverability of a twin-screw LNG carrier under single propeller failure. Journal of the Society of Naval Architects of Korea, 54(3), pp.204-214.
[https://doi.org/10.3744/SNAK.2017.54.3.204]
-
Yun, K., Kim, D.J., Yeon, S.M., Kim, Y.C., Kim, Y.G. and Yang, K.K., 2022. A study on the manoeuvrability of 1/42.0 scaled KCS. Journal of the Society of Naval Architects of Korea, 59(5), pp.262-270.
[https://doi.org/10.3744/SNAK.2022.59.5.262]
Hoyong Park: Formal analysis, Investigation, Visualization, Writing – original draft, Writing – review & editing; Kunhang Yun: Conceptualization, Funding acquisition, Methodology, Supervision, Writing – original draft; Dong-Jin Kim: Data curation, Methodology, Validation, Writing – review & editing; Seung-Hyun Hwang: Methodology, Writing – review & editing.